首页 文章 精选 留言 我的

精选列表

搜索[全球覆盖],共10000篇文章
优秀的个人博客,低调大师

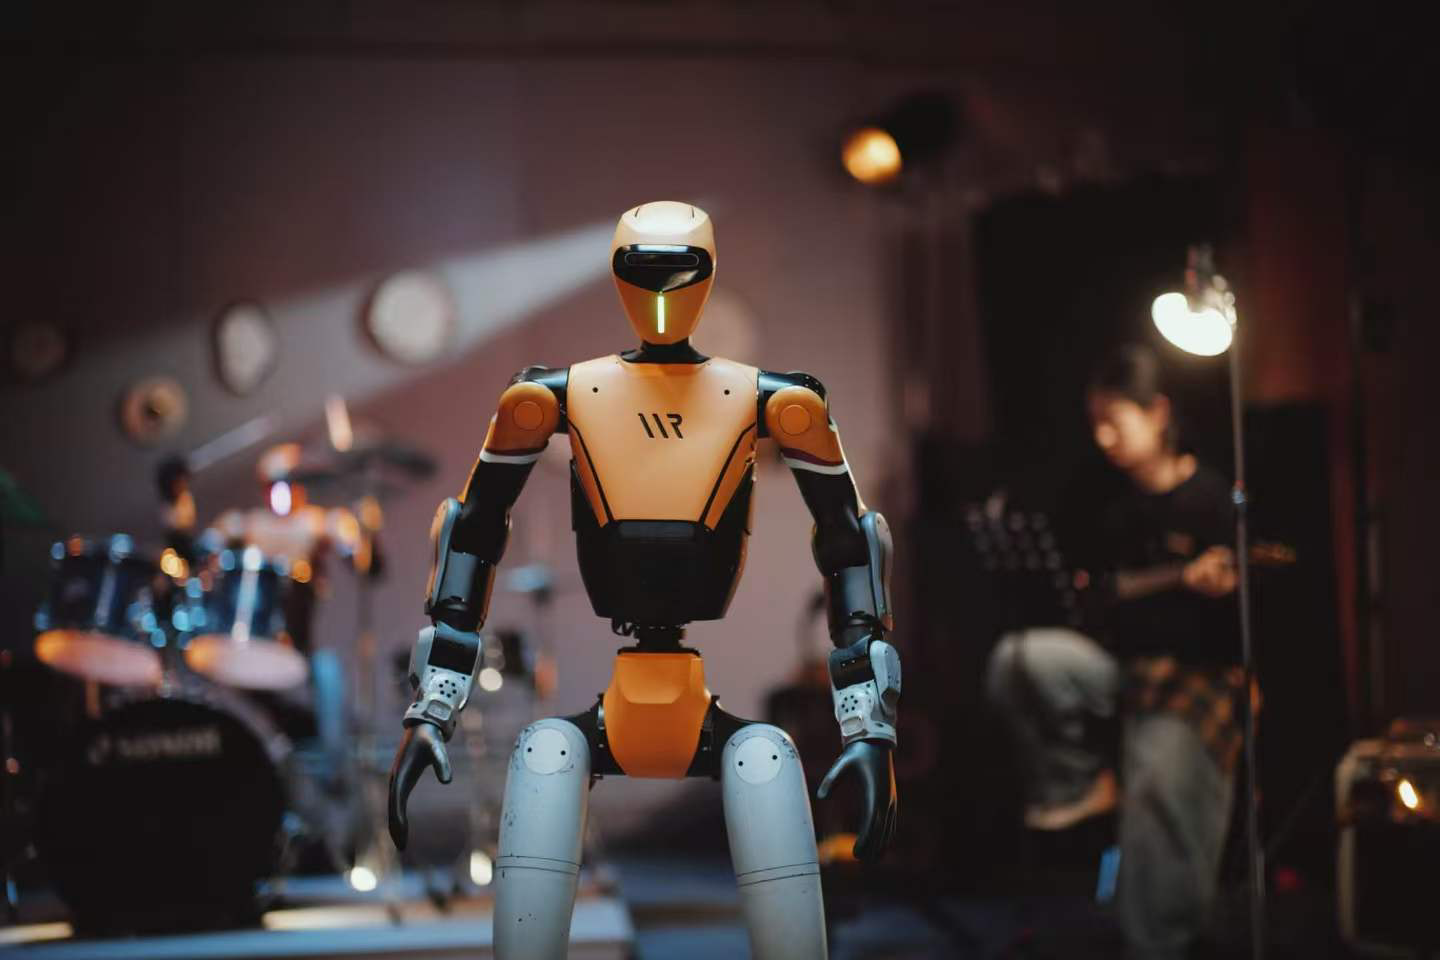
全球首个人形机器人 3D 视觉系统诞生

北京人形机器人创新中心近日宣布推出名为"Humanoid Occupancy"的革命性视觉感知系统,这项技术被业界认为是人形机器人环境理解能力的重大突破。 长期以来,机器人感知系统面临着严峻挑战。现有的感知技术大多只能适应单一或特定场景,当面对复杂多变的真实环境时,往往表现不佳。更为严重的是,许多系统无法有效整合来自不同传感器的数据,导致大量有价值的环境信息被浪费,甚至出现感知盲区,这直接影响了机器人的移动、导航和操作精度。 "Humanoid Occupancy"系统的核心创新在于引入了语义占用表征技术。该技术能够对三维空间进行精细化建模,通过体素单元直接描述每个空间位置的占用状态和物体类别信息。与传统的鸟瞰图表征方式相比,这种方法能够提供更加立体和全面的环境信息。 该系统展现出三大技术优势。在空间信息处理方面,系统实现了对三维环境的完整编码,每个空间单元都能被准确识别和分类。在数据融合层面,语义占用表征天然支持多模态传感器协同工作,能够将RGB摄像头、深度传感器、激光雷达等设备采集的数据进行统一处理和分析。在系统架构上,研发团队通过优化传感器配置、构建专门的全景占用感知数据集,并设计了高效的多模态融合网络,确保了感知的准确性和响应速度。 项目团队还解决了数据稀缺这一行业痛点。他们构建了一个涵盖家庭生活、工业生产等多种应用场景的大规模数据集,并提供了详细的语义标注信息。这个数据集不仅为当前系统提供了训练基础,也为整个人形机器人研究领域提供了宝贵的资源支持。 业内专家认为,"Humanoid Occupancy"系统的问世标志着人形机器人感知技术进入了新的发展阶段。随着这项技术的成熟和推广,人形机器人有望在家庭服务、工业制造、医疗护理等领域发挥更大作用,真正实现与人类的和谐共存。 论文地址:https://arxiv.org/pdf/2507.20217

资源下载

更多资源
Mario

Mario

马里奥是站在游戏界顶峰的超人气多面角色。马里奥靠吃蘑菇成长,特征是大鼻子、头戴帽子、身穿背带裤,还留着胡子。与他的双胞胎兄弟路易基一起,长年担任任天堂的招牌角色。

腾讯云软件源

腾讯云软件源

为解决软件依赖安装时官方源访问速度慢的问题,腾讯云为一些软件搭建了缓存服务。您可以通过使用腾讯云软件源站来提升依赖包的安装速度。为了方便用户自由搭建服务架构,目前腾讯云软件源站支持公网访问和内网访问。

Spring

Spring

Spring框架(Spring Framework)是由Rod Johnson于2002年提出的开源Java企业级应用框架,旨在通过使用JavaBean替代传统EJB实现方式降低企业级编程开发的复杂性。该框架基于简单性、可测试性和松耦合性设计理念,提供核心容器、应用上下文、数据访问集成等模块,支持整合Hibernate、Struts等第三方框架,其适用范围不仅限于服务器端开发,绝大多数Java应用均可从中受益。

WebStorm

WebStorm

WebStorm 是jetbrains公司旗下一款JavaScript 开发工具。目前已经被广大中国JS开发者誉为“Web前端开发神器”、“最强大的HTML5编辑器”、“最智能的JavaScript IDE”等。与IntelliJ IDEA同源,继承了IntelliJ IDEA强大的JS部分的功能。


用户登录
用户注册