首页 文章 精选 留言 我的

精选列表

搜索[c ],共10000篇文章
优秀的个人博客,低调大师

C#中的NameValueCollection简介

NameValueCollection继承自NameObjectCollectionBase,并且和一般的键值对不同的是,它支持集合中出现相同的Key。 引用:using System.Collections.Specialized; 直接上示例代码: NameValueCollection props = new NameValueCollection { { "quartz.serializer.type", "binary" }, { "quartz.serializer.type", "binary" } }; Console.WriteLine(props[0]); Console.Read(); 输出结果如下: 可以看到,在读取相同的key时,输出结果对Value进行了合并,这就是NameValueCollection与一般键值对的主要区别所在。

优秀的个人博客,低调大师

区域生长算法 C++实现

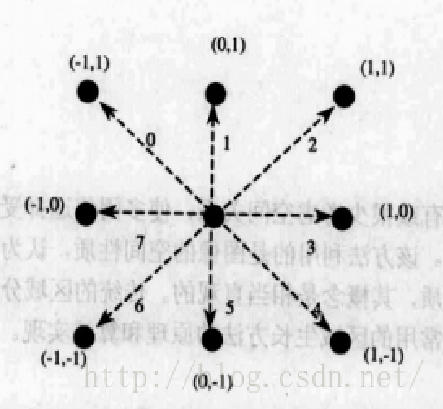
在比赛和项目中用opencv用多了,就会发现很多opencv没有实现的算法,其中一些还是十分常用,在教科书上经常出现的。作为一个弱鸡,有的简单的算法能够自己实现(比如本文所要讲的),有的写到一半就打出GG,有的直接就下不了手。。。作为一个非计算机科班的自动化系学生,想要成为一名视觉算法工程师,还是有很长的路要走啊~~ 区域生长 1.算法原理 其实看上图和这个名字就很容易理解,区域生长是根据预先定义的生长准则将像素或子区域组合为更大区域的过程。基本方法是从一组“种子”点开始(原点),将与种子相似的临近像素(在特定范围内的灰度或颜色)添加到种子栈中,不断迭代,生成一大片区域。严谨的数学定义可以查看冈萨雷斯的数字图像处理。 2.算法实现 算法的步骤如下: 创建一个与原图像大小相同的空白图像 将种子点存入vector中,vector中存储待生长的种子点 依次弹出种子点并判断种子点如周围8领域的关系(生长规则)并与最大与最小阈值进行比较,符合条件则作为下次生长的种子点 vector中不存在种子点后就停止生长 我这里因为项目需要,对原本的区域生长算法多加了最大与最小值的限制,作为默认参数可以不填。 /** * @brief 区域生长算法,输入图像应为灰度图像 * @param srcImage 区域生长的源图像 * @param pt 区域生长点 * @param ch1Thres 通道的生长限制阈值,临近像素符合±chxThres范围内才能进行生长 * @param ch1LowerBind 通道的最小值阈值 * @param ch1UpperBind 通道的最大值阈值,在这个范围外即使临近像素符合±chxThres也不能生长 * @return 生成的区域图像(二值类型) */ Mat RegionGrow(Mat srcImage, Point pt, int ch1Thres,int ch1LowerBind=0,int ch1UpperBind=255) { Point pToGrowing; //待生长点位置 int pGrowValue = 0; //待生长点灰度值 Scalar pSrcValue = 0; //生长起点灰度值 Scalar pCurValue = 0; //当前生长点灰度值 Mat growImage = Mat::zeros(srcImage.size(), CV_8UC1); //创建一个空白区域,填充为黑色 //生长方向顺序数据 int DIR[8][2] = {{-1,-1}, {0,-1}, {1,-1}, {1,0}, {1,1}, {0,1}, {-1,1}, {-1,0}}; vector<Point> growPtVector; //生长点栈 growPtVector.push_back(pt); //将生长点压入栈中 growImage.at<uchar>(pt.y, pt.x) = 255; //标记生长点 pSrcValue = srcImage.at<uchar>(pt.y, pt.x); //记录生长点的灰度值 while (!growPtVector.empty()) //生长栈不为空则生长 { pt = growPtVector.back(); //取出一个生长点 growPtVector.pop_back(); //分别对八个方向上的点进行生长 for (int i = 0; i<9; ++i) { pToGrowing.x = pt.x + DIR[i][0]; pToGrowing.y = pt.y + DIR[i][1]; //检查是否是边缘点 if (pToGrowing.x < 0 || pToGrowing.y < 0 || pToGrowing.x > (srcImage.cols-1) || (pToGrowing.y > srcImage.rows -1)) continue; pGrowValue = growImage.at<uchar>(pToGrowing.y, pToGrowing.x); //当前待生长点的灰度值 pSrcValue = srcImage.at<uchar>(pt.y, pt.x); if (pGrowValue == 0) //如果标记点还没有被生长 { pCurValue = srcImage.at<uchar>(pToGrowing.y, pToGrowing.x); if(pCurValue[0] <= ch1UpperBind && pCurValue[0] >= ch1LowerBind ) { if (abs(pSrcValue[0] - pCurValue[0]) < ch1Thres ) //在阈值范围内则生长 { growImage.at<uchar>(pToGrowing.y, pToGrowing.x) = 255; //标记为白色 growPtVector.push_back(pToGrowing); //将下一个生长点压入栈中 } } } } } return growImage.clone(); } 上面是灰度图像的处理,我这里重载了三通道图像的区域生长 /** * @brief 区域生长算法,输入图像应为三通道图像(RGB、HSV、YUV等) * @param srcImage 区域生长的源图像 * @param pt 区域生长点 * @param ch1Thres ch2Thres ch3Thres 三个通道的生长限制阈值,临近像素符合±chxThres范围内才能进行生长 * @param ch1LowerBind ch1LowerBind ch1LowerBind 三个通道的最小值阈值 * @param ch1UpperBind ch2UpperBind ch3UpperBind 三个通道的最大值阈值,在这个范围外即使临近像素符合±chxThres也不能生长 * @return 生成的区域图像(二值类型) */ Mat RegionGrow(Mat srcImage, Point pt, int ch1Thres,int ch2Thres, int ch3Thres, int ch1LowerBind=0,int ch1UpperBind=255,int ch2LowerBind=0, int ch2UpperBind=255,int ch3LowerBind=0,int ch3UpperBind=255) { Point pToGrowing; //待生长点位置 int pGrowValue = 0; //待生长点灰度值 Scalar pSrcValue = 0; //生长起点灰度值 Scalar pCurValue = 0; //当前生长点灰度值 Mat growImage = Mat::zeros(srcImage.size(), CV_8UC1); //创建一个空白区域,填充为黑色 //生长方向顺序数据 int DIR[8][2] = {{-1,-1}, {0,-1}, {1,-1}, {1,0}, {1,1}, {0,1}, {-1,1}, {-1,0}}; vector<Point> growPtVector; //生长点栈 growPtVector.push_back(pt); //将生长点压入栈中 growImage.at<uchar>(pt.y, pt.x) = 255; //标记生长点 pSrcValue = srcImage.at<Vec3b>(pt.y, pt.x); //记录生长点的灰度值 while (!growPtVector.empty()) //生长栈不为空则生长 { pt = growPtVector.back(); //取出一个生长点 growPtVector.pop_back(); //分别对八个方向上的点进行生长 for (int i = 0; i<9; ++i) { pToGrowing.x = pt.x + DIR[i][0]; pToGrowing.y = pt.y + DIR[i][1]; //检查是否是边缘点 if (pToGrowing.x < 0 || pToGrowing.y < 0 || pToGrowing.x > (srcImage.cols-1) || (pToGrowing.y > srcImage.rows -1)) continue; pGrowValue = growImage.at<uchar>(pToGrowing.y, pToGrowing.x); //当前待生长点的灰度值 pSrcValue = srcImage.at<Vec3b>(pt.y, pt.x); if (pGrowValue == 0) //如果标记点还没有被生长 { pCurValue = srcImage.at<Vec3b>(pToGrowing.y, pToGrowing.x); if(pCurValue[0] <= ch1UpperBind && pCurValue[0] >= ch1LowerBind&& //限制生长点的三通道上下界 pCurValue[1] <= ch2UpperBind && pCurValue[1] >= ch2LowerBind && pCurValue[2] <= ch3UpperBind && pCurValue[2] >= ch3LowerBind ) { if (abs(pSrcValue[0] - pCurValue[0]) < ch1Thres && abs(pSrcValue[1] - pCurValue[1]) < ch2Thres && abs(pSrcValue[2] - pCurValue[2]) < ch3Thres) //在阈值范围内则生长 { growImage.at<uchar>(pToGrowing.y, pToGrowing.x) = 255; //标记为白色 growPtVector.push_back(pToGrowing); //将下一个生长点压入栈中 } } } } } return growImage.clone(); } 3.算法检验 原图像 区域生长后 References:https://blog.csdn.net/robin__chou/article/details/50071313 数字图像处理(第三版) ——冈萨雷斯 P493

优秀的个人博客,低调大师

C#线程安全使用(五)

CancellationToken的多种应用 这是线程安全的最后一篇了,主要介绍CancellationToken的多种应用。 1,ThreadPool直接启动线程,传递CancellationToken。 2,Task启动线程,传递CancellationToken。Task传递方式分为两种,一种通过Task的参数进行传递,另一种通过向线程内传递对象的方式传递CancellationToken。 3,CancellationToken的回调函数应用。 话不多说,请看代码。 class Program { static void Main(string[] args) { Console.WriteLine("当前线程{0},当前状态{1}", Thread.CurrentThread.GetHashCode(), Thread.CurrentThread.ThreadState); //使用线程池创建线程,然后取消线程 CancelWithThreadPoolMiniSnippet(); } static CancellationTokenSource cts = new CancellationTokenSource(); static CancellationToken token = cts.Token; static void CancelWithThreadPoolMiniSnippet() { Console.WriteLine("当前线程{0},当前状态{1}", Thread.CurrentThread.GetHashCode(), Thread.CurrentThread.ThreadState); #region 使用QueueUserWorkItem的构造函数,传递cts.Token,但我不喜欢这个模式 跟踪不了状态 //ThreadPool.QueueUserWorkItem(new WaitCallback(DoSomeWork), ctn); #endregion #region 使用传递参数的模式 传递CancellationToken,这里的cts.Token是作为Action的参数传递的 //var action = new Action<object>(DoSomeWork); //Task t = new Task(action, ctn); //t.Start(); //Console.WriteLine("开始,当前线程{0},当前状态{1}", t.GetHashCode(), t.Status); #endregion #region 使用Task的构造函数,传递cts.Token,但CancellationTokenSource要弄成全局变量,否则方法找不到,就取消不了。 //Task t = new Task(Work, cts.Token); //t.Start(); #endregion #region 注册回调函数,当CancellationTokenSource.Cancel()执行后,调用回调函数 token.Register(CallBack, true); //注册回调函数 Task t = new Task(Work); t.Start(); #endregion Thread.SpinWait(5000000); cts.Cancel(); Console.WriteLine("结束,当前线程{0},当前状态{1}", t.GetHashCode(), t.Status); Console.Read(); } static void DoSomeWork(object obj) { CancellationToken token = (CancellationToken)obj; for (int i = 0; i < 100000; i++) { Console.WriteLine(i); // Simulating work. //Thread.SpinWait(5000000); if (token.IsCancellationRequested) { break; } } } static void Work() { for (int i = 0; i < 100000; i++) { Console.WriteLine(i); if (token.IsCancellationRequested) { break; } } } static void CallBack() { Console.WriteLine("I'm call back!" ); } } 代码内执行结果如下,该结果为CancellationToken的回调函数应用: 到此NET Framework4.0里的线程安全就都讲完了。。。。。。。 虽然第一篇文章是2013年,虽然历时近五年,但请相信我,代码早在五年前就已经写完啦。只是我一直一直一直没配文字发出来。。。。。。 不过,也可能是最近写文字的能力有所提升,所以就完成了四和五。 不然这线程安全的文章可能还要拖。。。。。。。。哈哈 后记 在NET Framework4.6里,微软提供了async和await语法,也是有关线程安全,我将会在新的语法相关文章里讲解async和await的用法。 ---------------------------------------------------------------------------------------------------- 注:此文章为原创,欢迎转载,请在文章页面明显位置给出此文链接!若您觉得这篇文章还不错请点击下右下角的推荐,非常感谢!

优秀的个人博客,低调大师

C# 登录界面 密码修改

form1: using System; using System.Collections.Generic; using System.ComponentModel; using System.Data; using System.Drawing; using System.Linq; using System.Text; using System.Windows.Forms; namespace 简单登录界面 { public partial class Form1 : Form { public Form1() { InitializeComponent(); } private void button1_Click(object sender, EventArgs e) { String name = this.textBox1.Text; // 获取里面的值 String password = this.textBox2.Text; if (name.Equals("admin") && password.Equals("admin")) // 判断账号密码是否等于admin { MessageBox.Show("登录成功"); } else { MessageBox.Show("登录失败!"); } } private void button2_Click(object sender, EventArgs e) { Form2 form2 = new Form2(); form2.Show(); } } } form2: using System; using System.Collections.Generic; using System.ComponentModel; using System.Data; using System.Drawing; using System.Linq; using System.Text; using System.Windows.Forms; namespace 简单登录界面 { public partial class Form2 : Form { public Form2() { InitializeComponent(); } private void button1_Click(object sender, EventArgs e) { string userName = textBox1.Text; string oldPassWord = textBox2.Text; string newPassWord = textBox3.Text; string checkPassWord = textBox4.Text; if (oldPassWord != "admin") { MessageBox.Show("原密码错误!", "提示"); return; } if (newPassWord != checkPassWord) { MessageBox.Show("两次输入的密码不一致!", "提示"); return; } if (newPassWord.Length < 7) { MessageBox.Show("密码长度必须大于6个字符"); return; } if (newPassWord == oldPassWord) { MessageBox.Show("新旧密码不能一样"); return; } else { MessageBox.Show("密码修改成功"); } } private void button2_Click(object sender, EventArgs e) { Form2 form2 = new Form2(); form2.Close(); } } }

资源下载

更多资源
Mario

Mario

马里奥是站在游戏界顶峰的超人气多面角色。马里奥靠吃蘑菇成长,特征是大鼻子、头戴帽子、身穿背带裤,还留着胡子。与他的双胞胎兄弟路易基一起,长年担任任天堂的招牌角色。

腾讯云软件源

腾讯云软件源

为解决软件依赖安装时官方源访问速度慢的问题,腾讯云为一些软件搭建了缓存服务。您可以通过使用腾讯云软件源站来提升依赖包的安装速度。为了方便用户自由搭建服务架构,目前腾讯云软件源站支持公网访问和内网访问。

Nacos

Nacos

Nacos /nɑ:kəʊs/ 是 Dynamic Naming and Configuration Service 的首字母简称,一个易于构建 AI Agent 应用的动态服务发现、配置管理和AI智能体管理平台。Nacos 致力于帮助您发现、配置和管理微服务及AI智能体应用。Nacos 提供了一组简单易用的特性集,帮助您快速实现动态服务发现、服务配置、服务元数据、流量管理。Nacos 帮助您更敏捷和容易地构建、交付和管理微服务平台。

Rocky Linux

Rocky Linux

Rocky Linux(中文名:洛基)是由Gregory Kurtzer于2020年12月发起的企业级Linux发行版,作为CentOS稳定版停止维护后与RHEL(Red Hat Enterprise Linux)完全兼容的开源替代方案,由社区拥有并管理,支持x86_64、aarch64等架构。其通过重新编译RHEL源代码提供长期稳定性,采用模块化包装和SELinux安全架构,默认包含GNOME桌面环境及XFS文件系统,支持十年生命周期更新。

用户登录
用户注册