首页 文章 精选 留言 我的

精选列表

搜索[opengl图形接口],共10009篇文章
优秀的个人博客,低调大师

GIMP 2.99.16 发布,开源图形编辑器

GIMP 2.99.16 发布了, 此版本的发布标志着 GTK+3 移植正式完成,GimpAction 基础设施、操作搜索均已得到改进。 此版本还改进了图像处理引擎 GEGL 操作的 GUI 集成,第三方开发人员可以实现自己的过滤器,如自动对话框生成、画布上实时预览、窗帘预览、预设保存、以前使用的设置历史记录等。 新选项“合并菜单和标题栏” 在Preferences对话框的Image Windows设置中,可以找到一个标题为“合并菜单和标题栏”的新复选框,可将菜单合并到标题栏内,从而节省垂直空间。 注意:此选项不适用于 macOS,因为 macOS 始终具有自己的特定于平台的菜单样式。 此外,GIMP 2.99.16 还带来了改进的文本工具、围绕颜色正确性的持续工作、各种 Adob​​e PSD 文件改进、对 JPEG-XL 的初始 CMYK(A) 导出支持、插件增强功能、以及更多功能。 详情可查看更新公告:https://www.gimp.org/news/2023/07/09/gimp-2-99-16-released/

优秀的个人博客,低调大师

图形处理:给 Canvas 文本填充线性渐变

作者:凹凸曼 - Barrior 在 Canvas 中对文本填充水平或垂直的线性渐变可以轻易实现,而带角度的渐变就复杂很多;就好像下面这样,假设文本矩形宽为 W, 高为 H, 左上角坐标为 X, Y。 猜想与答案 给出两个答案: 正确答案是图二,因为这样得出来的坐标生成的渐变最紧接文本矩形边界,它的运动轨迹如下动图: (图来源:Do you really know CSS linear-gradients) 渐变起点与终点坐标的计算 所以,渐变的起点与终点坐标该怎么计算呢?答: 先求得起点与终点的长度(距离)。 根据长度与文本矩形的中心点坐标分别计算出起点与终点坐标。 线性渐变长度的计算 W3C 给出了一个公式(A 表示角度): gradientLineLength = abs(W * sin(A)) + abs(H * cos(A)) 不过,该公式主要应用于 CSS 的线性渐变设置,即以 12 点钟方向为 0°,顺时针旋转。 而我们需要的是以 3 点钟方向为 0°,逆时针旋转,即公式为: gradientLineLength = abs(W * cos(A)) + abs(H * sin(A)) // 半长: halfGradientLineLength = (abs(W * cos(A)) + abs(H * sin(A))) / 2 那么这个公式是怎么来的呢?以下是笔者的求解: 由图可得以下方程组: 因此可推导出: 化简后为: 所以 c1 + c2 为: 由三角函数平方公式知:cos(A) * cos(A) = 1 - sin(A) * sin(A), 代入 c1 + c2: 第一步化简后: 最后的结果就是: 因为 sin, cos 在函数周期内存在负值(见下面角度对应的三角函数周期图),所以线性渐变的长度需要取绝对值。 至此,我们知道了线性渐变长度,文本矩形的中心点坐标很好算,即: centerX = X + W / 2 centerY = Y + H / 2 所以,起点与终点的坐标分别为: startX = centerX - cos(A) * halfGradientLineLength startY = centerY + sin(A) * halfGradientLineLength endX = centerX + cos(A) * halfGradientLineLength endY = centerY - sin(A) * halfGradientLineLength 看看最终效果 经验注释 进行三角函数计算时,应尽量避免先用 tan, 因为 tan 在其周期内存在无穷值,需要做特定的条件判断,而 sin, cos 没有此类问题,代码书写更为简洁清晰并且不会因疏忽产生错误,见下面三角函数与角度的对应关系周期图。 参阅: Do you really know CSS linear-gradients? MDN linear-gradient W3C - CSS Images Module Level 3 # linear-gradients 欢迎关注凹凸实验室博客:aotu.io 或者关注凹凸实验室公众号(AOTULabs),不定时推送文章:

优秀的个人博客,低调大师

RHCS图形界面建立GFS共享中

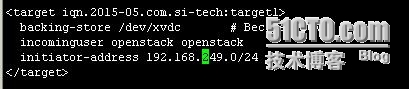
六、安装存储管理管理软件,并导出磁盘 [root@manager ~]# fdisk /dev/xvdc \\存储节点挂有磁盘,空间1T [root@manager ~]# yum installscsi-target-utils -y \\安装target管理端 [root@manager ~]# vim /etc/tgt/targets.conf \\配置导出磁盘的信息 其中backing-store指定共享的磁盘,incominguser指定用于验证的用户和密码,initiator-address允许连接的地址 [root@storage1 ~]# /etc/rc.d/init.d/tgtd start &&chkconfig tgtd on [root@storage1 ~]# tgtadm --lld iscsi --mode target --op show\\查看是否导出成功 [root@manager ~]# for i in {1..3}; do ssh openstack.node$i "yum -yinstall iscsi-initiator-utils"; done \\节点安装iscsi客户端软件 [root@node1 ~]# vim /etc/iscsi/iscsid.conf \\所有节点配置文件加上以下3行,设置账户密码 node.session.auth.authmethod = CHAP node.session.auth.username = openstack node.session.auth.password =oepnstack [root@node1 ~] iscsiadm -mdiscovery -t st -p 192.168.249.64 //发现共享设备 192.168.249.64:3260,1 iqn.2015-05.com.si-tech:target1 [root@node1 ~]iscsiadm -m node –liqn.2015-05.com.si-tech:target1\\注册iscsi共享设备 [root@manager ~]tgtadm --lld iscsi --op show --mode conn --tid 1 \\iscsi服务器端查看共享情况 [root@node1 ~]# netstat -nlatp | grep 3260连接情况 [root@node1 ~]# fdisk -l \\在各个节点上面都会多出个iscsi设备 Disk /dev/sda: 1073.7 GB, 1073741824000 bytes 255 heads, 63 sectors/track, 130541 cylinders Units = cylinders of 16065 * 512 = 8225280 bytes Sector size (logical/physical): 512 bytes / 512 bytes I/O size (minimum/optimal): 512 bytes / 512 bytes Disk identifier: 0x00000000 七、在节点上创建clvm逻辑卷并创建gfs2集群文件系统 [root@node1 ~]# pvcreate /dev/sda \\创建pv Physical volume"/dev/sda" successfully created [root@node1 ~]# vgcreate openstackvg0 /dev/sda\\创建vg Clustered volume group "openstackvg0"successfully created [root@node1 ~]# lvcreate -L +1000Gopenstackvg0 -n openstacklv0 \\创建大小为1T的lv [root@openstack iscsi]# lvmconf--enable-cluster每个节点开启集群LVM功能,才能mklv [root@openstack iscsi]# lvcreate-L +100G openstackvg0 -n openstacklv0 Logical volume "openstacklv0" created 登陆其他节点验证,可以看到已经都有了 [root@node2 ~]# mkfs.gfs2 -j 3 -p lock_dlm -t openstack:gfs2/dev/openstackvg0/openstacklv0 -p:用来指定gfs的锁机制 -j:指定journal个数(可加入节点数),一般情况下应留有冗余,否则后期还得再调整 查看journals:# gfs2_tool journals /openstack 增加journals:# gfs2_jadd –j 1 /openstack ##增加一个journals -t:格式为ClusterName:FS_Path_Name ClusterName:应与前面cluster.conf中指定的集群名称相同; FS_Path_Name:这个块设备mount的路径; 最后一个参数是指定逻辑卷的详细路径 \\创建gfs2集群文件系统,并设置节点为3个,锁协议为lock_dlm,openstack为我们的集群名,gfs2为一个标志也可以任意 [root@openstack usr]# mount/dev/openstackvg0/openstacklv0 /openstack/ fs is for a different cluster error mounting lockproto lock_dlm 这是因为我们使用的集群时gfs所以改为gfs [root@openstack usr]# mount /dev/openstackvg0/openstacklv0 /openstack/ [root@openstack usr]# df -h FilesystemSize Used Avail Use% Mounted on /dev/mapper/vg_openstack-lv_root35G 4.5G 29G14% / tmpfs7.6G 32M 7.6G1% /dev/shm /dev/xvda1 485M 35M426M 8% /boot /dev/xvdd14.2G 4.2G 0 100% /mnt /dev/mapper/openstackvg0-openstacklv0110G 388M 110G1% /openstack echo "/dev/openstackvg0/openstacklv0 /openstack gfs2 defaults 00" >> /etc/fstab 八、集群管理 1)、当基于clvm的gfs2文件系统不够用时,如何增加 [root@node1~]# lvextend -L +10G /dev/openstackvg0/openstacklv0 Extending logical volume openstacklv0 to 110.00 GiB Logical volume openstacklv0successfully resized [root@node1 ~]# gfs2_grow /openstack \\同步文件系统 FS: Mount Point: /openstack FS: Device: /dev/dm-2 FS: Size: 28835838(0x1b7fffe) FS: RG size: 65533 (0xfffd) DEV: Size: 31457280(0x1e00000) The file system grew by 10240MB. gfs2_grow complete. gfs2_grow complete. [root@openstack ~]#df -h FilesystemSize Used Avail Use% Mounted on /dev/mapper/vg_openstack-lv_root35G 4.5G 29G14% / tmpfs7.6G 32M 7.6G1% /dev/shm /dev/xvda1485M 35M 426M8% /boot /dev/xvdd14.2G 4.2G 0 100% /mnt /dev/mapper/openstackvg0-openstacklv0110G 388M 110G1% /openstack 2)、当节点不够用时,如果添加一个新的节点加入集群 步骤如下: 1)、安装ricci [root@node4 ~]# yum install ricci -y 2)、登录luciweb,添加ricci 3)、导入共享存储设备 [root@node4 ~]# iscsiadm -m discovery -t st -p 192.168.249.64 [root@node1~]# scp/etc/iscsi/iscsid.conf node4:/etc/iscsi/ [root@node4 ~]# iscsiadm -m node–l iqn.2015-05.com.si-tech:target1 4)、在已成功挂载的节点上增加节点数,并实现挂载使用 (注意:如果系统看不到/dev/openstackvg0/openstacklv0,则重新启动节点系统即可生效) [root@node4 ~]# mount /dev/cvg0/clv0 /openstack/ \ \节点数不够 Too many nodes mounting filesystem, no free journals [root@node2 ~]# gfs2_jadd -j 1 /optenstack \\增加一个节点数 Filesystem:/opt Old Journals3 NewJournals 4 [root@node4 ~]# mount /dev/cvg0/clv0 /opt/ [root@node4 ~]# ll /opt/ total 4 -rw-r--r-- 1 root root 210 Jun 8 00:42 test.txt [root@node4 ~]# 3、)、测试基于gfs2文件系统的集群节点是否支持同时读写操作 [root@node1 ~]# echo node1 >>/openstack/test.txt\\节点1模拟向test.txt文件写入node1 [root@node2 ~]#echo node2 >>/openstack/test.txt \\节点2模拟向test.txt文件写入node2 [root@node3 ~]# tail -f /openstack/test.txt \\节点3模拟读出节点1和节点2同时写入的数据 node1 node2 4)、如果数据很重要并且磁盘空间也充足可以考虑使用cmirror实现存储高可用这里简述一下步骤 存储节点添加备份磁盘,修改targets.conf文件 数据节点使用iscsiadm命令发现并使用备份磁盘 数据节点需要按cmirror软件,并备份:yum install cmirror –y lvconvert -m 1 /dev/openstackvg0/openstacklv0 /dev/sda /dev/sdb \\创建先有lv的mirror [root@node1 ~]# dmsetup ls–tree \\查看现有iscsi导出设备的状态为mirror型 cvg0-clv0 (253:1) ├─cvg0-clv0_mimage_1 (253:5) │└─iscsi2 (253:2) │├─(8:48) │└─(8:64) ├─cvg0-clv0_mimage_0 (253:4) │└─iscsi1 (253:0) │├─(8:32) │└─(8:16) └─cvg0-clv0_mlog (253:3) └─iscsi2 (253:2) ├─(8:48) └─(8:64) 本文转自zsaisai 51CTO博客,原文链接:http://blog.51cto.com/3402313/1656133

资源下载

更多资源
腾讯云软件源

腾讯云软件源

为解决软件依赖安装时官方源访问速度慢的问题,腾讯云为一些软件搭建了缓存服务。您可以通过使用腾讯云软件源站来提升依赖包的安装速度。为了方便用户自由搭建服务架构,目前腾讯云软件源站支持公网访问和内网访问。

Nacos

Nacos

Nacos /nɑ:kəʊs/ 是 Dynamic Naming and Configuration Service 的首字母简称,一个易于构建 AI Agent 应用的动态服务发现、配置管理和AI智能体管理平台。Nacos 致力于帮助您发现、配置和管理微服务及AI智能体应用。Nacos 提供了一组简单易用的特性集,帮助您快速实现动态服务发现、服务配置、服务元数据、流量管理。Nacos 帮助您更敏捷和容易地构建、交付和管理微服务平台。

Rocky Linux

Rocky Linux

Rocky Linux(中文名:洛基)是由Gregory Kurtzer于2020年12月发起的企业级Linux发行版,作为CentOS稳定版停止维护后与RHEL(Red Hat Enterprise Linux)完全兼容的开源替代方案,由社区拥有并管理,支持x86_64、aarch64等架构。其通过重新编译RHEL源代码提供长期稳定性,采用模块化包装和SELinux安全架构,默认包含GNOME桌面环境及XFS文件系统,支持十年生命周期更新。

WebStorm

WebStorm

WebStorm 是jetbrains公司旗下一款JavaScript 开发工具。目前已经被广大中国JS开发者誉为“Web前端开发神器”、“最强大的HTML5编辑器”、“最智能的JavaScript IDE”等。与IntelliJ IDEA同源,继承了IntelliJ IDEA强大的JS部分的功能。

用户登录
用户注册