首页 文章 精选 留言 我的

精选列表

搜索[机器人],共10000篇文章
优秀的个人博客,低调大师

Alexa:聊天机器人前路漫漫,大坑不少

亚马逊 Echo 音箱发售以来,消费者仿佛着了魔,去年一年,数百万美国用户家中迎来了新的美国“好声音”Alexa。与此同时,支持语音控制的设备成了市场的新宠,今年的 CES 上大量公司都将触角伸向了该领域。 回顾今年的 CES,支持语音控制的产品确实迎来了市场拐点。先是通用电气推出了兼容 Alexa 的电灯,随后 Dish(美国卫星电视巨头)又将 Alexa 塞入了你最爱的电视剧集中,就连三星的吸尘器都能听懂你的话了。业界大多数公司都蹭了一把热点,它们都看到了自然沟通方式位数字体验带来的巨大价值。 此外,雷锋网(公众号:雷锋网)注意到,今年语音控制设备的大爆发已经不是某一特定领域竞品为了争夺市场的对抗了,公司无论大小和形态,都想要挤进来分一杯羹。不过,厂商对于音频数字体验的开发才刚刚开始。 重温 iPhone 崛起的剧情 Alexa

优秀的个人博客,低调大师

机器人清洁的快速贴上原理解析

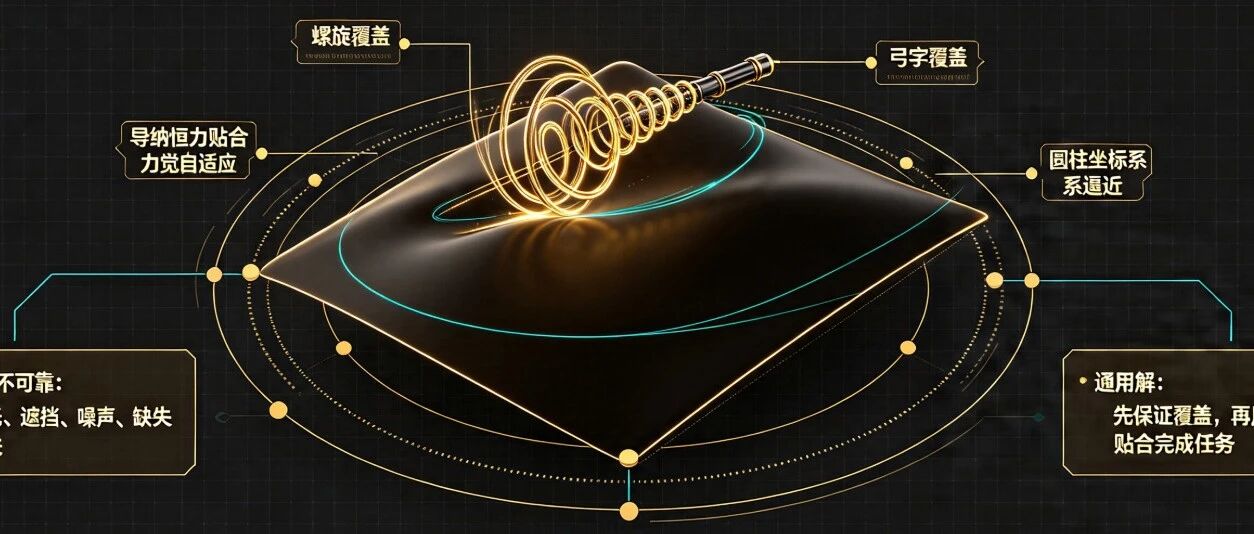
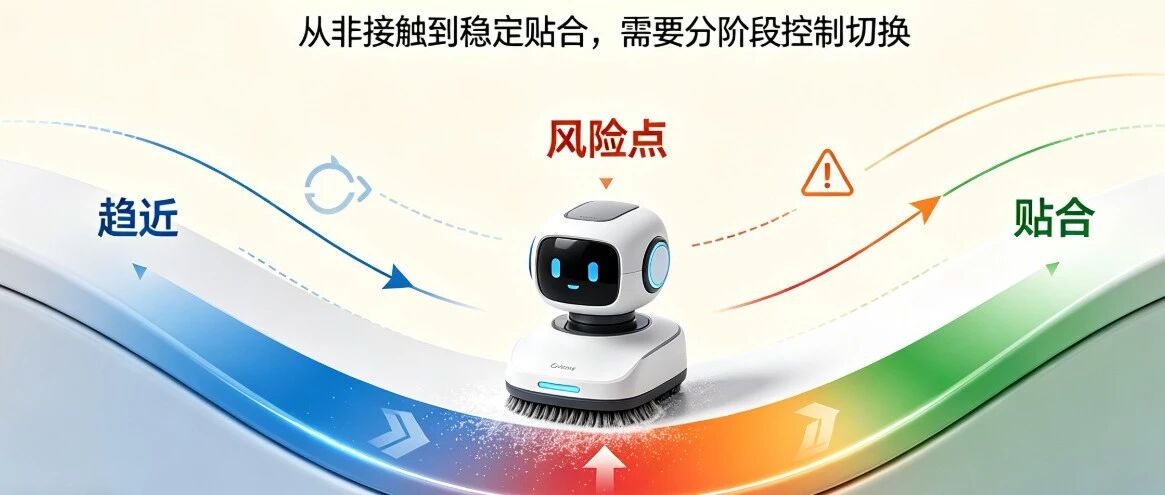
从“非接触”到“稳定贴合”的瞬间,是清洁任务中最容易损伤釉面的环节。要同时做到**快速**和**无冲击**,核心在于设计一套**分阶段的控制切换策略**。 ![](https://developer.qcloudimg.com/http-save/yehe-2423478/0de88774265185b6822c46b50bddc597.png) --- ### 一、核心思路:快在前段,柔在末段,无缝切换 全程采用单一的导纳控制难以平衡“快”和“柔”。如果在自由空间也用力控,会出现矛盾: - 设定期望力 3N,无接触时力误差恒为 3N,导纳控制器会持续输出加速度,末端很快达到速度极限,接触时像“迎面一拳”。 - 设定期望力 0N,则末端完全跟随参考轨迹,退化为纯位置控制,接触瞬间仍是刚性碰撞。 因此,最佳实践是**“位置/速度控制负责快速运动,导纳控制负责柔顺接触与恒力保持”**,并在接触发生的数毫秒内完成无缝切换。 --- ### 二、分阶段贴合策略 #### 1. 自由空间高速趋近阶段(位置/速度控制) - 目标:将清洁模组从远离的任意位置,快速移至釉面上方**2-5mm**的安全站位点。 - 控制模式:关节空间或笛卡尔空间的位置/速度控制,充分利用 SCARA 的高速特性。 - 动作:**大行程俯仰关节**可负责快速的大角度摆动,粗定位到内壁大致方位,达到最高速度。 #### 2. 低速柔性逼近阶段(导纳控制,但期望力为 0 或极小) - 目标:以可控的低速向釉面推进,直至检测到可靠接触。 - **关键切换**:距离釉面还有数毫米(可由视觉或先验位置判断)时,从位置控制**平滑切换为导纳控制**。此时设定: - **期望力** **Fdes=0**(或一个极小的接触确认力,如 0.2N) - **叠加一个恒定的虚拟速度前馈**:在末端工具系 Z 轴(法向)上,手动给一个缓慢的前进速度指令 vff(如 10mm/s),让它主动靠近釉面。 - 这样,末端像一片羽毛一样飘向釉面,因为导纳环(K=0)会实时感知任何微小的力并后撤,即使提前碰到釉面,也绝不会产生冲击。速度前馈确保了趋近速度,导纳环确保了安全。 #### 3. 接触检测与力控接管阶段(切换期望力) - 当六维力传感器法向力 Fext>Fthreshold(如 0.5N),判定为可靠接触。 - 在这一瞬间完成两个动作: 1. **取消速度前馈**,让末端停止主动进给。 1. **将期望力从 0 斜坡或阶跃至目标值** **Fdes=3N**,正式接管为恒力贴合模式。 - **如果担心阶跃带来轻微冲击**,可以让期望力在 50-100ms 内从 0 斜坡到 3N。但因为已经有了 K=0、D 足够大的过阻尼导纳环,直接阶跃也会被虚拟阻尼“柔化”为平稳的压力建立过程。 #### 4. 恒力贴合与路径跟踪阶段(完全导纳控制) - 此后保持之前讨论的 M、D(K=0)参数,进行恒力清洁。 --- ### 三、加速秘籍:双俯仰关节的分工 机构有两个同方向俯仰自由度,这是一个天然的快-慢子系统,可以极大加速贴合过程并减小冲击: - **大行程俯仰**:质量大、惯量大,用于**步骤1**的快速粗定位。在接触即将发生前,它应当已经基本静止,将末端送达一个“足够近”的位姿。 - **小行程俯仰**:惯量小、带宽极高,专用于**步骤2和3**的低速逼近与接触缓冲。因为只需驱动小惯量关节,它的导纳控制可以用更小的虚拟质量 M,同时机械阻抗极低,与釉面的接触力会被这个“柔顺手腕”大量吸收,即使大臂仍有微小残余速度,也不会造成硬冲击。 **理想的时序**: 大俯仰快速摆到逼近点并锁定(或切换为高阻尼位置保持) → 小俯仰独立执行导纳逼近 → 接触瞬间小俯仰微退,吸收动能 → 小俯仰接管全部恒力贴合,大俯仰慢速随动保持臂形最优。 这就像人擦东西:**肩膀和大臂负责快速移动到手边,手腕和手指负责最终轻柔接触和控制压力**。 --- ### 四、防止冲击的最后一道保险:接触瞬间的导纳参数增益 如果希望在接触的极短瞬间获得额外的“柔软度”,可以在接触检测的瞬间临时调整导纳参数(比如持续 100ms): - **瞬间增大 D**(如从 200 临时提到 500),让虚拟阻尼像安全气囊一样吸收冲击能量。 - **或瞬间减小 M**(降低惯量),让末端更容易被釉面推开。 100ms 后恢复为正常清洁参数。这种“瞬态软参数”对釉面保护极为有效,且不会影响正常清洁时的动态响应。 --- ### 五、实操流程总结 ![](https://developer.qcloudimg.com/http-save/yehe-2423478/dbcdc21208e6db1f8dbdc0dd4f8252b6.png) 1. 基于视觉/先验模型,大俯仰快速定位到目标点上方 5mm。 1. 切换为小俯仰主导的**导纳逼近模式**(F_des=0,叠加 10mm/s 法向速度前馈)。 1. 法向力 >0.5N 触发接触:撤速度前馈,期望力斜坡至 3N,参数切为清洁模式,大俯仰开始随动。 1. 进入恒力导纳清洁,路径跟踪。

资源下载

更多资源
Mario

Mario

马里奥是站在游戏界顶峰的超人气多面角色。马里奥靠吃蘑菇成长,特征是大鼻子、头戴帽子、身穿背带裤,还留着胡子。与他的双胞胎兄弟路易基一起,长年担任任天堂的招牌角色。

腾讯云软件源

腾讯云软件源

为解决软件依赖安装时官方源访问速度慢的问题,腾讯云为一些软件搭建了缓存服务。您可以通过使用腾讯云软件源站来提升依赖包的安装速度。为了方便用户自由搭建服务架构,目前腾讯云软件源站支持公网访问和内网访问。

Nacos

Nacos

Nacos /nɑ:kəʊs/ 是 Dynamic Naming and Configuration Service 的首字母简称,一个易于构建 AI Agent 应用的动态服务发现、配置管理和AI智能体管理平台。Nacos 致力于帮助您发现、配置和管理微服务及AI智能体应用。Nacos 提供了一组简单易用的特性集,帮助您快速实现动态服务发现、服务配置、服务元数据、流量管理。Nacos 帮助您更敏捷和容易地构建、交付和管理微服务平台。

WebStorm

WebStorm

WebStorm 是jetbrains公司旗下一款JavaScript 开发工具。目前已经被广大中国JS开发者誉为“Web前端开发神器”、“最强大的HTML5编辑器”、“最智能的JavaScript IDE”等。与IntelliJ IDEA同源,继承了IntelliJ IDEA强大的JS部分的功能。

用户登录
用户注册