首页 文章 精选 留言 我的

精选列表

搜索[AI可见性],共10000篇文章
优秀的个人博客,低调大师

南洋理工开源 PhysX-Anything,单图生成可仿真 3D 资产

南洋理工大学与上海人工智能实验室联合发布开源框架 PhysX-Anything,只需一张 RGB 图像即可输出带几何、关节、物理参数的完整3D 资产,可直接导入 MuJoCo、Isaac Sim 进行机器人策略训练。 技术亮点 由粗到细 pipeline:先预测整体物理属性(质量、质心、摩擦系数),再部件级细化几何与关节极限角度,避免“视觉优先”导致的物理失真。 新型压缩3D 表示:把面片+关节轴+物理属性编码进8K 维隐向量,推理时一次解码,生成速度较 SOTA 提升2.3倍。 显式物理监督:在数据集里加入12万组真实物理测量,训练阶段引入质心、惯量与碰撞盒损失,确保仿真一致性。 实测结果 在 Geometry-Chamfer 与 Physics-Error 双指标上,PhysX-Anything 分别降低18% 与27%;绝对尺度误差 <2cm,关节运动范围误差 <5°,显著优于 ObjPhy、PhySG 等最新方法。真实场景测试(宜家家具、厨房用具)中,生成资产导入 Isaac Sim 后,机器人抓取成功率提升12%,训练步数减少30%。

优秀的个人博客,低调大师

Solon (可替换 SpringBoot)集成 Docker 实战:30分钟搞定容器化部署

作为 Java 开发者,你是否已经厌倦了 Spring Boot 容器化过程中的各种复杂配置和坑点?想要尝试更轻量、更高效的框架?那么 Solon 绝对值得你关注。今天我就带你实战 Solon 框架与 Docker 的集成,从环境准备到最终部署,全程避坑指南,让你 30 分钟内轻松搞定! 为什么选择 Solon + Docker? 在微服务架构盛行之下,应用容器化已成为标配。但传统的 Spring Boot 虽然功能强大,但在启动速度、内存占用和容器化体验上仍有优化空间。听一个老同事说,他们公司经常有1GB大小的 Spring Boot Jar 包。 Solon 的优势: 启动速度极快:Solon 应用的启动时间通常是 Spring Boot 的1/10到1/5 内存占用更小:基础镜像体积更小,运行时内存消耗更低。通常只有 Spring Boot 的1/10到1/2 配置更简洁:Docker 集成配置简单明了,减少踩坑概率 原生支持容器化:从设计之初就考虑了云原生场景 环境准备:三步搞定基础配置 在开始之前,确保你的本地环境满足以下要求: 1. 确认环境版本 JDK 版本:Solon 支持 JDK 8+,推荐使用 JDK 11 或 17 以获得更好的容器化支持 Docker 版本:Docker 20.10+,推荐使用 Docker Desktop 4.0+ Maven 版本:Maven 3.6+,确保插件兼容性 快速验证命令: java -version docker -v mvn -v 2. 创建 Solon 项目 如果你还没有 Solon 项目,可以通过网页版生成器快速创建: https://solon.noear.org/start/ 核心步骤:Docker 集成实战 1. 配置 Maven 插件 在pom.xml中添加 Docker 打包插件。这里我们使用经过验证的spotify插件: <plugin> <groupId>com.spotify</groupId> <artifactId>docker-maven-plugin</artifactId> <version>1.2.2</version> <configuration> <!-- 镜像名称配置 --> <imageName>solon-demo</imageName> <imageTags> <imageTag>${project.version}</imageTag> <imageTag>latest</imageTag> </imageTags> <!-- 使用推荐的基础镜像 --> <baseImage>adoptopenjdk/openjdk11:jre-11.0.11_9-alpine</baseImage> <!-- 容器启动命令 --> <entryPoint>["java", "-jar", "/${project.build.finalName}.jar", "--server.port=8080", "--drift=1"]</entryPoint> <resources> <resource> <targetPath>/</targetPath> <directory>${project.build.directory}</directory> <include>${project.build.finalName}.jar</include> </resource> </resources> </configuration> </plugin> 避坑提示: 使用 alpine 版本的 JDK 镜像可以显著减小镜像体积(如果不兼容,可以再换个别的) entryPoint 必须使用数组格式,确保参数传递正确 确保 finalName 与打包后的 jar 包名称一致 加上--drift=1表示当前环境ip会漂移的(如果有注册服务,当下线时要求不作健康检测)。这是 solon 对云原生的一种优化。 2.备选方案:使用 Dockerfile 如果你更喜欢传统的 Dockerfile 方式,可以在项目根目录创建 Dockerfile: # 使用轻量级基础镜像 FROM adoptopenjdk/openjdk11:jre-11.0.11_9-alpine # 设置工作目录 WORKDIR /app # 复制 jar 文件 COPY target/solon-demo-1.0.0.jar app.jar # 暴露端口(根据你的应用配置调整) EXPOSE 8080 # 启动应用 ENTRYPOINT ["java", "-jar", "app.jar", "--server.port=8080", "--drift=1"] 然后在 pom.xml 中配置插件使用 Dockerfile: <plugin> <groupId>com.spotify</groupId> <artifactId>docker-maven-plugin</artifactId> <version>1.2.2</version> <configuration> <imageName>solon-demo</imageName> <dockerDirectory>${project.basedir}</dockerDirectory> <resources> <resource> <targetPath>/</targetPath> <directory>${project.build.directory}</directory> <include>${project.build.finalName}.jar</include> </resource> </resources> </configuration> </plugin> 3. 构建和运行 构建 Docker 镜像: # 先打包应用 mvn clean package # 构建 Docker 镜像 mvn docker:build 构建成功后,验证镜像: docker images | grep solon-demo 运行容器: # 第一次运行 docker run -d -p 8080:8080 --name solon-app solon-demo # 查看运行状态 docker ps | grep solon-app # 查看日志 docker logs solon-app 容器管理命令: # 停止容器 docker stop solon-app # 重启容器 docker restart solon-app # 删除容器 docker rm solon-app 进阶技巧:优化和部署 1. 镜像标签管理和推送 为镜像打标签并推送到镜像仓库: # 打标签 docker tag solon-demo:latest your-repo/solon-demo:1.0.0 docker tag solon-demo:latest your-repo/solon-demo:latest # 推送到仓库 docker push your-repo/solon-demo:1.0.0 docker push your-repo/solon-demo:latest 2. 生产环境配置 对于生产环境,建议添加健康检查和资源限制: docker run -d \ -p 8080:8080 \ --name solon-app \ --memory=512m \ --cpus=1.0 \ solon-demo 常见问题排查 1. 容器启动后立即退出 检查应用启动日志:docker logs solon-app 确认 jar 包路径正确 验证端口是否被占用 2. 应用无法访问 检查端口映射:docker ps 确认端口映射关系 验证防火墙设置 检查应用监听的地址(确保是 0.0.0.0 而不是 127.0.0.1) 3. 镜像体积过大 使用 alpine 版本的基础镜像 多阶段构建去除构建依赖 使用 JRE 而不是完整的 JDK 总结 Solon 与 Docker 的集成相比传统框架更加轻量简洁,主要优势体现在: 配置简单:Maven 插件配置直观,减少出错概率 镜像小巧:基础镜像选择灵活,最终镜像体积更小 启动快速:容器启动速度更快,适合快速扩缩容 通过本文的实战指南,你应该能够在 30 分钟内完成 Solon 应用的 Docker 化。赶紧拿起你的 Solon 项目实践一下吧!如果在实践中遇到任何问题,欢迎在评论区交流讨论。

优秀的个人博客,低调大师

Neovim v0.9.0 发布,基于 Vim 的可扩展文本编辑器

Neovim v0.9.0 已发布。 主要变化: 为 lua2dox.lua 添加对@generic的支持 为 lua2dox 添加对可选参数的支持 为 lua2dox 添加对指定类型的支持 在介绍中提及 ":help news" #20674 支持使用 ":write ++p" 创建父级目录#20835 添加 vim.secure.read() vim.inspect_pos,vim.show_pos,:Inspect $NVIM_APPNAME#22128 支持尝试从丢失的临时目录 (tempdir) 进行恢复 #22573 添加vim.filetype.get_option() 添加vim.treesitter.language.get_filetypes()(#22643) 支持传递给 defaulttable 的函数接受参数 (#22839) …… 详情查看 release notes。 Neovim 是 Vim 的一个分支,旨在改进代码库,允许更轻松地实现 API,改善用户体验和插件实现。Neovim 的源代码比 Vim 少 30%。 其目标是: 重构代码以改善维护 实施新的高级功能 展示一个更好、更强大的插件系统 开放的开发模式,随时接受贡献,接受的标准也很明确。 特性: 现代图形用户界面 从任何语言访问 API,包括 C/C++, C#, Clojure, D, Elixir, Go, Haskell, Java, JavaScript/Node.js, Julia, Lisp, Lua, Perl, Python, Racket, Ruby, Rust 嵌入式、可编写脚本的终端仿真器 异步作业控制 多个编辑器实例之间的共享数据(shada)。 支持 XDG 基础目录 与大多数 Vim 插件兼容,包括 Ruby 和 Python 插件

优秀的个人博客,低调大师

Neovim v0.8.0 发布,基于 Vim 的可扩展文本编辑器

Neovim v0.8.0 已发布。 主要特性变化 runtime: Enable filetype.lua by default (#19216) Addundo! Add "prerelease" to version dict Click support for 'statusline', 'winbar'#18650 Add preview functionality to user commands allow Cmdheight=0 (EXPERIMENTAL)#16251 Stdpath('run'), /tmp/nvim.user/#18993 Add 'mousescroll' option (#12355) Allow :wincmd to accept a count (#19815) Multibuffer preview support for inccommand Man: Port to Lua (#19912) 详情查看 release note。 Neovim 是 Vim 的一个分支,旨在改进代码库,允许更轻松地实现 API,改善用户体验和插件实现。Neovim 的源代码比 Vim 少 30%。 其目标是: 重构代码以改善维护 实施新的高级功能 展示一个更好、更强大的插件系统 开放的开发模式,随时接受贡献,接受的标准也很明确。 特性: 现代图形用户界面 从任何语言访问 API,包括 C/C++, C#, Clojure, D, Elixir, Go, Haskell, Java, JavaScript/Node.js, Julia, Lisp, Lua, Perl, Python, Racket, Ruby, Rust 嵌入式、可编写脚本的终端仿真器 异步作业控制 多个编辑器实例之间的共享数据(shada)。 支持 XDG 基础目录 与大多数 Vim 插件兼容,包括 Ruby 和 Python 插件

优秀的个人博客,低调大师

新的 Linux 内核调度方法 Nest,可提高轻-中度负载的 CPU 性能

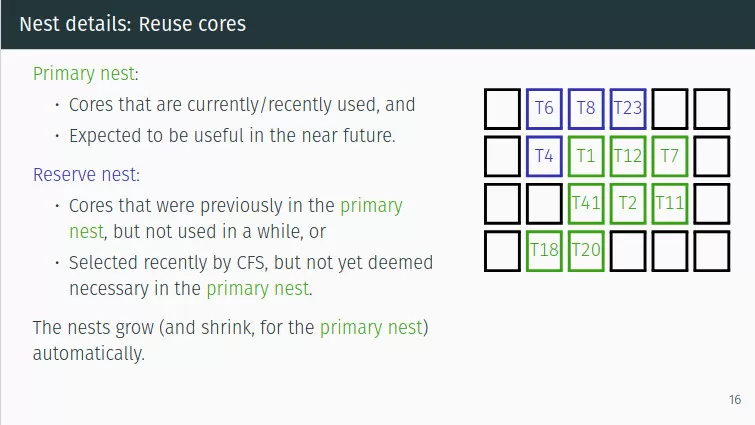
法国国家数字科学与技术研究所 Inria 的 Julia Lawall 在本周举行的 Linux Plumbers 大会 (LPC 2022)上介绍了新的 Linux 内核调度方法 “Nest”,Nest 调度程序由 Inria 研究所、 oracle Labs 、悉尼大学合作开发。据 Julia 介绍称,Nest 调度程序可利用现代硬件“将性能提高了 10%-2 倍,并且可以减少能源使用”。 现有的 Linux CFS 调度程序行为是将任务分散到机器的可用 CPU 内核上,Nest 采用了不同的方法。考虑到了启动长时间空闲的 CPU 内核可能会导致延迟,这些内核需要一段时间才能运行到更高的性能状态(更高的频率),而这段时间可能对当前的频率/功率预算产生负面影响 。而 Nest 的工作方式是尝试在启动空闲内核之前,将任务保留在一组已经以最高性能状态运行的“暖内核”(warm cores)中。 Nest 还在其调度决策中考虑了父/上一个核心,以尝试在多插槽 CPU 的情况下改善局部性能。 Nest 开发组使用外媒 phoronix 开源的 Phoronix 测试套件对各种工作负载进行基准测试,评估其调度决策的影响。 测试结果显示:在 1/2/4 插槽英特尔服务器,以及 AMD 服务器和台式机上,Nest 任务调度程序对轻型或中等工作负载产生 10% 到 2 倍的性能提升。对于已经充分利用 CPU 的多线程工作负载,Nest 任务调度程序并不能带来太多的提升,它比较适用于轻-中度工作负载。 了解更多 Nest 任务调度程序信息,可以查看 LPC 2022 中的 Nest 调度程序介绍视频以及幻灯片(PDF)。

优秀的个人博客,低调大师

Nothing 公布内核源代码,第三方 ROM 指日可待

Nothing Phone (1) 是近期热度非常高的一款 Android 手机,备受关注的原因一个是其创始人的身份;另一个就是这款手机确实与众不同,有着自己非常鲜明的特点。 虽然 Nothing Phone (1) 的硬件配置只能说中规中矩,基本上就是常规的 Android 中端机配置,但从官方图片也能看出来,手机背后的这个透明背盖 + 灯带的组合设计(官方称为 Glyph Interface)是近些年在智能手机市场上从没有看到过的设计。这个设计给用户带来了更多自定义的选项,提升了设备的可玩性。 为了让用户,尤其是一些极客可以研究系统,开发出一些好玩的功能、亦或是深度的第三方定制 ROM(官方提供四年的安全更新,停止更新后,可以使用持续更新的第三方 ROM),Nothing 前几天在 GitHub 上公布了手机的内核源代码和设备树。 了解开源协议的用户都知道,由于 Android 系统采用的 Linux 内核是基于 GPLv2 开源协议分发的,因此依据该协议,开发者对源码的任何修改也同样需要开源。Nothing 此次公布源代码也符合国际惯例。我们过去曾多次报道过企业不遵守协议的情况,有一说一,Nothing 公布源代码的速度比下面这些企业强多了。 延伸阅读: 不求钱财只为源码,软件自由保护协会起诉知名电视品牌 GPL 违规 “要源码上门自取”,结果人真就上门了!国内企业再惹争议

资源下载

更多资源
腾讯云软件源

腾讯云软件源

为解决软件依赖安装时官方源访问速度慢的问题,腾讯云为一些软件搭建了缓存服务。您可以通过使用腾讯云软件源站来提升依赖包的安装速度。为了方便用户自由搭建服务架构,目前腾讯云软件源站支持公网访问和内网访问。

Nacos

Nacos

Nacos /nɑ:kəʊs/ 是 Dynamic Naming and Configuration Service 的首字母简称,一个易于构建 AI Agent 应用的动态服务发现、配置管理和AI智能体管理平台。Nacos 致力于帮助您发现、配置和管理微服务及AI智能体应用。Nacos 提供了一组简单易用的特性集,帮助您快速实现动态服务发现、服务配置、服务元数据、流量管理。Nacos 帮助您更敏捷和容易地构建、交付和管理微服务平台。

Rocky Linux

Rocky Linux

Rocky Linux(中文名:洛基)是由Gregory Kurtzer于2020年12月发起的企业级Linux发行版,作为CentOS稳定版停止维护后与RHEL(Red Hat Enterprise Linux)完全兼容的开源替代方案,由社区拥有并管理,支持x86_64、aarch64等架构。其通过重新编译RHEL源代码提供长期稳定性,采用模块化包装和SELinux安全架构,默认包含GNOME桌面环境及XFS文件系统,支持十年生命周期更新。

WebStorm

WebStorm

WebStorm 是jetbrains公司旗下一款JavaScript 开发工具。目前已经被广大中国JS开发者誉为“Web前端开发神器”、“最强大的HTML5编辑器”、“最智能的JavaScript IDE”等。与IntelliJ IDEA同源,继承了IntelliJ IDEA强大的JS部分的功能。

用户登录
用户注册