首页 文章 精选 留言 我的

精选列表

搜索[google],共10000篇文章
优秀的个人博客,低调大师

Google 发布 Gemini 4 Argon,物理推理模型直接控制机器人完成投掷、折纸任务

![文章封面](https://developer.qcloudimg.com/http-save/10106350/325893b80d2af224c744e9924e01aea3.png) Argon 可应用于机器人生命周期的所有环节,从视频或草图重建仿真环境、生成控制代码、标注数据到迭代改进策略,已演示控制 Boston Dynamics Spot 四足机器人、76 自由度双手人形机器人完成踩踏板、折纸、投掷等任务。 ![](https://developer.qcloudimg.com/http-save/10106350/5efbafcefbd984e00fb0d767f4a23c56.png) ERQA 基准测试评估模型在 3D 环境中理解和解决物理、空间问题的能力。官方博客称 Argon 在物理理解、代码生成和视觉语义推理方面实现跨越式进步。 ## 直接控制多类型机器人硬件 Argon 控制 Boston Dynamics Spot 四足机器人学会踩踏板垃圾桶扔易拉罐。Spot 的腿部有 12 自由度,配备 6 自由度手臂。Argon 先创建踏板垃圾桶的 MuJoCo 数字孪生体练习动作,再在物理硬件上执行。控制过程中使用视觉坐标系统和动作原语,手腕相机配备投影的 2 厘米世界坐标校准网格。 在人形机器人上,Argon 控制 76 自由度双手人形机器人,机器人身体有 32 自由度,配备两个 22 自由度五指灵巧手,完成将正方形纸折成折纸狐狸的任务,总时长 136 秒,涉及 6 个连续语义子任务和 17 个接触级原子操作。 投掷任务中,Argon 综合 50 赫兹全身投掷轨迹,共 140 步、2.80 秒,人形机器人保持直立平衡,骨盆漂移小于 3 厘米,击倒全部 6 个目标箱子。 ## 从多种输入重建物理仿真环境 Argon 可从机器人相机视频、第一人称人类视频或手绘草图重建物理校准的仿真孪生体。重建过程中,Argon 使用迭代视觉推理循环调整资产和场景,使仿真中的视觉和接触事件与真实记录数据匹配,用复合凸分解网格替换粗糙边界框。 在双臂 Franka FR3 的 MuJoCo 环境中,Argon 解决 12 球平衡秤谜题,这 12 个台球视觉上完全相同,Argon 在 3 次称重内将异常球分离到重球托盘或轻球托盘。 ## 视频生成模型的闭环引导 Argon 在闭环中引导视频世界模型。演示中,Argon 写出带时间戳的动作提示,引导 33 步视频生成,在桌面上拼出 A-R-G-O-N 字母。每个命令必须保持在 0.55 弧度范围内,手臂关节和 0.65 弧度范围内,手部关节,控制人形机器人 7 自由度手臂和 22 自由度手的关节。 ## 数据标注与行为改进 Argon 提供多模态事后标注功能,能识别不稳定的抓握和失误等糟糕的操作片段。在行为克隆训练中,这些片段的权重被降低到 0.15 倍至 0.25 倍。 Argon 将人类手部轨迹重定向到 76 自由度双手人形机器人上,综合平衡的全身和五指投掷轨迹。仿真在 MuJoCo 中以 500 赫兹运行,时间步长为 0.002 秒。物体提升验证的最小高度为 2 厘米。 官方博客展示了 Argon 导出的 Blender 4.5 Cycles 渲染,支持通过仿真进行动作改进和在硬件上进行迭代自我改进。博客未说明 Argon 的训练数据规模、推理延迟或商业可用性计划。

优秀的个人博客,低调大师

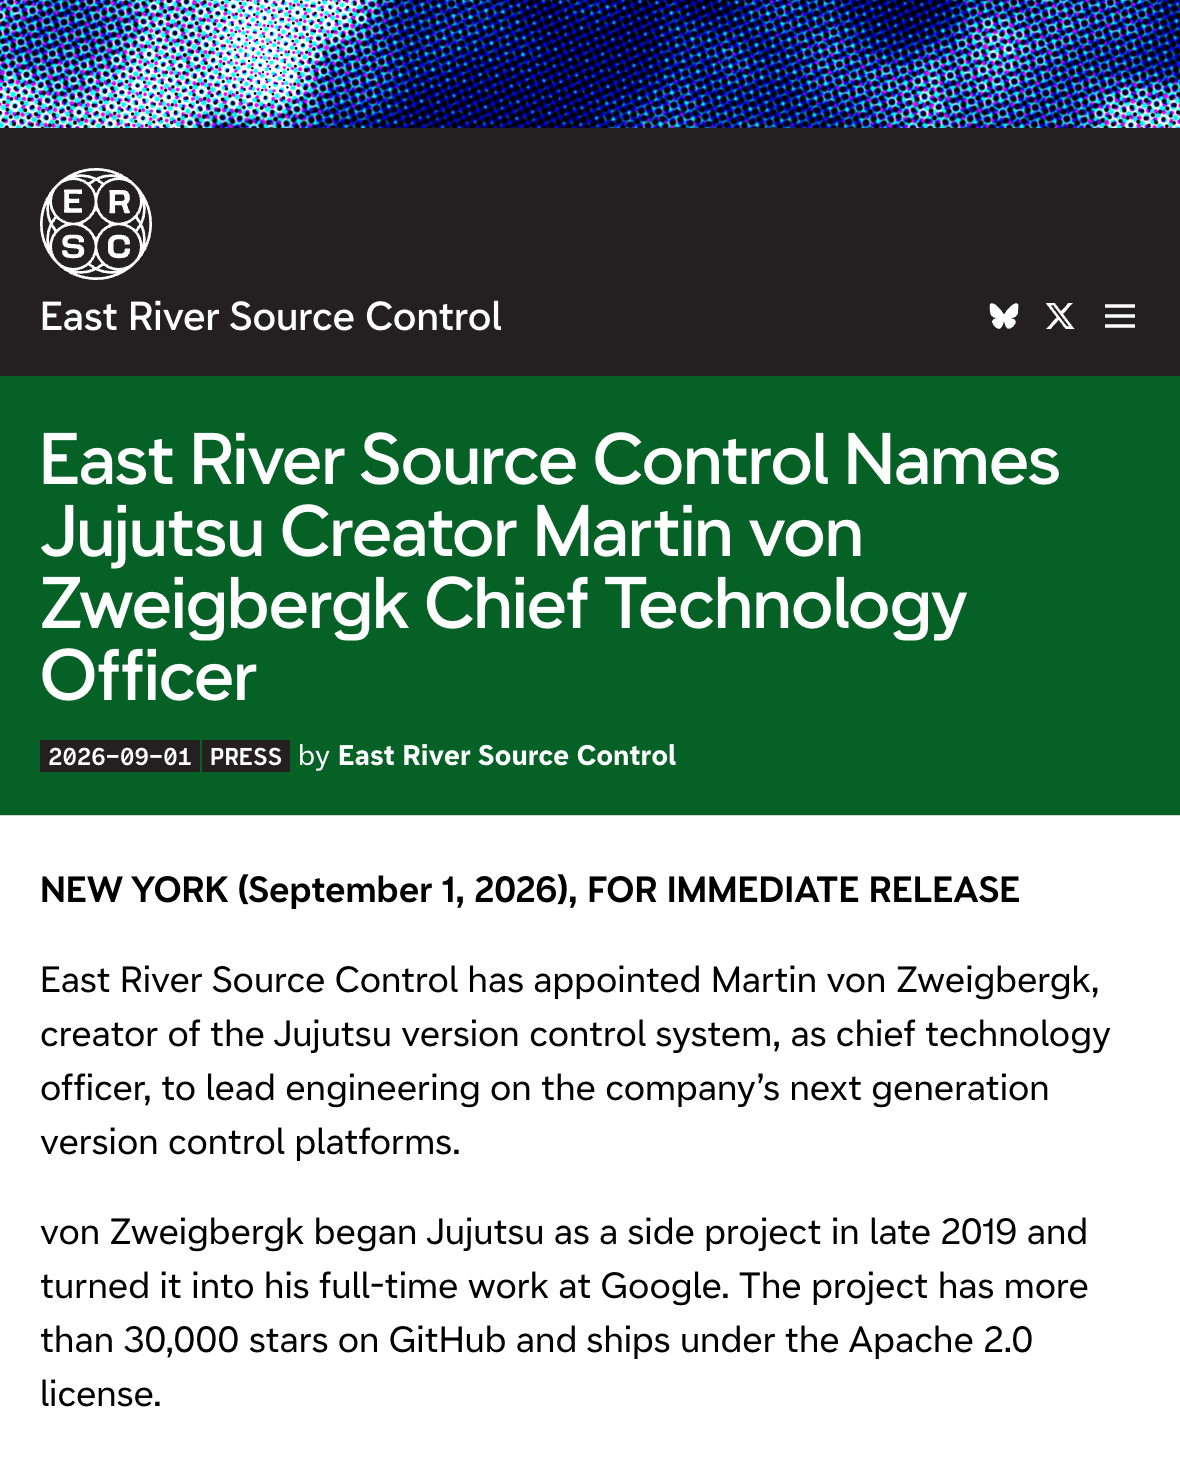
Jujutsu 创造者离开 Google,加入创业公司做下一代版本控制平台

Martin von Zweigbergk 加入了 ERSC(East River Source Control),担任 CTO。 Martin 于 2019 年底将 Jujutsu(简称 JJ)作为业余项目启动,后来发展成为他在谷歌的全职工作——从内部孵化出来的版本控制系统。该项目在 GitHub 上拥有超过 3 万 star,并以 Apache 2.0 许可证开源。 Jujutsu 的定位是 Git 的现代替代品——更高层级的抽象、延迟解决冲突、原生的变更跟踪。用过的人普遍反馈 JJ 的 UX 明显优于 Git,尤其在处理复杂的历史修改和跨分支合并时。 在创造 Jujutsu 之前,Martin 曾参与 Fig 的开发,Fig 是 Mercurial 的客户端,它为谷歌工程师们提供了一个基于 Piper(承载公司大部分代码的单体仓库)的分布式工作流。 但问题在于,JJ 的本地体验再好,远端仍然是 Git 仓库。Martin 自己在公告里说得清楚:「Jujutsu 优化的是笔记本上那部分版本控制体验。但远端服务器还是 Git,而 Git 在规模化后面临天花板。」 他去的 ERSC 是 2025 年成立的公司,由 Amplify Partners 投资,目标是构建「面向人类和机器」的下一代版本控制平台。ERSC Storage 本月即将进入私有测试。 Martin 将继续担任 JJ 开源项目的核心维护者,Apache 2.0 许可证不变。但存储层方向的工作将由公司主导推进,开源项目与公司产品开始走向分化。 社区讨论主要集中在三个层面。JJ 用户在称赞它「撤销一切操作」的设计理念——在 Git 里回滚历史可能触发二十个恐惧记忆,但在 JJ 里只是又一次提交。工程师们对 Git 的十年怨气根本不是秘密,但讨论的核心从「JJ 好不好用」转向了「一个开源创始人的项目归哪里」,以及更多的,关于项目维护权、公司关系和 CLA 条款的一些担忧。 参考来源: Martin joins ERSC HN discussion

资源下载

更多资源
腾讯云软件源

腾讯云软件源

为解决软件依赖安装时官方源访问速度慢的问题,腾讯云为一些软件搭建了缓存服务。您可以通过使用腾讯云软件源站来提升依赖包的安装速度。为了方便用户自由搭建服务架构,目前腾讯云软件源站支持公网访问和内网访问。

Nacos

Nacos

Nacos /nɑ:kəʊs/ 是 Dynamic Naming and Configuration Service 的首字母简称,一个易于构建 AI Agent 应用的动态服务发现、配置管理和AI智能体管理平台。Nacos 致力于帮助您发现、配置和管理微服务及AI智能体应用。Nacos 提供了一组简单易用的特性集,帮助您快速实现动态服务发现、服务配置、服务元数据、流量管理。Nacos 帮助您更敏捷和容易地构建、交付和管理微服务平台。

Spring

Spring

Spring框架(Spring Framework)是由Rod Johnson于2002年提出的开源Java企业级应用框架,旨在通过使用JavaBean替代传统EJB实现方式降低企业级编程开发的复杂性。该框架基于简单性、可测试性和松耦合性设计理念,提供核心容器、应用上下文、数据访问集成等模块,支持整合Hibernate、Struts等第三方框架,其适用范围不仅限于服务器端开发,绝大多数Java应用均可从中受益。

Sublime Text

Sublime Text

Sublime Text具有漂亮的用户界面和强大的功能,例如代码缩略图,Python的插件,代码段等。还可自定义键绑定,菜单和工具栏。Sublime Text 的主要功能包括:拼写检查,书签,完整的 Python API , Goto 功能,即时项目切换,多选择,多窗口等等。Sublime Text 是一个跨平台的编辑器,同时支持Windows、Linux、Mac OS X等操作系统。

用户登录
用户注册