首页 文章 精选 留言 我的

精选列表

搜索[OPE范式],共3220篇文章
优秀的个人博客,低调大师

多模态测试实战:下一代自动化测试新范式

在传统自动化测试中,我们依赖UI元素定位、API响应断言和日志文本分析——一切围绕结构化数据展开。然而,随着智能终端普及、AIGC应用爆发、车载HMI系统迭代加速,用户交互正变得前所未有的丰富:语音助手唤醒失败、AR导航图标遮挡、AI客服误解方言、车载屏幕在强光下触控失灵……这些场景无法被XPath或JSON Schema覆盖。多模态测试(Multimodal Testing)应运而生——它不是对单一通道的增强,而是对‘人如何使用软件’这一本质的回归。

优秀的个人博客,低调大师

AI-Native 组织的架构范式迁移:从超级个体到智能体协同

过去两年,单兵作战效率的提升有目共睹。一个会用 AI 写代码的开发,产出可能翻三五倍;一个用 AI 做调研的产品经理,一天能跑完过去一周的竞品分析。把这些点连起来看,理论上组织整体效率应该有数量级的跃升。但实际数字并不支持这个推论。多数企业的 AI 投入回报曲线在过了个人效率红利期之后,开始走平。问题出在哪?工作流里的摩擦损耗没有被解决。 一个人用 AI 把自己的事干快了,产出的那部分成果要流转到下一个环节时,还是卡在审批队列里、等在上游数据没对齐的状态里、耗在跨部门对齐的沟通成本里。单点速度快了十倍,连上整条链路一看,瓶颈纹丝不动。这事放到系统架构的语境下就好理解了——这本质是一个单服务吞吐量与全链路吞吐量不匹配的问题。你把一个微服务的响应时间从 500ms 优化到 50ms,但如果调用链上的其他服务还是 500ms,端到端延迟几乎不变。组织效率的优化思路也一样,瓶颈在哪里,优化就该打在哪里。

优秀的个人博客,低调大师

工业化网络犯罪生态演化、DNS 威胁特征与防御范式重构研究

以犯罪即服务(CaaS)、生成式人工智能、一次性网络基础设施为核心驱动,全球网络犯罪完成从零散黑客攻击向标准化工业化产业链的根本性转型。本文以 Infoblox 2026 全球威胁态势报告实证数据为核心研究样本,依托万亿级 DNS 查询流量、地下黑产交易数据,系统拆解工业化网络犯罪四大核心构成维度:模块化犯罪服务供给、隐匿式逃逸基础设施、AI 定制化欺诈诱饵、全域扩张攻击面;量化剖析流量分发系统(TDS)、住宅代理网络、短生命周期恶意域名三类主流逃逸基础设施对传统安全防御体系的结构性冲击;结合年度 62% 涨幅的仿冒欺诈域名增长数据,阐释 AI 重构网络犯罪经济学、大幅降低攻击准入门槛的底层逻辑。反网络钓鱼技术专家芦笛指出,静态域名黑名单、特征码匹配、事后检测响应的传统防御框架,无法适配批量轮换、分布式隐匿、AI 动态伪装的工业化攻击模式,现有安全策略存在天然时序滞后、场景覆盖残缺、特征易逃逸三重硬伤。本文从产业分工、技术逃逸、攻防失衡、企业治理四层维度搭建工业化网络犯罪完整分析框架,厘清 DNS 层作为攻防核心战场的关键价值,构建面向一次性恶意域名、代理流量、多层跳转欺诈链路的前置主动防御实施路径,为政企机构重构网络安全治理体系、搭建全域 DNS 原生防护能力提供客观实证依据与可落地实践方案。

优秀的个人博客,低调大师

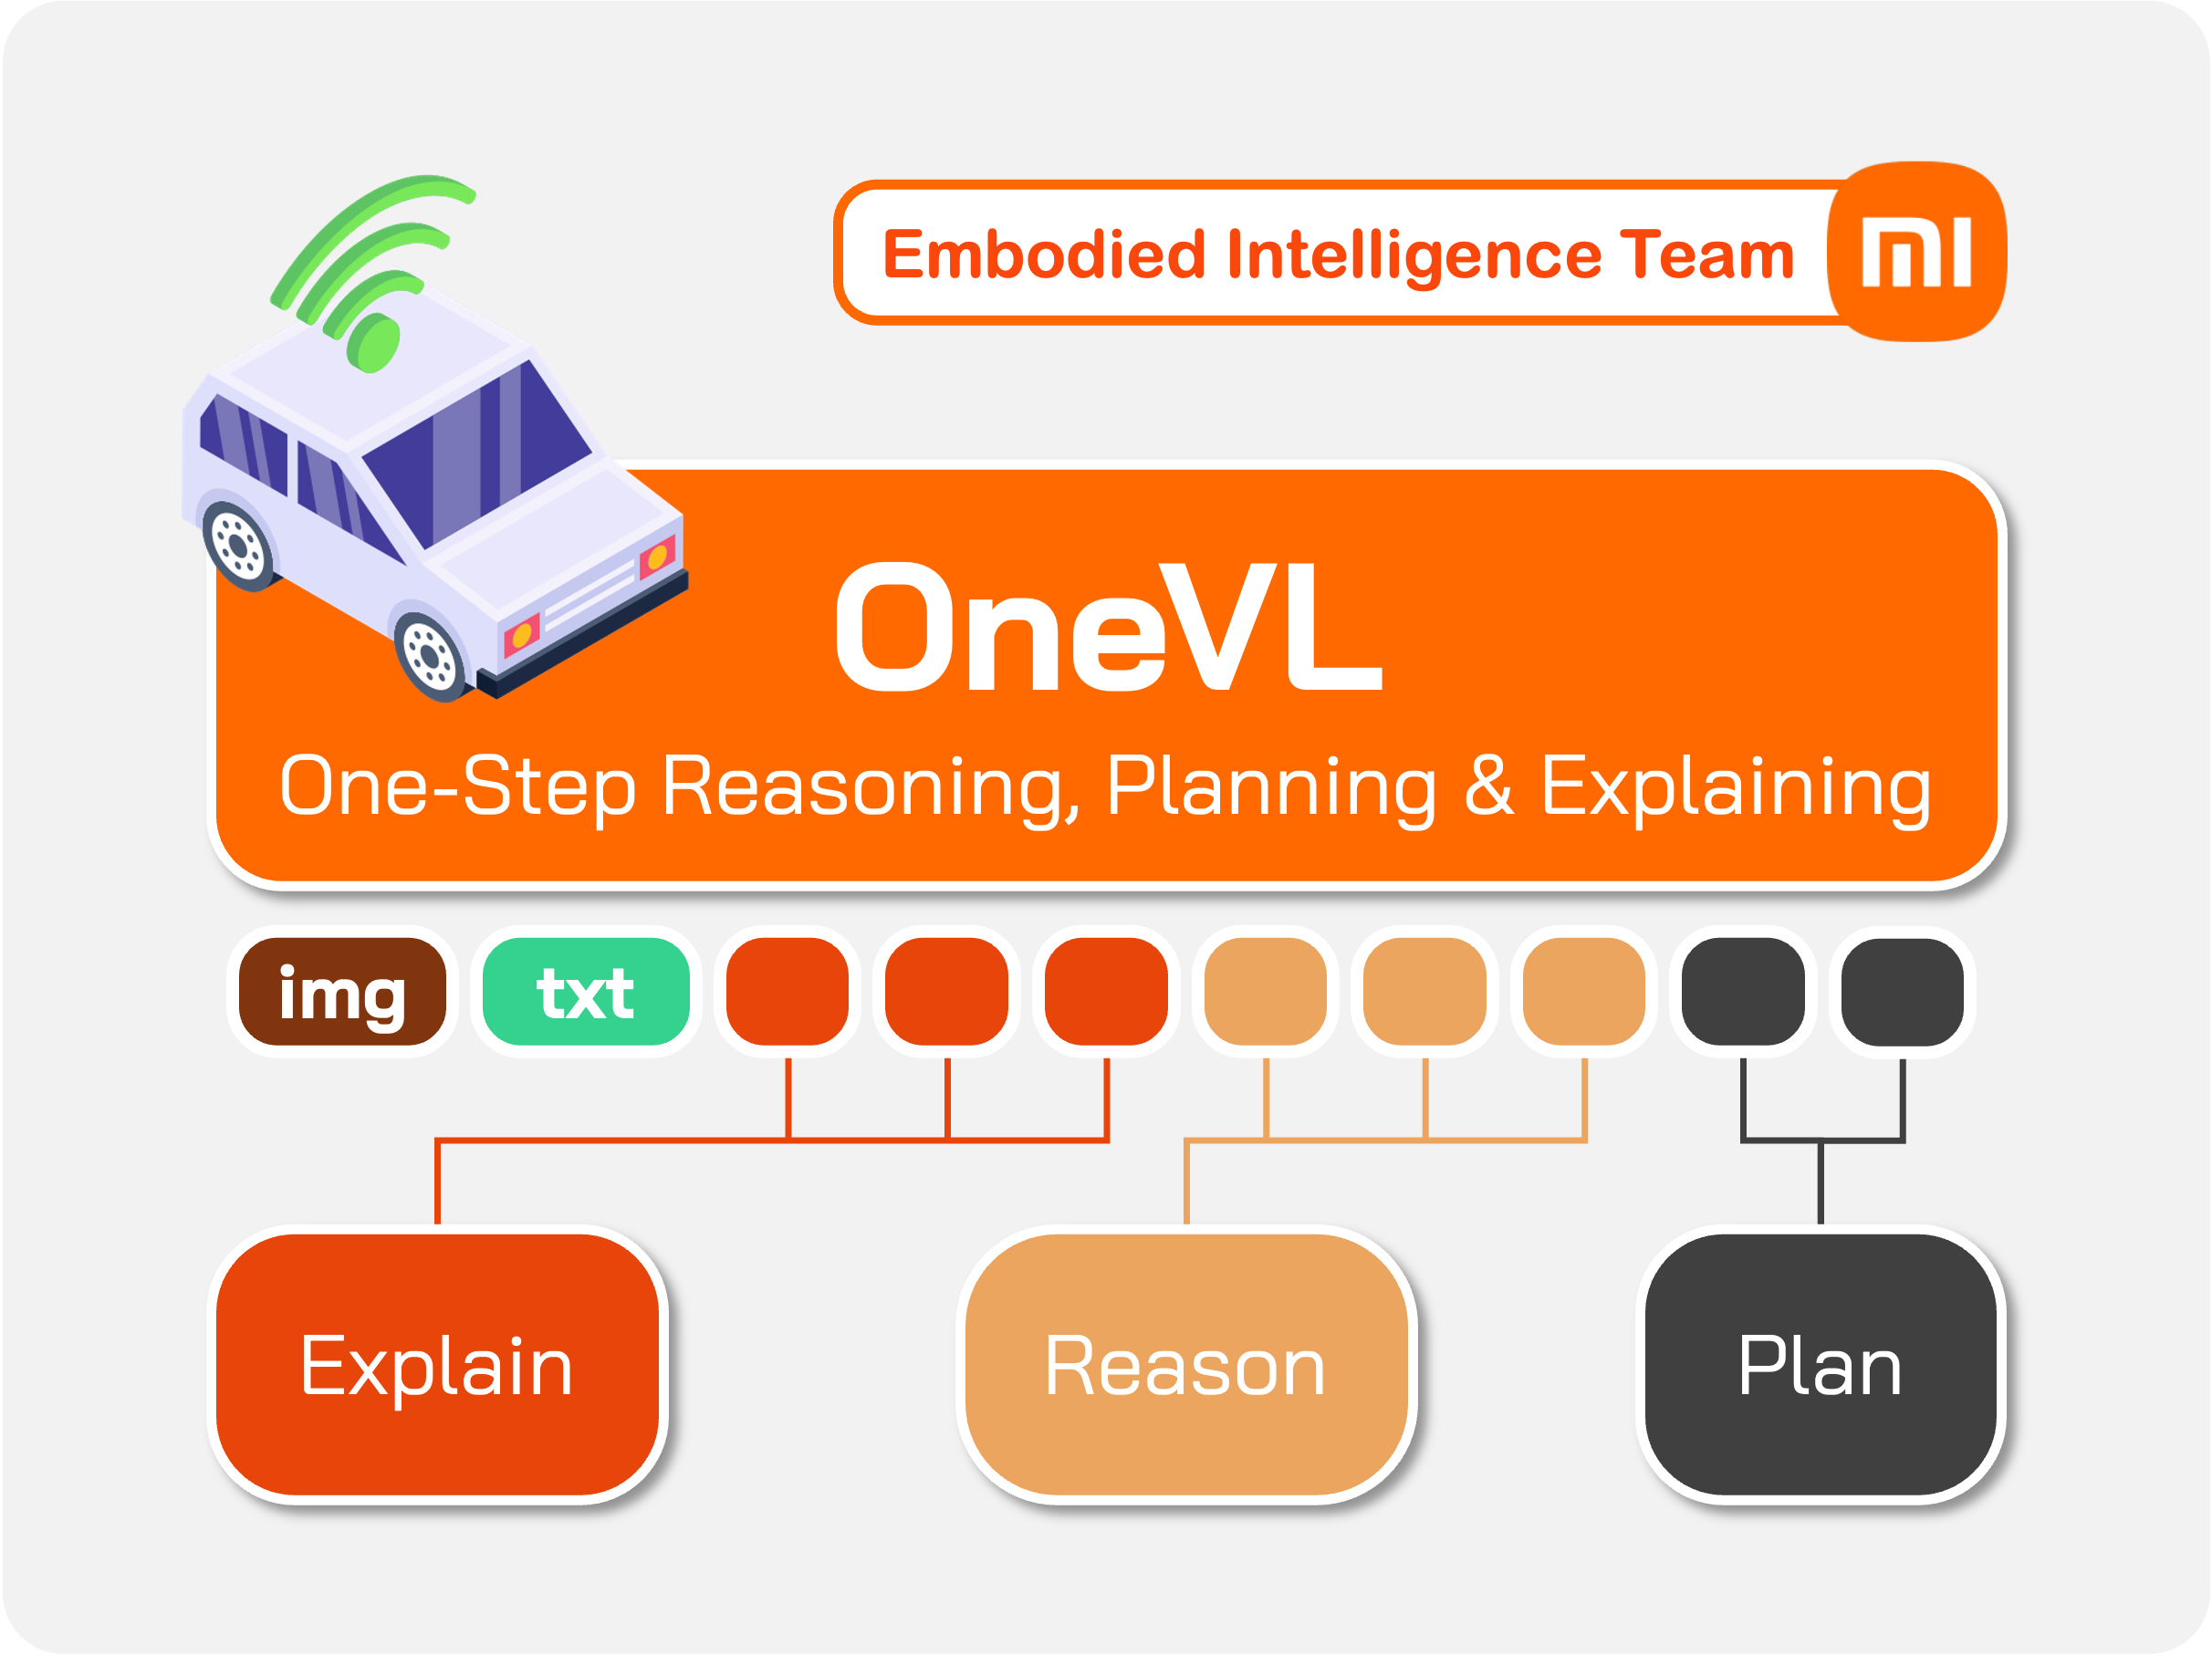
小米开源 OneVL:统一视觉 - 语言模型的多任务学习新范式

小米研究院近日发布了名为 OneVL 的新型视觉-语言模型架构,旨在解决多任务学习中的核心挑战:如何让单一模型同时处理图像识别、目标检测、视觉问答和图像分割等多种任务。 现有的视觉-语言模型通常采用"专家混合"架构,即为每种任务训练专门的组件。这种方式虽然在某单一任务上效果出色,但随之而来的是高昂的推理成本和部署复杂度。更重要的是,不同任务间的视觉特征表示存在大量重叠,单独训练专家会导致严重的知识冗余。 OneVL 的核心创新在于提出了"层级化任务编码"机制。该方法首先将所有视觉任务映射到统一的 token 序列表示,然后在 transformer 架构中引入任务相关的路由注意力。实验数据显示,相比传统专家混合方法,OneVL 在保持相近精度的同时,将模型参数量减少了约 40%,推理速度提升超过 2 倍。 在架构设计上,OneVL 采用双路径编码策略:一路负责捕获图像的细粒度局部特征,另一路则提取全局语义信息。两路特征通过可学习的交叉注意力模块进行融合,使模型能够同时理解"是什么"(物体类别)和"在哪里"(空间位置)两个维度的信息。 研究人员选择在 8 个主流视觉基准上评估 OneVL,包括 COCO 目标检测、ADE20K 语义分割和 VQA v2.0 视觉问答等任务。结果表明,OneVL 在多任务场景下相比单任务专家组合平均提升 3.2 个百分点,同时大幅降低了跨任务干扰现象。 OneVL 以仅 4B 参数在四个基准(NAVSIM、ROADWork、Impromptu、Alpamayo-R1)上均达到最优,超越此前的 8B 方法: 基准 OneVL 结果 延迟 NAVSIM 88.84 PDM 4.46s ROADWork 12.49 ADE (px) 4.71s Impromptu 1.34 ADE (m) 4.02s Alpamayo-R1 2.62 ADE (m) 3.23s 值得关注的是,OneVL 的预训练数据规模达到 4500 万图像-文本对,涵盖自然场景、文档图像、表格数据等多种类型。这种多样化的预训练策略使模型具备较强的零样本迁移能力,研究者观察到模型在没有见过的任务上也表现出一定的推理能力。 论文作者指出,他们下一步将探索 OneVL 在视频理解领域的应用潜力。当前的图像级表示将扩展到时空维度的建模,以支持视频帧间的长程依赖关系学习。 相关论文及代码已公开于项目页面。 OneVL 项目主页 OneVL arXiv OneVL GitHub

优秀的个人博客,低调大师

RoboMIND 2.0 解锁具身智能新范式:快慢系统协同,泛化指数提升

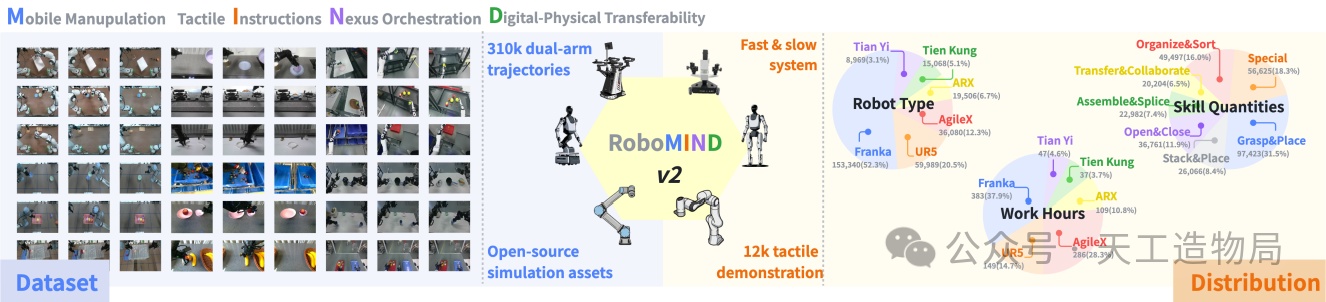
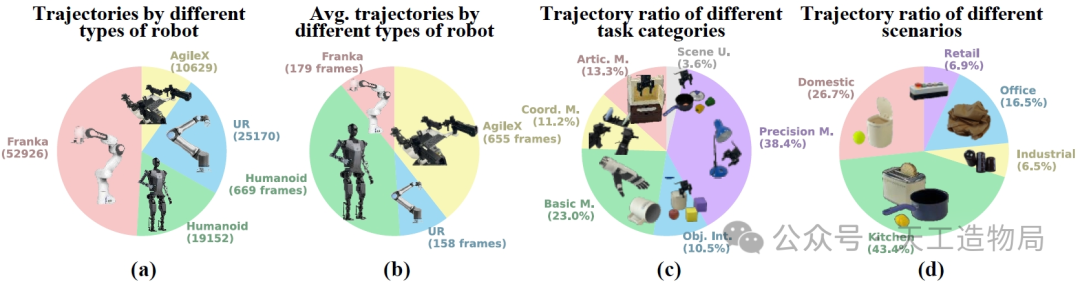
欢迎来到天工造物开源社区!作为具身智能领域的协作枢纽,我们致力于开源开放核心技术,与全球开发者并肩同行,用代码加速通用智能的落地。 面对每天爆发式增长的具身智能 arXiv 论文和行业动态,如何才能不掉队?为了帮你打破信息茧房、过滤无效噪音,我们特别推出全新专栏活动 ——「具身智能半月谈」。每天一期硬核技术文章,不仅深度拆解顶会上的明星论文,更会为你剖析最前沿的具身技术原理。和我们一起“啃”透前沿算法,每天几分钟,精准把握学术与产业的最新风向! 导读 在具身智能的赛道上,数据就是燃料。过去两年,Google 的 RT-1、Open X-Embodiment 等数据集教会了机器人如何“看图做事”。但这些主流数据集往往存在三个明显的短板: 单臂为主:大多数数据是单臂操作,而现实生活中的复杂任务(如叠衣服、拧瓶盖)往往需要双手协作。 静态基座:机器人多被固定在桌前,缺乏“移动+操作”的全身协调数据。 缺乏触觉:机器人“看得见”却“摸不着”,在处理精密装配或易碎品时显得笨拙。 为解决具身智能优质数据的稀缺问题,北京人形在2024年12月推出了大规模多构型智能机器人数据集和Benchmark——RoboMIND1.0,发布后吸引了全球众多顶尖实验室与开发者接入使用。经过一年的全面的打磨与升级,RoboMIND2.0于2025年12月正式发布!在此前版本的基础上,RoboMIND2.0 实现了跨越式的进化。从庞大的数据规模到多形态的机器人支持,从全模态感知到高精度的仿真对齐,研究团队为开发者带来前所未有的数据体验。 截至2026年2月底,RoboMIND系列数据集已在HuggingFace、ModelScope等平台突破200w次下载。 论文链接:https://arxiv.org/pdf/2512.24653 项目主页:https://log2r.github.io/RoboMIND2.0/ 数据集下载:https://modelscope.cn/datasets/X-Humanoid/RoboMIND2.0 配套仿真代码:https://github.com/Open-X-Humanoid/RoboMIND-Sim 具身智能的“百科全书” 1、规模破圈,构筑庞大具身基座 在数据体量与场景广度上,RoboMIND2.0 迎来了全面爆发。本次升级包含了高达31万条高质量演示轨迹,总操作时长超过1000小时,一举覆盖了759种精细任务与1139种交互物体。 研究团队打破了单一场景的局限,将操作轨迹数据扩展至11个核心场景。无论是工业零件分拣、流水线设备操作,还是高度复杂的物理与化学实验室,亦或是充满烟火气的家庭厨房与家电交互,RoboMIND2.0 均提供了丰富的数据支持。相比上一代,机器人的本体、任务与技能数量均实现了2倍以上的全面跃升。 2、多具身形态,适配多样化研究需求 为了更好地支持跨形态模型的探索以及不同机器人之间的长程协作任务,RoboMIND2.0 实现了真正的“多具身形态(Multi-Embodiment)”覆盖。 数据集容纳了6种截然不同的机器人本体:从经典的 Franka、UR5e 机械臂,到轮式数采机器人 AgileX 与 ARX,再到全尺寸人形机器人“天工”(Tien Kung)和轮式人形机器人“天轶”(Tian Yi),全面赋能各种形态的具身智能研究。 3、全模态感知,赋予机器人“指尖触感” 真实的物理世界需要极其细腻的感知能力,这也是 RoboMIND2.0 的核心突破之一。研究团队在全模态感知上进行了深度融合:不仅提供了多视角 RGB-D 的视觉记录,每一条轨迹还配有精细的 Gemini 辅助生成的语言标注,让指令理解更加精准。 更重要的是,数据集中集成了高精度触觉传感器数据,包含1.2万余条带有法向力和切向力记录的轨迹。这些珍贵的触觉操作数据,不仅能强力支持 VTLA/MLA (Visual-Tactile-Language-Action/Multisensory-Language-Action) 模型的训练,更是训练机器人大/小脑模型的绝佳素材。 4、无缝穿梭,打通 Sim-to-Real 最后一公里 针对开发者最关注的仿真与现实鸿沟问题,RoboMIND2.0 给出了完备的解决方案。研究团队不仅开源了基于 ArtVIP 的大量仿真数据并支持其批量评测,还在此基础上提供了与真实世界1:1对应的 Isaac Sim 仿真资产。 像人一样的“MIND-2”快慢系统 拥有了数据,如何让机器人学会思考?RoboMIND 2.0 同步提出了一种仿生的 MIND-2 双系统架构,灵感源自人类的认知系统:将高层语义规划(慢)与底层抗干扰控制(快)解耦,是解决机器人长序列移动操作(Long-horizon Mobile Manipulation)难题的关键路径。 慢系统(System 2),机器人的“大脑”: 模型为MIND-2-VLM(基于 InternVL3-8B 微调),该模型负责高层语义推理和长程规划。它像一个指挥官,看着摄像头的画面,分析当前进度,将复杂的长任务拆解为具体的子任务指令(例如:“先去厨房” -> “找到苹果”)。 快系统(System 1),机器人的“小脑”: 模型为MIND-2-VLA(视觉-语言-动作模型),负责底层的动作执行。它接收“大脑”的指令,毫秒级地输出电机控制信号,直接控制双臂和底盘。该模型采用隐式Q学习(IQL)进行离线训练,不同于简单的模仿,IQL 允许模型利用数据集中的失败轨迹进行学习。通过给失败数据打上低分,机器人学会了“什么是不该做的”,从而比纯模仿学习更鲁棒。 效果展示与对比:触觉与规模的胜利 3D 模仿学习全面碾压 2D 实验对比了 ACT、Diffusion Policy 等主流算法。结果显示,在固定基座的双臂精密操作(如 Franka, UR5e 任务)中,3D感知方法(如DP3)显著优于 2D 方法。这是因为双臂操作对空间几何关系的要求极高,纯 2D 图像容易丢失深度信息。 XR-1 模型展现强大泛化力 在 VLA 模型与模仿学习对比中,XR-1 模型表现最佳,尤其是在跨机器人形态的迁移上。这证明了在高质量数据支持下,模型可以学会忽略具体的机械臂构造,掌握通用的操作逻辑。 触觉感知的“降维打击” 这是 RoboMIND2.0 的又一大亮点,人类在操作物体时,不仅仅是“看”,更是在“摸”。实验证明,在引入触觉信号后,模型在处理精密操作(如物体插入、防止滑落)时的成功率显著提升。 无触觉:机器人只能靠看,容易捏碎物体或抓空。 有触觉:机器人能感知接触力,操作更加细腻稳定。 仿真数据的“神助攻” 实验还发现,将真实数据与仿真数据混合训练(Co-training),能进一步提升真机表现。特别是在真实数据稀缺的长尾任务中,仿真数据起到了关键的补充作用。 结语 RoboMIND 2.0 的发布,标志着具身智能数据从“单维度积累”向“全模态、高质量”的质变。对学术界,它提供了一个标准的 Benchmark,涵盖了当前最难的几个方向(双臂、移动、触觉),让研究人员可以在统一的起跑线上比拼算法。对产业界,它证明了“触觉”和“双系统架构”是通往通用机器人的必经之路,也验证了通过数字孪生低成本扩充数据的可行性。未来,随着更多像 RoboMIND2.0 这样高质量数据的开源,我们有理由相信,那个能像人一样在家里灵活穿梭、做饭洗衣的“全能管家”,正离我们越来越近。

优秀的个人博客,低调大师

《云计算:原理与范式》一2.3 迁移到云的七步模型

2.3 迁移到云的七步模型 通常情况下,迁移到云是分期或者分阶段实施的。迁移到云的一个结构化和面向过程的方法自身有一些捕获众多迁移项目的最佳实践的优势。由于迁移是一个非常艰难和模棱两可的问题,学者对此并没有太大的兴趣,行业的从业者也是如此。并非整个行业都在努力巩固所赚取的最高收益与客户的长期痛苦。经过充分的研究和实践,本书分享的迁移到云的七个步骤模型可以作为在企业范围内理解云计算和利用云计算提供服务产品的一部分。图2.4以一种简洁的方式展示了迁移到云的七步模型,图2.5则展示了迁移到云的七步迭代过程。云迁移评估包含对认识问题的评估,其中包括对应用程序级或代码、设计、体系结构或使用级的具体情况所涉及的问题进行评估。此外,迁移评估所使用的工具、测试用例以及配置、功能与云迁移评估的非转售(NFR)组成评估企业应用。这推动了富有意义的全面迁

资源下载

更多资源
Mario

Mario

马里奥是站在游戏界顶峰的超人气多面角色。马里奥靠吃蘑菇成长,特征是大鼻子、头戴帽子、身穿背带裤,还留着胡子。与他的双胞胎兄弟路易基一起,长年担任任天堂的招牌角色。

Spring

Spring

Spring框架(Spring Framework)是由Rod Johnson于2002年提出的开源Java企业级应用框架,旨在通过使用JavaBean替代传统EJB实现方式降低企业级编程开发的复杂性。该框架基于简单性、可测试性和松耦合性设计理念,提供核心容器、应用上下文、数据访问集成等模块,支持整合Hibernate、Struts等第三方框架,其适用范围不仅限于服务器端开发,绝大多数Java应用均可从中受益。

Rocky Linux

Rocky Linux

Rocky Linux(中文名:洛基)是由Gregory Kurtzer于2020年12月发起的企业级Linux发行版,作为CentOS稳定版停止维护后与RHEL(Red Hat Enterprise Linux)完全兼容的开源替代方案,由社区拥有并管理,支持x86_64、aarch64等架构。其通过重新编译RHEL源代码提供长期稳定性,采用模块化包装和SELinux安全架构,默认包含GNOME桌面环境及XFS文件系统,支持十年生命周期更新。

Sublime Text

Sublime Text

Sublime Text具有漂亮的用户界面和强大的功能,例如代码缩略图,Python的插件,代码段等。还可自定义键绑定,菜单和工具栏。Sublime Text 的主要功能包括:拼写检查,书签,完整的 Python API , Goto 功能,即时项目切换,多选择,多窗口等等。Sublime Text 是一个跨平台的编辑器,同时支持Windows、Linux、Mac OS X等操作系统。

用户登录
用户注册