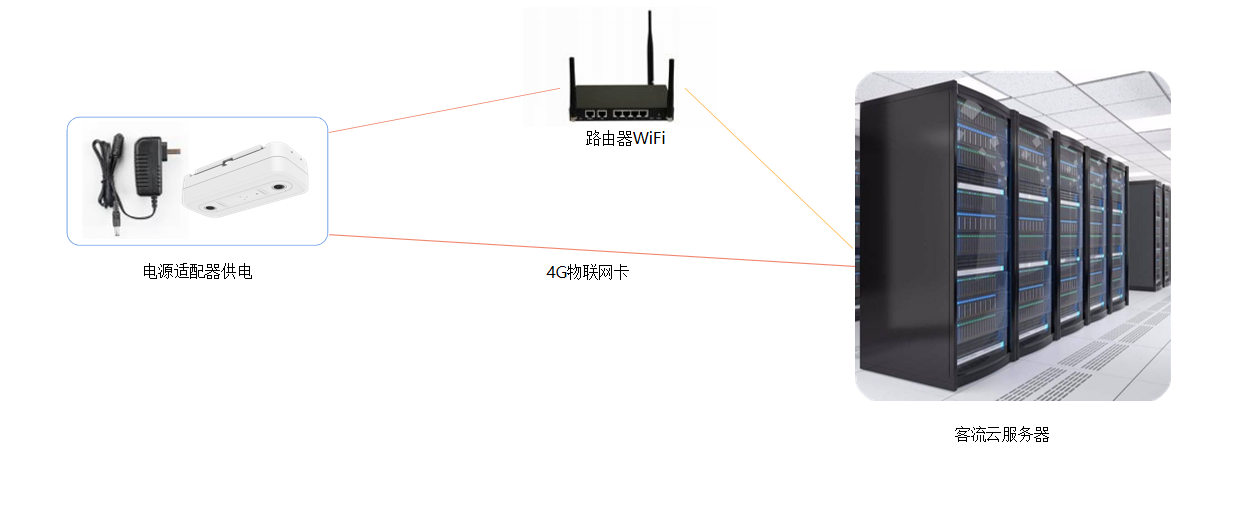
基于双目立体视觉的餐饮场景客流检测与多属性感知系统技术机理
基于双目视差与三角测量原理,左右两路图像传感器经硬件同步采集同一场景的二维投影序列,通过半全局立体匹配算法求解亚像素级视差矩阵,依据基线焦距参数重构场景三维深度图。人体目标检测融合头肩轮廓特征算子与深度空间聚类方法,结合人体尺度先验模型完成目标实例的空间定位与尺度标定;通过深度阈值分割与形态学开闭运算滤除柱状障碍物、移动载具等静态及动态非人体干扰项。针对并行通行、局部遮挡工况,采用实例分割与卡尔曼滤波跟踪融合框架,依托深度信息实现前后景分离与遮挡目标的掩码补全,通过垂直于通行方向的虚拟计数面状态触发逻辑,完成双向客流的高精度统计。


)