首页 文章 精选 留言 我的

精选列表

搜索[AI],共10000篇文章
优秀的个人博客,低调大师

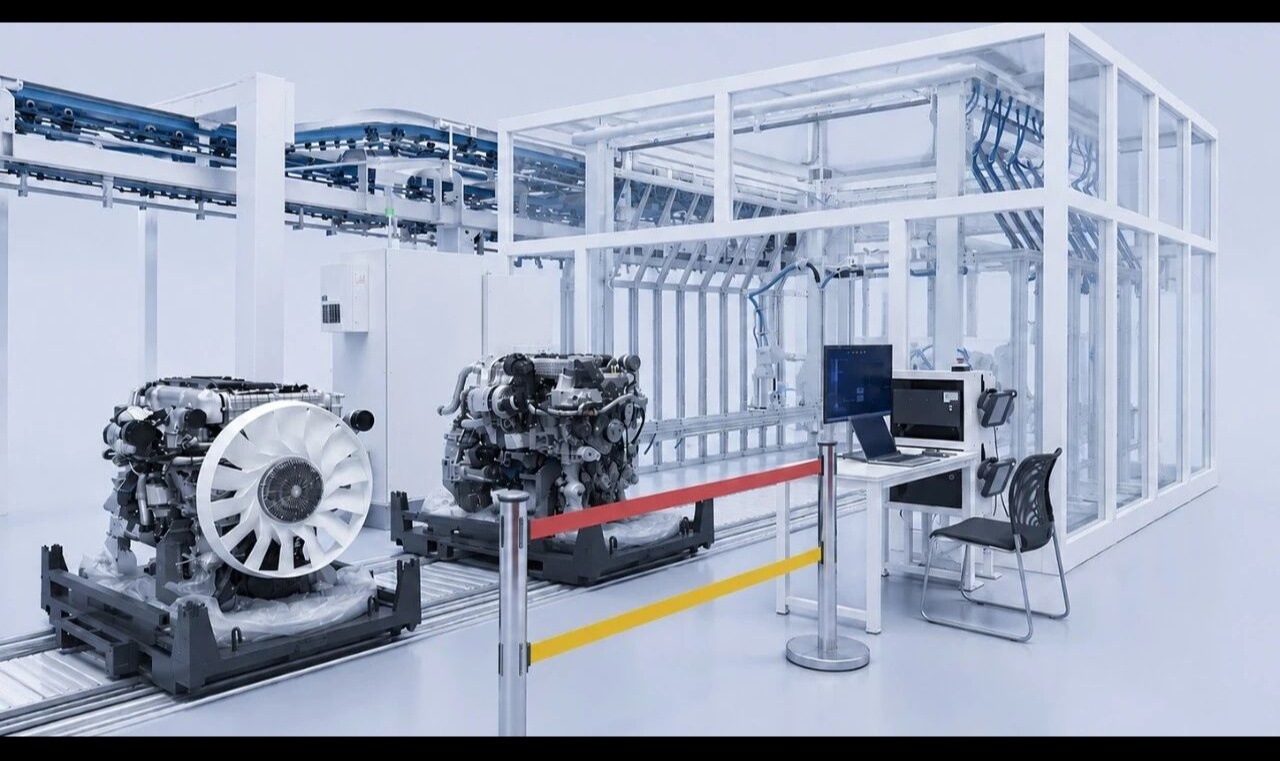
从图像到缺陷判定:发动机总装线 AI 视觉检测系统的技术实现

总装线做视觉检测,第一步不是选相机,而是把约束写成可计算的指标。以我们做过的一条线为例(节拍 60s/台): ![](https://developer.qcloudimg.com/http-save/audit-12614167/5bba8c45021901262a713ba563b024ba.jpg) 在几条发动机总装线的质检改造项目里,我们反复遇到同一个矛盾:产线节拍不能停,但检测项又多又杂。直接采购一套"通用视觉设备"常常水土不服——不同机型混线、工位布局差异、金属件反光、节拍约束,都会让离线 Demo 和现场表现差距巨大。 ![](https://developer.qcloudimg.com/http-save/audit-12614167/79d8272ca8bfe3eff68b121af5895602.png) ## 二、系统分层与数据流 ## 我们把系统拆成五层,层间只通过明确定义的接口通信:一次检测的完整链路是:PLC 发工位到位信号 → 采集层按机型模板驱动相机与光源 → 推理层各相机并行推理 → 应用层汇总判定并回写 PLC → 结果与图像异步落库。这里有个容易被忽略的设计点:判定回写走同步,数据落库走异步。如果把落库放进判定链路,数据库一旦抖动就会直接传导成产线停线——这是我们在一个项目里用停线换来的教训。 ## 三、标定:手眼标定与像素-物理换算 ## 机器人带着相机跑,必须先建立像素坐标到物理坐标的映射,否则"检测到了"也说不清在哪个位置。地轨加机器人属于 eye-in-hand 构型,走经典的手眼标定 AX = XB:标定不是一劳永逸。相机、镜头、机器人关节的温漂会让映射缓慢漂移,我们的做法是每周用标定板复检一次,映射误差超过阈值就重标,并把标定结果一并纳入版本管理——换镜头、换工装后不重标就上线,是后面一切判定偏差的源头。 ## 四、成像设计:光学与光源的量化选型 ### 4.1 光学参数 ## 分辨率由最小缺陷反推:单像素物理尺寸 ≤ 最小缺陷 / 4。以 0.5mm 缺陷、四像素覆盖计,单像素需 ≤ 0.125mm,再结合 FOV 和传感器像素数反算镜头焦距与工作距离。别为了"拍得大"把工作距离压太短,机器人和工装会打架。 ### 4.2 光源 ## 发动机的铸铝、钢制件反光是主要矛盾,这一环要靠光源而不是靠算法去压:平面高反光件:同轴光,配偏振片抑制镜面反射;复杂曲面、铸铝件:穹顶光做均匀漫射;边缘、轮廓类检测:背光取剪影;局部特征:条形光分区打光。我们用分区可控光源,按模板点亮不同分区,让同一套硬件适配不同检测项,而不是给每个检测项配一套死光源。 ### 4.3 多视角 ## 单相机固定视角必然有盲区。我们用一条地轨带多台机器人组成协同工位,六面视角覆盖主要外露装配面。机器人重复定位精度直接决定图像位姿一致性;位姿不稳,后面算法再强也没有可信的比对基准。 ## 五、算法:身份、定位、检测三段式 ### 5.1 身份绑定 ## 先读码,再检测。固定式读码器在正常工位自动解码发动机编号,手持无线扫码器做补扫;解码失败、条码污损或位置异常的工况走补扫通道,身份确认后按机型 ID 加载对应模板。补扫通道别省。有个项目为了省成本砍掉手持补扫,结果条码沾油就读不出,整线降速等人工——这条通道看着冗余,实际是产线可用性的兜底。 ### 5.2 定位与 ROI ![](https://developer.qcloudimg.com/http-save/audit-12614167/dbc162bd6d2f108880ea037e468ff955.png) ## 先在整幅图里定位,再在 ROI 内精检。粗定位用归一化互相关(NCC)模板匹配,或 ORB / AKAZE 特征点匹配:定位不稳会让后续所有检测项整体偏移,所以建议把定位当成一个独立的、可单独验证的模块,而不是塞进检测逻辑里。 ### 5.3 缺陷检测:分两类走不同路径 ## 规则可判类(螺钉有无、安装方向、装配到位):用几何 / 轮廓 / blob 分析,稳定、可解释,不用上模型;表面缺陷类(划痕、油污、气孔):缺陷样本稀少,硬训一个分割网络容易过拟合。我们主要走异常检测(PatchCore / PaDiM 一类),用正常样本构建特征记忆库,推理时比对异常分数。模型统一导出 ONNX,边缘端用 ONNX Runtime 或 TensorRT 推理: ![](https://developer.qcloudimg.com/http-save/audit-12614167/5c379e5939dd67107eaacb8b90824e50.png) ## 六、节拍与推理延迟预算 ## 节拍是硬约束。假设检测窗口 15s、4 台相机、单帧推理 300ms,串行合计 1.2s,余量充足;但一旦换成高分辨率分割模型,单帧可能涨到秒级,就必须做多流并行 + FP16 量化,甚至把相机分到不同 GPU 流上。延迟预算要在选型阶段就算清楚,别等上线才发现超节拍。 ## 七、模板配置化与版本管理 ## 模板一多最容易乱。我们把模板定义成 JSON,纳入配置管理,换型只改数据、不改代码:每次变更留痕(谁、何时、改了什么)。否则半年后没人说得清,线上跑的到底是哪一版模板。 ![](https://developer.qcloudimg.com/http-save/audit-12614167/50d36e3a694a87dcc49e02c99c530a4b.png) ## 八、数据链路与缺陷归因 ## 检测结果按发动机编号归档,形成单台质量档案。核心表结构大致如下:归因分析本质上就是按维度聚合。比如定位"某螺栓漏拧集中在哪个工位":如果出现明显聚集,大概率是该工位的节拍或工装问题,质量工程师拿着这张表就能去查,不用翻录像。这张表也是把"事后拦截"推向"事前预防"的入口。 ![](https://developer.qcloudimg.com/http-save/audit-12614167/68327d223f8b9f44dca5b284781b4b4c.png) ##

资源下载

更多资源
优质分享App

优质分享App

近一个月的开发和优化,本站点的第一个app全新上线。该app采用极致压缩,本体才4.36MB。系统里面做了大量数据访问、缓存优化。方便用户在手机上查看文章。后续会推出HarmonyOS的适配版本。

腾讯云软件源

腾讯云软件源

为解决软件依赖安装时官方源访问速度慢的问题,腾讯云为一些软件搭建了缓存服务。您可以通过使用腾讯云软件源站来提升依赖包的安装速度。为了方便用户自由搭建服务架构,目前腾讯云软件源站支持公网访问和内网访问。

Nacos

Nacos

Nacos /nɑ:kəʊs/ 是 Dynamic Naming and Configuration Service 的首字母简称,一个易于构建 AI Agent 应用的动态服务发现、配置管理和AI智能体管理平台。Nacos 致力于帮助您发现、配置和管理微服务及AI智能体应用。Nacos 提供了一组简单易用的特性集,帮助您快速实现动态服务发现、服务配置、服务元数据、流量管理。Nacos 帮助您更敏捷和容易地构建、交付和管理微服务平台。

Sublime Text

Sublime Text

Sublime Text具有漂亮的用户界面和强大的功能,例如代码缩略图,Python的插件,代码段等。还可自定义键绑定,菜单和工具栏。Sublime Text 的主要功能包括:拼写检查,书签,完整的 Python API , Goto 功能,即时项目切换,多选择,多窗口等等。Sublime Text 是一个跨平台的编辑器,同时支持Windows、Linux、Mac OS X等操作系统。

用户登录
用户注册
修改密码
忘记密码