input 子系统架构总结【转】
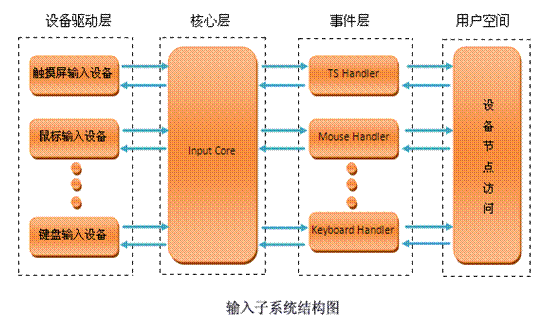
Linux输入子系统(Input Subsystem) 转自:http://blog.csdn.net/lbmygf/article/details/7360084 Linux 的输入子系统不仅支持鼠标、键盘等常规输入设备,而且还支持蜂鸣器、触摸屏等设备。本章将对 Linux 输 入子系统进行详细的分析。 一 前言 输入子系统又叫 input 子系统。其构建非常灵活,只需要调用一些简单的函数,就可以将一个输入设备的功能呈现 给应用程序。 二 设备驱动层 本节将讲述一个简单的输入设备驱动实例。 这个输入设备只有一个按键,按键被连接到一条中断线上,当按键被按下时,将产生一个中断,内核将检测到这个中 断,并对其进行处理。该实例的代码如下: #include <asm/irq.h> #include <asm/io.h> static struct input_dev *button_dev;/*输入设备结构体*/ static irqreturn_tbutton_interrupt(int irq, void *dummy)/*中断处理函数*/ { input_report_key(button_dev, BTN_0, inb(BUTTON_PORT) & 1);/*向输入子系统报告产生按键事件*/ input_sync(button_dev);/*通知接收者,一个报告发送完毕*/ return IRQ_HANDLED; } static int __init button_init(void)/*加载函数*/ { int error; if (request_irq(BUTTON_IRQ,button_interrupt, 0, "button", NULL))/*申请中断,绑定中断处理函数*/ { printk(KERN_ERR "button.c: Can't allocate irq %d\n", button_irq); return -EBUSY; } button_dev =input_allocate_device();/*分配一个设备结构体*/ //input_allocate_device()函数在内存中为输入设备结构体分配一个空间,并对其主要的成员进行了初始化. if (!button_dev) { printk(KERN_ERR "button.c: Not enough memory\n"); error = -ENOMEM; goto err_free_irq; } button_dev->evbit[0] = BIT_MASK(EV_KEY);/*设置按键信息*/ button_dev->keybit[BIT_WORD(BTN_0)] = BIT_MASK(BTN_0); //分别用来设置设备所产生的事件以及上报的按键值。Struct iput_dev中有两个成员,一个是evbit.一个是keybit.分别用 //表示设备所支持的动作和键值。 error =input_register_device(button_dev); /*注册一个输入设备*/ if (error) { printk(KERN_ERR "button.c: Failed to register device\n"); goto err_free_dev; } return 0; err_free_dev: input_free_device(button_dev); err_free_irq: free_irq(BUTTON_IRQ, button_interrupt); return error; } static void __exit button_exit(void)/*卸载函数*/ { input_unregister_device(button_dev);/*注销按键设备*/ free_irq(BUTTON_IRQ, button_interrupt);/*释放按键占用的中断线*/ } module_init(button_init); module_exit(button_exit); 这个实例程序代码比较简单,在初始化函数 button_init()中注册了一个中断处理函数,然后调用 input_allocate_device()函数分配了一个 input_dev 结构体,并调用 input_register_device()函数对其进行了注册。在中 断处理函数 button_interrupt()中,实例将接收到的按键信息上报给 input 子系统。从而通过 input 子系统,向用户态程序 提供按键输入信息。本实例采用了中断方式,除了中断相关的代码外,实例中包含了一些 input 子系统提供的函数,现对 其中一些重要的函数进行分析。 三 核心层 input_allocate_device()函数,驱动开发人员为了更深入的了解 input 子系统,应该对其代码有一点的认识,该函数的代码 如下: struct input_dev *input_allocate_device(void) { struct input_dev *dev; dev = kzalloc(sizeof(struct input_dev), GFP_KERNEL);/*分配一个 input_dev 结构体,并初始化为 0*/ if (dev) { dev->dev.type = &input_dev_type;/*初始化设备的类型*/ dev->dev.class = &input_class; device_initialize(&dev->dev); mutex_init(&dev->mutex);// 初始话互斥锁 spin_lock_init(&dev->event_lock);// 初始化自旋锁 INIT_LIST_HEAD(&dev->h_list);//初始化链表 INIT_LIST_HEAD(&dev->node); __module_get(THIS_MODULE); } return dev; } 该函数返回一个指向 input_dev 类型的指针,该结构体是一个输入设备结构体,包含了输入设备的一些相关信息,如 设备支持的按键码、设备的名称、设备支持的事件等。 =================================================== Input设备注册的接口为:input_register_device()。代码如下: int input_register_device(struct input_dev *dev) { static atomic_t input_no = ATOMIC_INIT(0); struct input_handler *handler; const char *path; int error; __set_bit(EV_SYN, dev->evbit); --------------------------------------------------- 调用__set_bit()函数设置 input_dev 所支持的事件类型。事件类型由 input_dev 的evbit 成员来表示,在这里将其 EV_SYN 置位,表示设 备支持所有的事件。注意,一个设备可以支持一种或者多种事件类型。常用的事件类型如下: 1. #define EV_SYN 0x00 /*表示设备支持所有的事件*/ 2. #define EV_KEY 0x01 /*键盘或者按键,表示一个键码*/ 3. #define EV_REL 0x02 /*鼠标设备,表示一个相对的光标位置结果*/ 4. #define EV_ABS 0x03 /*手写板产生的值,其是一个绝对整数值*/ 5. #define EV_MSC 0x04 /*其他类型*/ 6. #define EV_LED 0x11 /*LED 灯设备*/ 7. #define EV_SND 0x12 /*蜂鸣器,输入声音*/ 8. #define EV_REP 0x14 /*允许重复按键类型*/ 9. #define EV_PWR 0x16 /*电源管理事件*/ --------------------------------------------------- /* * If delay and period are pre-set by the driver, then autorepeating * is handled by the driver itself and we don't do it in input.c. */ init_timer(&dev->timer);//初始化一个 timer 定时器,这个定时器是为处理重复击键而定义的。 if (!dev->rep[REP_DELAY] && !dev->rep[REP_PERIOD]) { dev->timer.data = (long) dev; dev->timer.function = input_repeat_key; dev->rep[REP_DELAY] = 250; dev->rep[REP_PERIOD] = 33; } //如果dev->rep[REP_DELAY]和dev->rep[REP_PERIOD]没有设值,则将其赋默认值。这主要是处理重复按键的. if (!dev->getkeycode) dev->getkeycode = input_default_getkeycode; if (!dev->setkeycode) dev->setkeycode = input_default_setkeycode; //检查 getkeycode()函数和 setkeycode()函数是否被定义,如果没定义,则使用默认的处理函数,这两个函数为 //input_default_getkeycode()和 input_default_setkeycode()。input_default_getkeycode()函数用来得到指定位置的键 //值。input_default_setkeycode()函数用来设置键值。具体啥用处,我也没搞清楚? snprintf(dev->dev.bus_id, sizeof(dev->dev.bus_id), "input%ld", (unsigned long) atomic_inc_return(&input_no) - 1); //设置 input_dev 中的 device 的名字,名字以 input0、input1、input2、input3、input4等的形式出现在 sysfs //文件系统中. error = device_add(&dev->dev); if (error) return error; //使用 device_add()函数将 input_dev 包含的 device 结构注册到 Linux 设备模型中,并可以在 sysfs //文件系统中表现出来。 path = kobject_get_path(&dev->dev.kobj, GFP_KERNEL); printk(KERN_INFO "input: %s as %s/n", dev->name ? dev->name : "Unspecified device", path ? path : "N/A"); kfree(path); error = mutex_lock_interruptible(&input_mutex); if (error) { device_del(&dev->dev); return error; } list_add_tail(&dev->node, &input_dev_list); //调用 list_add_tail()函数将 input_dev 加入 input_dev_list 链表中,input_dev_list 链 //表中包含了系统中所有的 input_dev 设备。 list_for_each_entry(handler, &input_handler_list, node) input_attach_handler(dev, handler); //将input device挂到input_dev_list链表上.然后,对每一个挂在input_handler_list的handler调用 //input_attach_handler().在这里的情况有好比设备模型中的device和driver的匹配。所有的input device都挂在 //input_dev_list链上。所有的handler都挂在input_handler_list上。 input_wakeup_procfs_readers(); mutex_unlock(&input_mutex); return 0; } ==================================================================================== 匹配是在input_attach_handler()中完成的。代码如下: static int input_attach_handler(struct input_dev *dev, struct input_handler *handler) { const struct input_device_id *id; int error; if (handler->blacklist && input_match_device(handler->blacklist, dev)) return -ENODEV; //首先判断 handler的 blacklist 是否被赋值,如果被赋值,则匹配 blacklist 中的数据跟 dev->id 的数据是否匹配。blacklist //是一个 input_device_id*的类型,其指向 input_device_ids的一个表,这个表中存放了驱动程序应该忽略的设备。即使在 //id_table 中找到支持的项,也应该忽略这种设备。 id =input_match_device(handler->id_table, dev); //调用 input_match_device()函数匹配 handler->>id_table 和 dev->id 中的数据。如果不成功则返回。 handle->id_table也是一个 input_device_id 类型的指针,其表示驱动支持的设备列表。 if (!id) return -ENODEV; error =handler->connect(handler, dev, id); //如果匹配成功,则调用 handler->connect()函数将 handler 与 input_dev 连接起来。 //在connect()中会调用input_register_handle,而这些都需要handler的注册。 if (error && error != -ENODEV) printk(KERN_ERR "input: failed to attach handler %s to device %s, " "error: %d/n", handler->name, kobject_name(&dev->dev.kobj), error); return error; } //如果handler的blacklist被赋值。要先匹配blacklist中的数据跟dev->id的数据是否匹配。匹配成功过后再来匹配 //handle->id和dev->id中的数据。如果匹配成功,则调用handler->connect(). ==================================================================================== input_match_device()代码如下: static const struct input_device_id *input_match_device(const struct input_device_id *id, struct input_dev *dev) { int i; for (; id->flags || id->driver_info; id++) { //匹配设备厂商的信息,设备号的信息。 if (id->flags & INPUT_DEVICE_ID_MATCH_BUS) if (id->bustype != dev->id.bustype) continue; if (id->flags & INPUT_DEVICE_ID_MATCH_VENDOR) if (id->vendor != dev->id.vendor) continue; if (id->flags & INPUT_DEVICE_ID_MATCH_PRODUCT) if (id->product != dev->id.product) continue; if (id->flags & INPUT_DEVICE_ID_MATCH_VERSION) if (id->version != dev->id.version) continue; MATCH_BIT(evbit, EV_MAX); MATCH_BIT(,, KEY_MAX); MATCH_BIT(relbit, REL_MAX); MATCH_BIT(absbit, ABS_MAX); MATCH_BIT(mscbit, MSC_MAX); MATCH_BIT(ledbit, LED_MAX); MATCH_BIT(sndbit, SND_MAX); MATCH_BIT(ffbit, FF_MAX); MATCH_BIT(swbit, SW_MAX); -------------------------------------------------------------------------------------------------------------------------------------- MATCH_BIT宏的定义如下: #define MATCH_BIT(bit, max) for (i = 0; i < BITS_TO_LONGS(max); i++) if ((id->bit[i] & dev->bit[i]) != id->bit[i]) break; if (i != BITS_TO_LONGS(max)) continue; -------------------------------------------------------------------------------------------------------------------------------------- return id; } return NULL; } //从MATCH_BIT宏的定义可以看出。只有当iput device和input handler的id成员在evbit, keybit,… swbit项相同才会匹//配成功。而且匹配的顺序是从evbit, keybit到swbit.只要有一项不同,就会循环到id中的下一项进行比较. //简而言之,注册input device的过程就是为input device设置默认值,并将其挂以input_dev_list.与挂载在//input_handler_list中的handler相匹配。如果匹配成功,就会调用handler的connect函数. ==================================================================================== 这一条线先讲到这里因为接下去就要讲handler ,那就是事件层的东西了, 我们先把核心层的东西讲完, 在前面的设备驱动层中的中断响应函数里面,有input_report_key函数 ,下面我们来看看他。 input_report_key()函数向输入子系统报告发生的事件,这里就是一个按键事件。在 button_interrupt()中断函数中, 不需要考虑重复按键的重复点击情况,input_report_key()函数会自动检查这个问题,并报告一次事件给输入子系统。该 函数的代码如下: static inline void input_report_key(struct input_dev *dev, unsigned int code, int value) { input_event(dev, EV_KEY, code, !!value); } 该函数的第 1 个参数是产生事件的输入设备, 2 个参数是产生的事件, 3 个参数是事件的值。需要注意的是, 第2 个 参数可以取类似 BTN_0、 BTN_1、BTN_LEFT、BTN_RIGHT 等值,这些键值被定义在 include/linux/input.h 文件中。 当第 2 个参数为按键时,第 3 个参数表示按键的状态,value 值为 0 表示按键释放,非 0 表示按键按下。 =================================================== 在 input_report_key()函数中正在起作用的函数是 input_event()函数,该函数用来向输入子系统报告输入设备产生 的事件,这个函数非常重要,它的代码如下: voidinput_event(struct input_dev *dev, unsigned int type, unsigned int code, int value) { unsigned long flags; if (is_event_supported(type, dev->evbit, EV_MAX)) {//检查输入设备是否支持该事件 spin_lock_irqsave(&dev->event_lock, flags); add_input_randomness(type, code, value); //函数对事件发送没有一点用处,只是用来对随机数熵池增加一些贡献,因为按键输入是一种随机事件, //所以对熵池是有贡献的。 input_handle_event(dev, type, code, value); //调用 input_handle_event()函数来继续输入子系统的相关模块发送数据。 spin_unlock_irqrestore(&dev->event_lock, flags); } ==================================================================================== input_handle_event()函数向输入子系统传送事件信息。第 1 个参数是输入设备 input_dev,第 2 个参数是事件的类 型,第 3 个参数是键码,第 4 个参数是键值。 浏览一下该函数的大部分代码,主要由一个 switch 结构组成。该结构用来对不同的事件类型,分别处理。其中 case 语句包含了 EV_SYN、 EV_KEY、EV_SW、EV_SW、EV_SND 等事件类型。在这么多事件中,本例只要关注 EV_KEY 事件,因为本节的实例发送的是键盘事件。其实,只要对一个事件的处理过程了解后,对其他事件的处理过程也 就清楚了。该函数的代码如下: static void input_handle_event(struct input_dev *dev, { unsigned int type, unsigned int code, int value) int disposition = INPUT_IGNORE_EVENT; //定义了一个 disposition 变量,该变量表示使用什么样的方式处理事件 switch (type) { case EV_SYN: switch (code) { case SYN_CONFIG: disposition = INPUT_PASS_TO_ALL; break; case SYN_REPORT: if (!dev->sync) { dev->sync = 1; disposition = INPUT_PASS_TO_HANDLERS; } break; } break;case EV_KEY: if (is_event_supported(code, dev->keybit, KEY_MAX) &&!!test_bit(code, dev->key) != value) //函数判断是否支持该按键 { if (value != 2) { __change_bit(code, dev->key); if (value) input_start_autorepeat(dev, code); //处理重复按键的情况 } disposition = INPUT_PASS_TO_HANDLERS; //将 disposition变量设置为 INPUT_PASS_TO_HANDLERS,表示事件需要 handler 来处理。 --------------------------------------------------------------------------------------------------------------------- disposition 的取值有如下几种: 1. #define INPUT_IGNORE_EVENT 0 2. #define INPUT_PASS_TO_HANDLERS 1 3. #define INPUT_PASS_TO_DEVICE 2 4. #define INPUT_PASS_TO_ALL (INPUT_PASS_TO_HANDLERS | INPUT_PASS_TO_DEVICE) INPUT_IGNORE_EVENT 表示忽略事件,不对其进行处理。 INPUT_PASS_ TO_HANDLERS 表示将事件交给 handler 处理。 INPUT_PASS_TO_DEVICE 表示将事件交给 input_dev 处理。 INPUT_PASS_TO_ALL 表示将事件交给 handler 和 input_dev 共同处理。 -------------------------------------------------------------------------------------------------------------------- } break; case EV_SW: if (is_event_supported(code, dev->swbit, SW_MAX) &&!!test_bit(code, dev->sw) != value) { __change_bit(code, dev->sw); disposition = INPUT_PASS_TO_HANDLERS; } break; case EV_ABS: if (is_event_supported(code, dev->absbit, ABS_MAX)) { value = input_defuzz_abs_event(value, dev->abs[code], dev->absfuzz[code]); if (dev->abs[code] != value) { dev->abs[code] = value; disposition = INPUT_PASS_TO_HANDLERS; } } break; case EV_REL: if (is_event_supported(code, dev->relbit, REL_MAX) && value) disposition = INPUT_PASS_TO_HANDLERS; break; case EV_MSC: if (is_event_supported(code, dev->mscbit, MSC_MAX)) disposition = INPUT_PASS_TO_ALL; break; case EV_LED: if (is_event_supported(code, dev->ledbit, LED_MAX) &&!!test_bit(code, dev->led) != value) { __change_bit(code, dev->led); disposition = INPUT_PASS_TO_ALL; } break; case EV_SND: if (is_event_supported(code, dev->sndbit, SND_MAX)) { if (!!test_bit(code, dev->snd) != !!value) __change_bit(code, dev->snd); disposition = INPUT_PASS_TO_ALL; } break; case EV_REP: if (code <= REP_MAX && value >= 0 && dev->rep[code] != value) { dev->rep[code] = value; disposition = INPUT_PASS_TO_ALL; } break; case EV_FF: if (value >= 0) disposition = INPUT_PASS_TO_ALL; break; case EV_PWR: disposition = INPUT_PASS_TO_ALL; break; } if (disposition != INPUT_IGNORE_EVENT && type != EV_SYN) dev->sync = 0; if ((disposition &INPUT_PASS_TO_DEVICE) && dev->event) dev->event(dev, type, code, value); //首先判断 disposition 等于 INPUT_PASS_TO_DEVICE,然后判断 dev->event 是否对其指定了一个处理函数,如果这些 //条件都满足,则调用自定义的 dev->event()函数处理事件。 //有些事件是发送给设备,而不是发送给 handler 处理的。event()函数用来向输入子系统报告一个将要发送给设备的事 //件,例如让 LED 灯点亮事件、蜂鸣器鸣叫事件等。当事件报告给输入子系统后,就要求设备处理这个事件。 if (disposition &INPUT_PASS_TO_HANDLERS) input_pass_event(dev, type, code, value); } ==================================================================================== input_pass_event()函数将事件传递到合适的函数,然后对其进行处理,该函数的代码如下: static voidinput_pass_event(struct input_dev *dev, unsigned int type, unsigned int code, int value) { struct input_handle *handle; rcu_read_lock(); handle = rcu_dereference(dev->grab); //得到 dev->grab 的指针。grab 是强制为 input device 的 handler,这时要调用 handler的 event 函数。 if (handle) handle->handler->event(handle, type, code, value); else list_for_each_entry_rcu(handle, &dev->h_list, d_node)//一般情况下走这里 if (handle->open) handle->handler->event(handle,type, code, value); //如果该 handle 被打开,表示该设备已经被一个用户进程使用。就会调用与输入设备对应的 handler 的 event()函数。 //注意,只有在 handle 被打开的情况下才会接收到事件,这就是说,只有设备被用户程序使用时,才有必要向用户空间导出 //信息 //此处亦是用到了handle,核心层就到此为止,前面也讲过在device和handler connect()时会调用 //input_register_handle,而这些都需要handler的注册,所以接下来我们看看事件层 rcu_read_unlock(); } 四 事件层 input_handler 是输入子系统的主要数据结构,一般将其称为 handler 处理器,表示对输入事件的具体处理。 input_handler 为输入设备的功能实现了一个接口,输入事件最终传递到handler 处理器,handler 处理器根据一定的规则, 然后对事件进行处理,具体的规则将在下面详细介绍。 输入子系统由驱动层、输入子系统核心层(Input Core)和事件处理层(Event Handler)3 部分组成。一个输入事件, 如鼠标移动,键盘按键按下等通过驱动层->系统核心层->事件处理层->用户空间的顺序到达用户空间并传给应用程序使 用。其中 Input Core 即输入子系统核心层由 driver/input/input.c 及相关头文件实现。其对下提供了设备驱动的接口,对 上提供了事件处理层的编程接口。输入子系统主要设计 input_dev、input_handler、input_handle 等数据结构. struct input_dev物理输入设备的基本数据结构,包含设备相关的一些信息 struct input_handler 事件处理结构体,定义怎么处理事件的逻辑 struct input_handle用来创建 input_dev 和 input_handler 之间关系的结构体 在evdev.c 中: static struct input_handler evdev_handler = { .event = evdev_event, // 前面讲的传递信息是调用,在input_pass_event中 .connect = evdev_connect, //device 和 handler 匹配时调用 .disconnect = evdev_disconnect, .fops = &evdev_fops, //event 、connect、fops会在后面详细讲 .minor = EVDEV_MINOR_BASE, .name = "evdev", .id_table = evdev_ids, }; -------------------------------------------------------------------------------------------------------------------------------- struct input_handler { void *private; void (*event)(struct input_handle *handle, unsigned int type, unsigned int code, int value); int (*connect)(struct input_handler *handler, struct input_dev* dev, const struct input_device_id *id); void (*disconnect)(struct input_handle *handle); void (*start)(struct input_handle *handle); const struct file_operations *fops; int minor;//表示设备的次设备号 const char *name; const struct input_device_id *id_table;//定义了一个 name,表示 handler 的名字,显示在/proc/bus/input/handlers 目录 //中。 const struct input_device_id *blacklist;//指向一个 input_device_id 表,这个表包含 handler 应该忽略的设备 struct list_head h_list; struct list_head node; }; -------------------------------------------------------------------------------------------------------------------------------- //事件层注册 static int __init evdev_init(void) { returninput_register_handler(&evdev_handler); } ==================================================================================== intinput_register_handler(struct input_handler *handler) { struct input_dev *dev; int retval; retval = mutex_lock_interruptible(&input_mutex); if (retval) return retval; INIT_LIST_HEAD(&handler->h_list); //其中的 handler->minor 表示对应 input 设备结点的次设备号。 handler->minor以右移 5 位作为索引值插入到 //input_table[ ]中 if (handler->fops != NULL) { if (input_table[handler->minor >> 5]) { retval = -EBUSY; goto out; } input_table[handler->minor >> 5] = handler; } list_add_tail(&handler->node, &input_handler_list); //调用 list_add_tail()函数,将 handler 加入全局的 input_handler_list 链表中,该链表包含了系统中所有的 input_handler list_for_each_entry(dev, &input_dev_list, node) input_attach_handler(dev, handler); //主 要 调 用 了 input_attach_handler() 函 数 。 该 函 数 在 input_register_device()函数的第 35 行曾详细的介绍过。//input_attach_handler()函数的作用是匹配 input_dev_list 链表中的 input_dev 与 handler。如果成功会将 input_dev //与 handler 联系起来。也就是说在注册handler和dev时都会去调用该函数。 input_wakeup_procfs_readers(); out: mutex_unlock(&input_mutex); return retval; } ==================================================================================== ok下面我们来看下handle的注册,在前面evdev_handler结构体中,有一个.connect = evdev_connect, 在 connect里面会注册handle,在前面注册dev,匹配成功后调用。 static intevdev_connect(struct input_handler *handler, struct input_dev *dev, const struct input_device_id *id) { struct evdev *evdev; int minor; int error; for (minor = 0; minor < EVDEV_MINORS; minor++) if (!evdev_table[minor]) break; if (minor == EVDEV_MINORS) { printk(KERN_ERR "evdev: no more free evdev devices/n"); return -ENFILE; } evdev = kzalloc(sizeof(struct evdev), GFP_KERNEL); if (!evdev) return -ENOMEM; INIT_LIST_HEAD(&evdev->client_list); spin_lock_init(&evdev->client_lock); mutex_init(&evdev->mutex); init_waitqueue_head(&evdev->wait); snprintf(evdev->name, sizeof(evdev->name), "event%d", minor); evdev->exist = 1; evdev->minor = minor; evdev->handle.dev = input_get_device(dev); evdev->handle.name = evdev->name; evdev->handle.handler = handler; evdev->handle.private = evdev; //分配了一个 evdev结构 ,并对这个结构进行初始化 .在这里我们可以看到 ,这个结构封装了一个 handle结构 ,这结构与 //我们之前所讨论的 handler是不相同的 .注意有一个字母的差别哦 .我们可以把 handle看成是 handler和 input device //的信息集合体 .在这个结构里集合了匹配成功的 handler和 input device strlcpy(evdev->dev.bus_id, evdev->name, sizeof(evdev->dev.bus_id)); evdev->dev.devt = MKDEV(INPUT_MAJOR, EVDEV_MINOR_BASE + minor); evdev->dev.class = &input_class; evdev->dev.parent = &dev->dev; evdev->dev.release = evdev_free; device_initialize(&evdev->dev); //在这段代码里主要完成 evdev封装的 device的初始化 .注意在这里 ,使它所属的类指向 input_class.这样在 /sysfs中创 //建的设备目录就会在 /sys/class/input/下面显示 . error =input_register_handle(&evdev->handle); if (error) goto err_free_evdev; error = evdev_install_chrdev(evdev); if (error) goto err_unregister_handle; error = device_add(&evdev->dev); if (error) goto err_cleanup_evdev; return 0; err_cleanup_evdev: evdev_cleanup(evdev); err_unregister_handle: input_unregister_handle(&evdev->handle); err_free_evdev: put_device(&evdev->dev); return error; } ==================================================================================== intinput_register_handle(struct input_handle *handle) { struct input_handler *handler = handle->handler; struct input_dev *dev = handle->dev; int error; /* * We take dev->mutex here to prevent race with * input_release_device(). */ error = mutex_lock_interruptible(&dev->mutex); if (error) return error; list_add_tail_rcu(&handle->d_node, &dev->h_list); mutex_unlock(&dev->mutex); synchronize_rcu(); /* * Since we are supposed to be called from ->connect() * which is mutually exclusive with ->disconnect() * we can't be racing with input_unregister_handle() * and so separate lock is not needed here. */ list_add_tail(&handle->h_node, &handler->h_list); if (handler->start) handler->start(handle); return 0; } 将handle挂到所对应input device的h_list链表上.还将handle挂到对应的handler的hlist链表上.如果handler定 义了start函数,将调用之.到这里,我们已经看到了input device, handler和handle是怎么关联起来的了 ==================================================================================== 接下来我们看看上报信息是调用的 .event = evdev_event 。 每当input device上报一个事件时,会将其交给和它匹配的handler的event函数处理.在evdev中.这个event函数 对应的代码为: static voidevdev_event(struct input_handle *handle, unsigned int type, unsigned int code, int value) { struct evdev *evdev = handle->private; struct evdev_client *client; struct input_event event; do_gettimeofday(&event.time); event.type = type; event.code = code; event.value = value; rcu_read_lock(); client = rcu_dereference(evdev->grab); if (client) evdev_pass_event(client, &event); else list_for_each_entry_rcu(client, &evdev->client_list, node) evdev_pass_event(client, &event); rcu_read_unlock(); wake_up_interruptible(&evdev->wait); } =================================================================================== static voidevdev_pass_event(struct evdev_client *client, struct input_event *event) { /* * Interrupts are disabled, just acquire the lock */ spin_lock(&client->buffer_lock); client->buffer[client->head++] = *event; client->head &= EVDEV_BUFFER_SIZE - 1; spin_unlock(&client->buffer_lock); kill_fasync(&client->fasync, SIGIO, POLL_IN); } 这里的操作很简单.就是将event(上传数据)保存到client->buffer中.而client->head就是当前的数据位置.注意这里 是一个环形缓存区.写数据是从client->head写.而读数据则是从client->tail中读. ==================================================================================== 最后我们看下handler的相关操作函数 .fops = &evdev_fops, 我们知道.对主设备号为INPUT_MAJOR的设备节点进行操作,会将操作集转换成handler的操作集.在evdev中,这个 操作集就是evdev_fops.对应的open函数如下示: static intevdev_open(struct inode *inode, struct file *file) { struct evdev *evdev; struct evdev_client *client; int i = iminor(inode) - EVDEV_MINOR_BASE; int error; if (i >= EVDEV_MINORS) return -ENODEV; error = mutex_lock_interruptible(&evdev_table_mutex); if (error) return error; evdev = evdev_table[i]; if (evdev) get_device(&evdev->dev); mutex_unlock(&evdev_table_mutex); if (!evdev) return -ENODEV; client = kzalloc(sizeof(struct evdev_client), GFP_KERNEL); if (!client) { error = -ENOMEM; goto err_put_evdev; } spin_lock_init(&client->buffer_lock); client->evdev = evdev; evdev_attach_client(evdev, client); error =evdev_open_device(evdev); if (error) goto err_free_client; file->private_data = client; return 0; err_free_client: evdev_detach_client(evdev, client); kfree(client); err_put_evdev: put_device(&evdev->dev); return error; } ==================================================================================== evdev_open_device()函数用来打开相应的输入设备,使设备准备好接收或者发送数据。evdev_open_device()函 数先获得互斥锁,然后检查设备是否存在,并判断设备是否已经被打开。如果没有打开,则调用 input_open_device() 函数打开设备. static intevdev_open_device(struct evdev *evdev) { int retval; retval = mutex_lock_interruptible(&evdev->mutex); if (retval) return retval; if (!evdev->exist) retval = -ENODEV; else if (!evdev->open++) { retval =input_open_device(&evdev->handle); if (retval) evdev->open--; } mutex_unlock(&evdev->mutex); return retval; } ==================================================================================== 对于evdev设备节点的read操作都会由evdev_read()完成.它的代码如下: static ssize_tevdev_read(struct file *file, char __user *buffer, size_t count, loff_t *ppos) { struct evdev_client *client = file->private_data; struct evdev *evdev = client->evdev; struct input_event event; int retval; if (count < evdev_event_size()) return -EINVAL; if (client->head == client->tail && evdev->exist && (file->f_flags & O_NONBLOCK)) return -EAGAIN; retval = wait_event_interruptible(evdev->wait, client->head != client->tail || !evdev->exist); if (retval) return retval; if (!evdev->exist) return -ENODEV; while (retval + evdev_event_size() <= count && evdev_fetch_next_event(client, &event)) { if (evdev_event_to_user(buffer + retval, &event)) return -EFAULT; retval += evdev_event_size(); } return retval; } 首先,它判断缓存区大小是否足够.在读取数据的情况下,可能当前缓存区内没有数据可读.在这里先睡眠等待缓存 区中有数据.如果在睡眠的时候,.条件满足.是不会进行睡眠状态而直接返回的.然后根据read()提够的缓存区大小.将 client中的数据写入到用户空间的缓存区中. 五 用户空间 到这就没啥讲的了, ok到此为止吧!!! 参考网页:http://hi.baidu.com/%B7%E8%D7%D3%D6%AE%CD%BD/blog/item/f4ed8135a4258c2d0b55a940.html http://blog.csdn.net/changjiang654/article/details/6154622 本文转自张昺华-sky博客园博客,原文链接:http://www.cnblogs.com/sky-heaven/p/4514363.html,如需转载请自行联系原作者