鸿蒙RS232驱动开发—【万物智能之开源鸿蒙OpenHarmony系统实战开发系列教程】
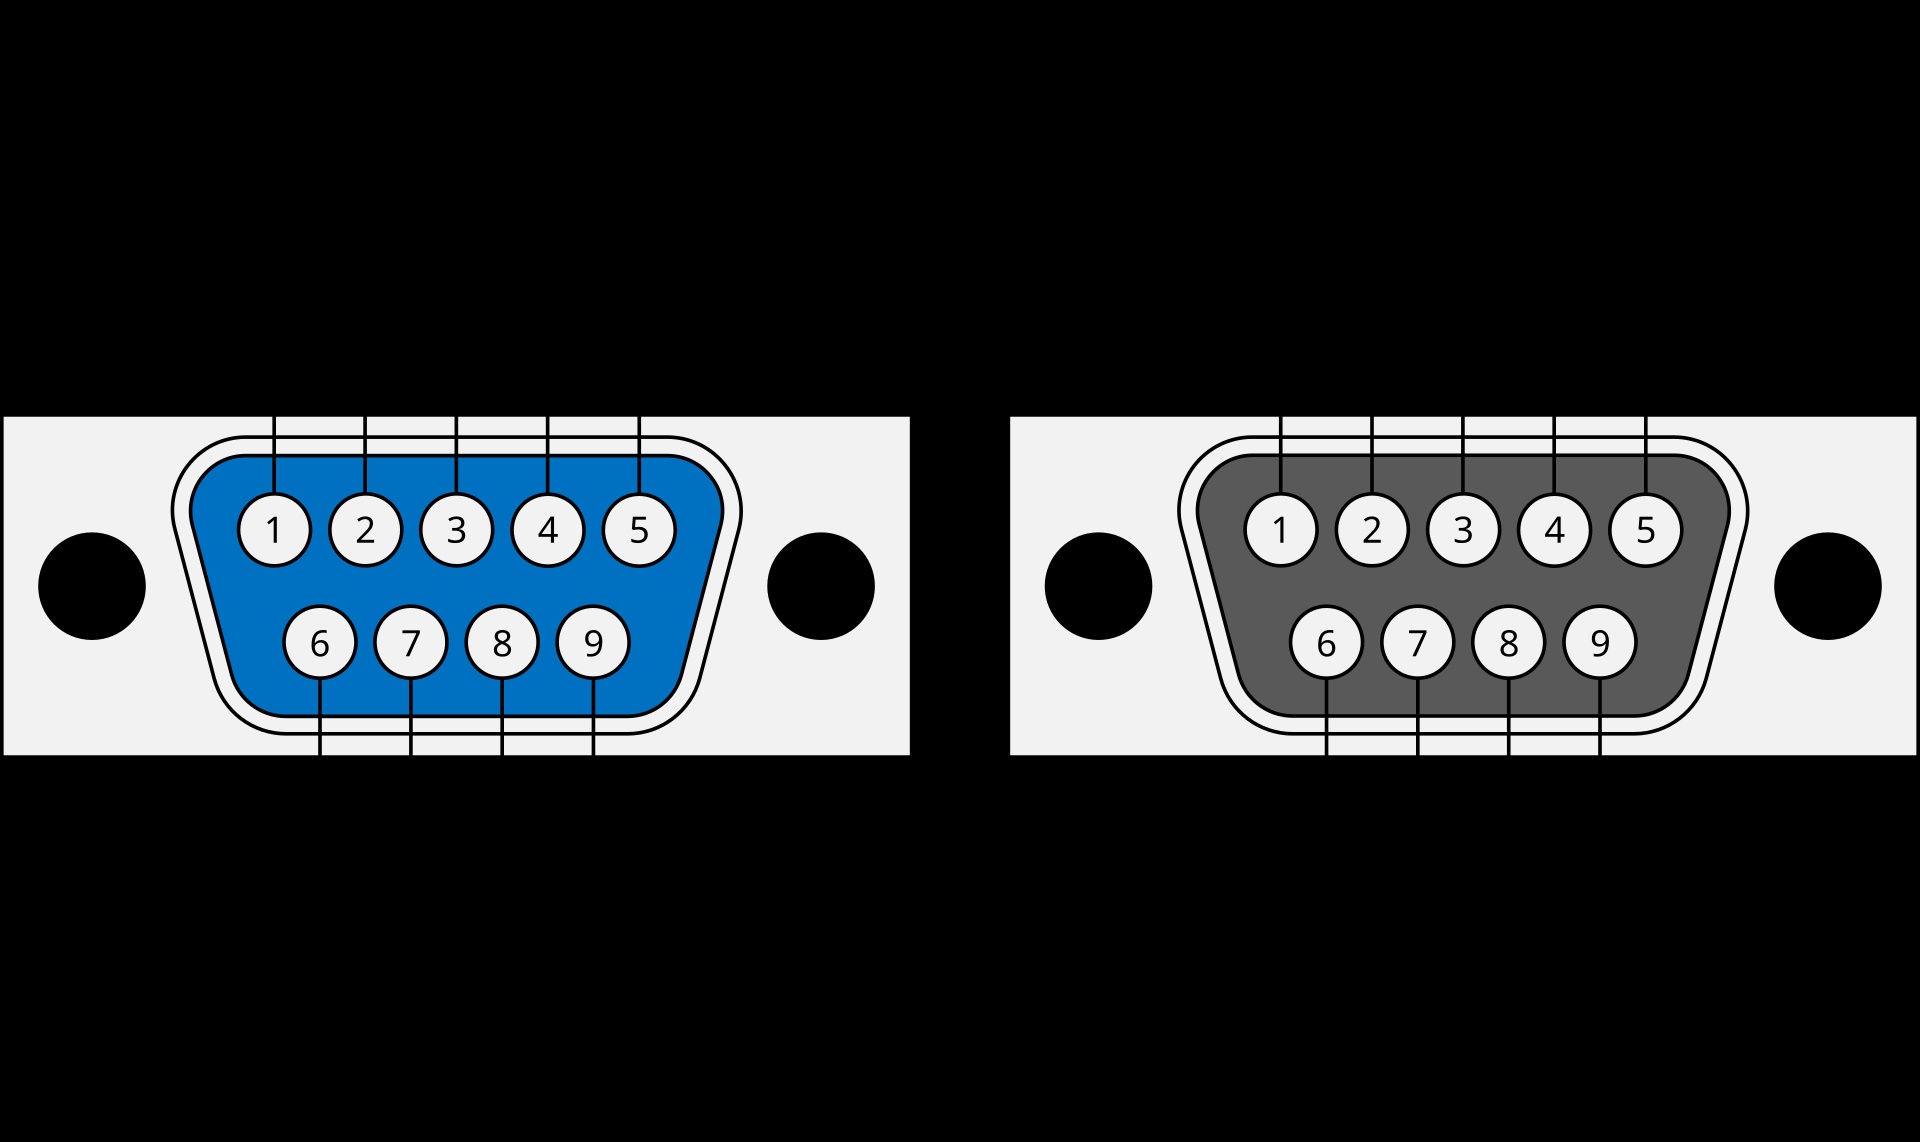
串口节点会找了。今天第一颗外设是 RS232。发送脚曾被公版相机电源抢走,探测失败时设备节点都不会出现。 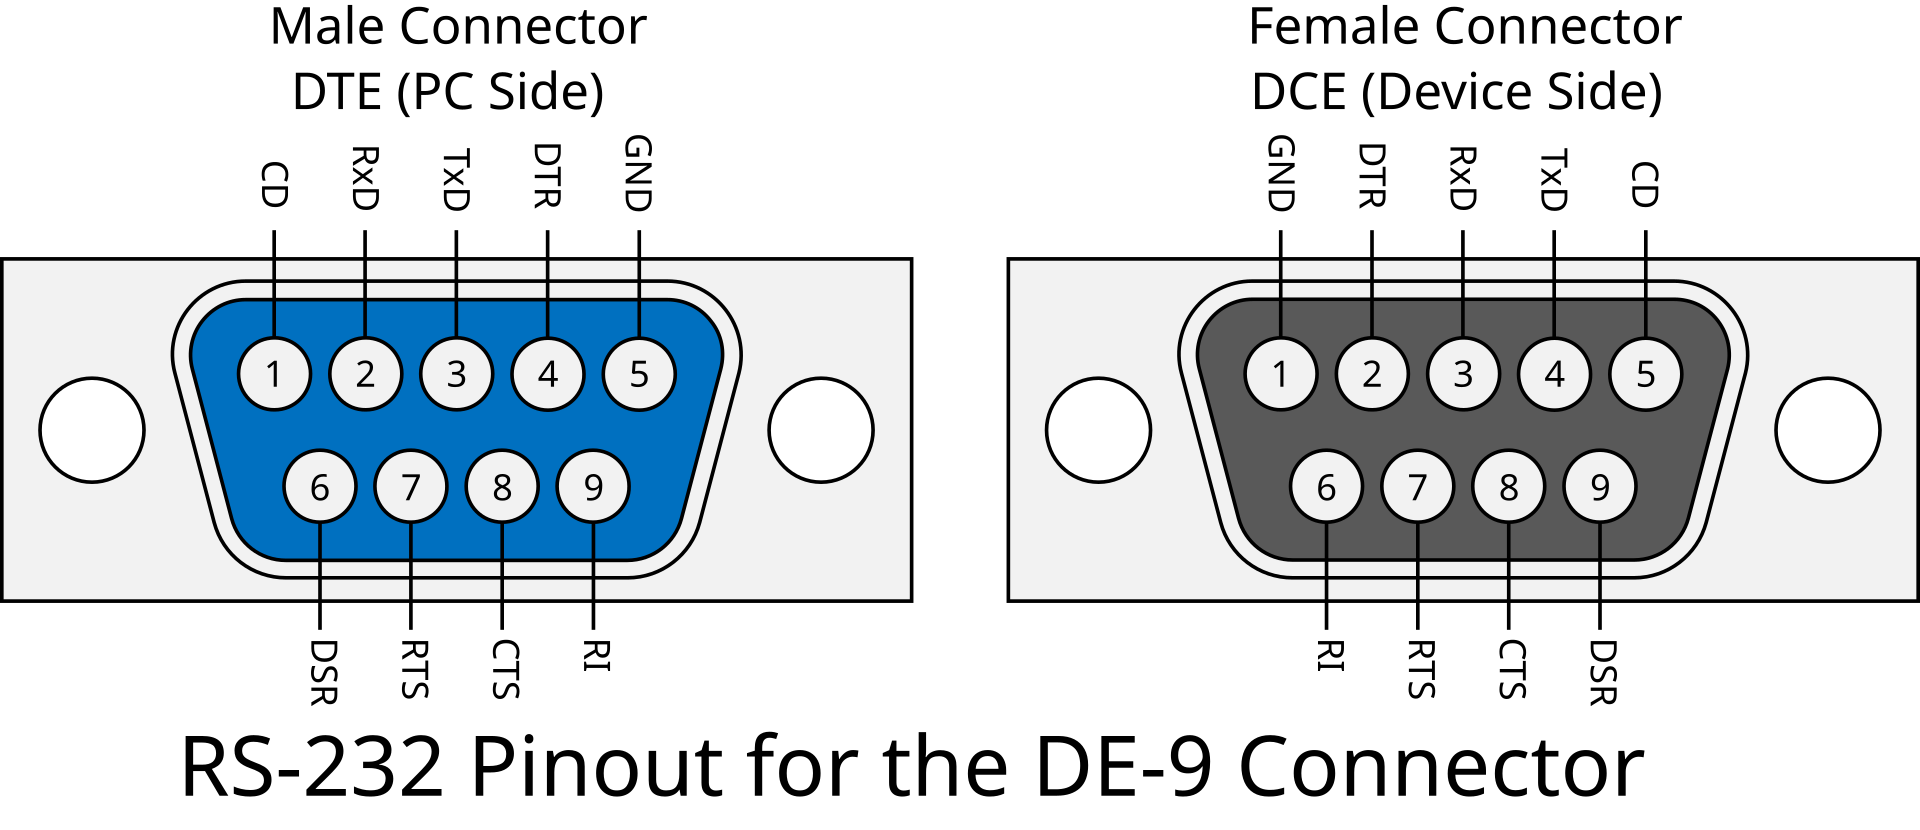 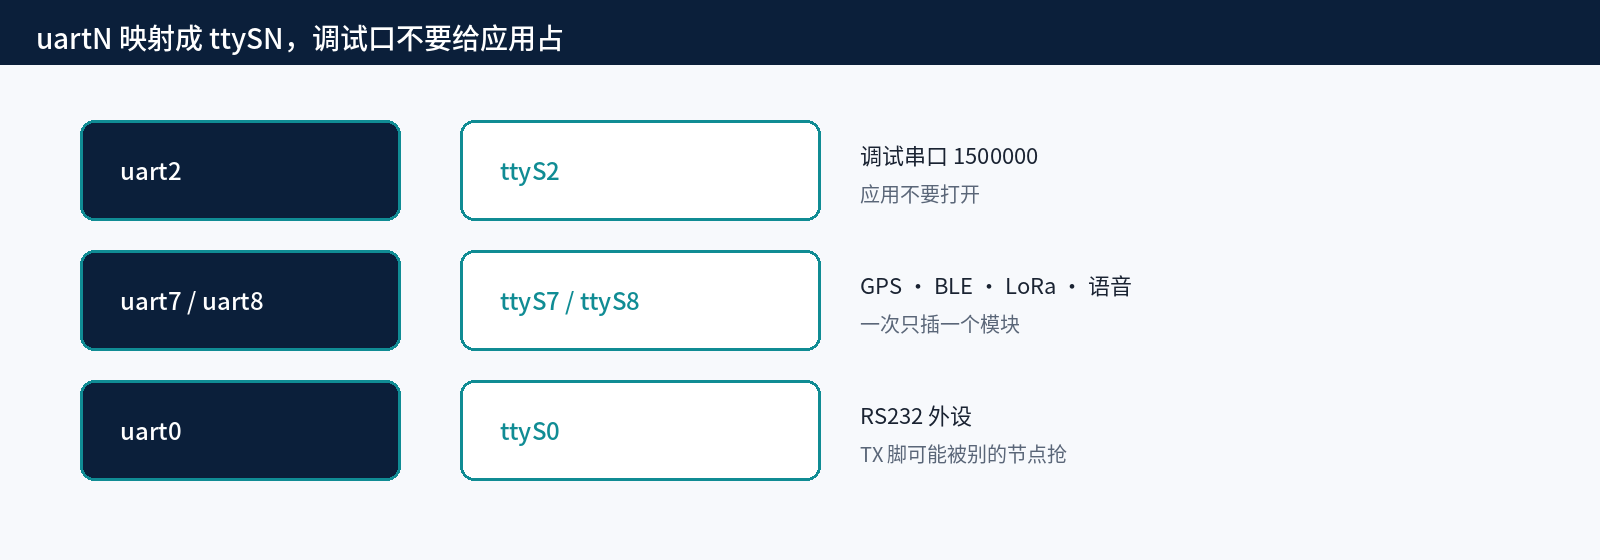  `/dev/ttyS0` 在 `ls` 里看得到,`open` 也能返回一个 fd,`tcgetattr` 却报 `Not a tty`。或者更干净:`/proc/tty/driver/serial` 根本没有 `0:` 这一行。uart2、uart3、uart7 都好好的,只有 uart0 缺席。 这不是 RS232 电平转换芯片坏了。转换芯片还没轮到上场。SoC 这边 uart0 的 TX 脚已经被别人抢走,probe 返回 -22,驱动没有绑定,tty 层没有第 0 路。有人急了,`echo test > /dev/ttyS0`,当时节点还不存在,tmpfs 的 `/dev` 建了一个普通文件。从此 `ls` 永远看得到 ttyS0,它只是个假的。 UART 的打开方式、poll、termios,UART 那篇已经写过。这里不重复那份 `uart_tool.c`,只补:假文件、probe -22、抢脚的 `vcc_camera`、设备树怎么删 gpio、DB9 回环。 产品 `rk3568_evb`。uart0 基址 `0xFDD50000`,节点 `/dev/ttyS0`,主次设备号 `4, 64`。 ---  ## 1\. RS232 在这套硬件上是什么 SoC 的 uart0 吐的是 3.3 V TTL。PC、工控屏、不少仪表要的是 RS232:逻辑 1 是负电压,逻辑 0 是正电压,摆幅大约 ±5 V 到 ±15 V。中间必须有一颗电平转换芯片。模块侧是 DB9,板侧是 TTL 接到 SoC 的 UART0\_TX / UART0\_RX。 ```bash PC / 仪表 DB9 ←±12V→ 电平转换 ←3.3V TTL→ SoC uart0 → /dev/ttyS0 ``` TX、RX 交叉:模块的 TX 进 SoC 的 RX,模块的 RX 接 SoC 的 TX。地要共。DB9 常见是针 2 RX、针 3 TX、针 5 GND,以模块丝印为准,不要死记「公头一定是 2 收 3 发」。 应用层看起来和 ttyS7 没区别:8N1、原始模式、`poll` 读。波特率常见 9600 或 115200,跟对端商量。不要用 1500000——那是 ttyS2 调试口的速率。 uart0 的 pinctrl 组叫 `uart0_xfer`: | 信号 | 脚 | Linux gpio 编号 | | --- | --- | --- | | UART0\_RX | GPIO0\_C0 | 16 | | UART0\_TX | GPIO0\_C1 | 17 | GPIO0\_C1 = bank0 的 pin 17。记住 17,后面 dmesg 里出现的是 `gpio0-17`。 --- ## 2\. 先分清三种「没有 ttyS0」 **假文件。** `ls -l /dev/ttyS0` 第一位是 `-`,不是 `c`。`stat` 看到普通文件。`tcgetattr`:`Not a tty`。 ```bash hdc shell "ls -l /dev/ttyS0" hdc shell "cat /proc/tty/driver/serial | grep '^0:'" ``` 没有 `0:` 这一行,这个 `/dev/ttyS0` 就是垃圾。删掉: ```bash hdc shell "rm /dev/ttyS0" ``` 删完不会自动长出真节点。真节点只有驱动 probe 成功才会 `device_create`。假文件只是挡住你看清「驱动根本没起来」。 **节点不存在。** `ls` 报 No such file。驱动没绑。往下查 probe。 **节点是 `crw`,但应用打不开。** 权限 `600`。UART 那篇的开机 `chmod`。uart0 若给 HAP 用,同样要 `chmod 0666 /dev/ttyS0`。调试阶段 hdc shell 是 root,先别被 shell 能打开骗过去。 这三种里,本产品上最常见的是第一种叠第二种:probe 失败 → 没有真节点 → 有人 echo 出假文件 → 看起来「有 ttyS0 但不是串口」。 --- ## 3\. probe -22 的现场 设备树里 `&uart0 { status = "okay"; }` 已经写了。运行中的 dtb 也 okay: ```bash hdc shell "cat /proc/device-tree/serial@fdd50000/status" # okay ``` 驱动却没绑: ```bash hdc shell "ls -l /sys/bus/platform/devices/fdd50000.serial/driver" # 没有这一项,或 ls 失败 ``` 不在 deferred 列表里: ```bash hdc shell "cat /sys/kernel/debug/devices_deferred" ``` 空,或者没有 `fdd50000.serial`。意思是:probe 已经跑过,返回了**非 defer 的错误**,内核不会再试。defer 是「资源还没好,晚点再来」;-22(`-EINVAL`)是「我试了,不行」。 dmesg 可能已经被 audit 噪声冲掉。手动绑一次,错误会重新打出来。先看一路正常的 uart 绑的是哪个驱动: ```bash hdc shell "readlink /sys/bus/platform/devices/fe660000.serial/driver" # .../dw-apb-uart ``` 然后: ```bash hdc shell "echo fdd50000.serial > /sys/bus/platform/drivers/dw-apb-uart/bind" hdc shell "dmesg | tail -20" ``` 关键两行(原文大意,你板上的标点可能略有出入): ```bash pin gpio0-17 already requested by vcc-camera-regulator; cannot claim for fdd50000.serial could not request pin 17 (gpio0-17) from group uart0-xfer fdd50000.serial: probe of fdd50000.serial failed with error -22 ``` `gpio0-17` 就是 GPIO0\_C1,uart0 的 TX。占用者叫 `vcc-camera-regulator`。不是相机驱动,是一个 always-on 的 regulator 节点,把这根脚当成使能脚用了。 --- ## 4\. 谁在抢脚 公版 EVB 的 dtsi 里有一段类似: ```bash vcc_camera: vcc-camera-regulator { compatible = "regulator-fixed"; regulator-name = "vcc_camera"; regulator-always-on; regulator-boot-on; enable-active-high; gpio = ; pinctrl-names = "default"; pinctrl-0 = ; }; ``` `regulator-always-on` + `regulator-boot-on`:开机立刻申请那根 gpio。uart0 后 probe,pinctrl 要这根脚做 TX,申请失败,-22。 本产品的相机供电是硬连线的 `vcc_avdd` / `vcc_dovdd` / `vcc_dvdd`,相机节点的 `*-supply` 引用这三路,**根本不引用 `vcc_camera`**。这个 regulator 是 EVB 底板留下来的死遗留。删掉它的 gpio / pinctrl,相机照样亮。保留 regulator 节点本身无害,always-on 一个没有消费者的固定电源,只是名字吓人。 同类抢脚在这块板上出现过不止一次:某个 always-on 的电源节点、某个 disabled 得不彻底的 PWM,都会在 probe 阶段把 GPIO 先占上。排障口诀:`already requested by X` 里的 X,去设备树全局搜,看它是不是「开机就抢、实际没人用」。 --- ## 5\. 设备树怎么改 板级 dts,不要去改 SoC 的 dtsi。覆盖节点、删属性: ```bash /* device/board/rk/rk3568_evb/kernel/rk3568-evb-linux.dts */ &uart0 { status = "okay"; }; /* * uart0 TX = GPIO0_C1 = gpio0-17。 * 公版 vcc_camera 把这根脚当使能,regulator-always-on,开机即抢, * uart0 probe -22,/dev/ttyS0 不出。 * 本板相机走硬连线 avdd/dovdd/dvdd,不引用 vcc_camera 的 gpio。 */ &vcc_camera { /delete-property/ gpio; /delete-property/ pinctrl-names; /delete-property/ pinctrl-0; /delete-property/ enable-active-high; }; ``` `/delete-property/` 是 dtc 的覆盖语法,把基 dtsi 里已经写上的属性拿掉。只写 `gpio;` 空属性是不行的,那是声明,不是删除。 改完重打 dtb,刷进 **resource** 和带 dtb 的 `boot_linux`(生效的 dtb 在 resource 分区的 `rk-kernel.dtb`)。只刷 Image、不刷 resource,抢脚还在。 解包确认属性真的没了: ```bash debugfs -R 'dump /extlinux/toybrick.dtb /tmp/run.dtb' boot_linux.img dtc -I dtb -O dts /tmp/run.dtb 2>/dev/null | grep -A20 'vcc-camera-regulator' ``` `gpio = ` 不该再出现。`uart0` 那段应有 `pinctrl-0` 指向 `uart0-xfer`,`status = "okay"`。 板上运行时: ```bash hdc shell "cat /proc/device-tree/serial@fdd50000/status" hdc shell "ls /sys/bus/platform/devices/fdd50000.serial/driver" hdc shell "cat /proc/tty/driver/serial | grep '^0:'" hdc shell "ls -l /dev/ttyS0" ``` 期望: ```bash okay /sys/bus/platform/devices/fdd50000.serial/driver -> .../dw-apb-uart 0: uart:16550A mmio:0xFDD50000 irq:... tx:0 rx:0 crw-rw-rw- 1 root root 4, 64 ... /dev/ttyS0 ``` 主设备号 4、次设备号 64 是 ttyS0 的标准编号。不是 `4, 64` 就不是这路串口。 --- ## 6\. 回环 电平转换芯片、DB9、线,到这一步才值得测。TX 和 RX 在 DB9 侧短接:针 2 和针 3 用杜邦线或金属夹短在一起。短的是 RS232 侧,信号会走转换芯片打一个来回,再进 SoC 的 RX。只在 TTL 侧短 TX-RX,测的是 SoC 脚,绕过了转换芯片,模块坏了你测不出来。 两边都测也行:先 TTL 回环确认控制器,再 DB9 回环确认转换芯片。出问题的时候按这个分层,不要一上来换模块。 波特率 115200 8N1,和UART 那篇同一套 termios:`O_NONBLOCK`、`poll`、关流控。回环时顺序:先 flush,再 write,再 poll 读。不要在 write 之后立刻 flush 接收缓冲,把刚绕回来的字节冲掉。 完整工具 `uart0_loop.c`: ```bash /* uart0_loop.c — /dev/ttyS0 回环。短接 DB9 2/3。 * 32 位 musl。用法:uart0_loop /dev/ttyS0 115200 */ #include #include #include #include #include #include #include #include static speed_t baud_const(int b) { switch (b) { case 9600: return B9600; case 19200: return B19200; case 38400: return B38400; case 57600: return B57600; case 115200: return B115200; default: return B115200; } } static int open_raw(const char *path, int baud) { int fd = open(path, O_RDWR | O_NOCTTY | O_NONBLOCK); if (fd 0 && (p.revents & POLLIN)) r = (int)read(fd, buf + used, (size_t)(bufsz - 1 - used)); if (r > 0) { used += r; idle = 0; } else { idle += 50; } } buf[used] = '\0'; return used; } int main(int argc, char **argv) { const char *dev = "/dev/ttyS0"; int baud = 115200; if (argc >= 2) dev = argv[1]; if (argc >= 3) baud = atoi(argv[2]); int fd = open_raw(dev, baud); if (fd { this.toggle(); }) Button('回环').margin({ left: 8 }).onClick(() => { this.loopback(); }) Button('读一次').margin({ left: 8 }).onClick(() => { this.readOnce(); }) } Text(this.msg).fontSize(14).margin({ top: 10 }).fontColor('#1565C0') Text(this.out).fontSize(13).margin({ top: 8 }) }.padding(16).width('100%') } toggle() { if (this.opened) { board.uartClose(); this.opened = false; this.msg = '已关闭'; return; } let rc: number = board.uartOpen('/dev/ttyS0', 115200); if (rc === 0) { this.opened = true; this.msg = '已打开 /dev/ttyS0 @115200'; } else { this.msg = '打开失败。ls -l 必须是 crw 4,64;serial 必须有 0: 16550A。'; } } loopback() { if (!this.opened) { this.msg = '先打开'; return; } let payload: string = 'RS232-LOOP-0123456789'; let n: number = board.uartWrite(payload, 0); let s: string = board.uartRead(400, 0); if (s.indexOf('RS232-LOOP') >= 0) { this.out = 'PASS write=' + n.toString() + ' read=' + s; } else { this.out = 'FAIL write=' + n.toString() + ' read=[' + s + '] 短接 DB9 2/3,查转换芯片供电'; } } readOnce() { if (!this.opened) { this.msg = '先打开'; return; } this.out = board.uartRead(600, 0); } } ``` NAPI 的 `UartWrite` 里有 `tcflush(TCIFLUSH)`。那是为了「发命令前丢掉模块主动上报的半帧」。回环不是那种场景:write 把数据送进 TX,几乎同时出现在 RX。如果 write 函数先 flush 接收缓冲,再 write,回环数据随后到达,read 还能接到。如果内核把回环字节在 `write()` 返回前就放进接收缓冲,flush 会把它们丢掉。现场若稳定 FAIL 且 read 为空、示波器上 TX 有波形,把回环留在 `uart0_loop.c` 里验硬件,ArkTS 只验「应用能打开 ttyS0、能写、对端 PC 能收到」。 --- ## 8\. 和对端 PC 对测 回环只证明自己能听见自己。真用还要对面一台会 RS232 的机器。 1. 板子 `uart_tool write /dev/ttyS0 115200 text hello` 2. PC 串口工具 115200 8N1 无流控,应出现 `hello` 3. PC 发 `world`,板子 `uart_tool read /dev/ttyS0 115200 text 1000` 应出现 `world` PC 侧常见坑: - 线是交叉还是直通。模块已经交叉过一次,再插交叉线等于直通,两边都在听自己。 - 波特率 9600 对 115200,两边都有「收到了」的错觉,内容是垃圾。hex 读一眼。 - PC 开了 RTS/CTS,板子没开。关掉 PC 的硬件流控。 - USB 转 RS232 芯片的驱动没装,设备管理器里是未知设备。 - Windows 串口工具勾「新行发送 CR+LF」。板子原始模式不会把 `\n` 翻译成 `\r\n`。PC 只发 LF、仪表要 CRLF,表现为「命令写了没反应」。 板上 `tx:` 计数在 `/proc/tty/driver/serial` 的 `0:` 那行,write 之后应该涨。`rx:` 在对端发送之后涨。两个计数都不动,问题在 pinctrl 或假节点,不在应用。 短线 115200 稳。十几米的 RS232 电缆、劣质转换芯片,115200 会偶发丢字节,降到 9600 再对一次。丢字节时 `/proc` 的 `rx:` 仍在涨,应用看到的是缺了几个字符的行——那是电气,不是 termios。 --- ## 9\. 权限和开机 HAP 要用 ttyS0,开机脚本加上: ```bash # device/board/rk/rk3568_evb/board_perm/board-perm.sh chmod 0666 /dev/ttyS0 2>/dev/null ``` 不要碰 ttyS2。`/dev` 是 tmpfs,重启重建。改脚本刷 vendor。 `init.rk30board.cfg` 里 once 服务,跟UART 那篇同一份脚本。`ohos.boot.hardware` 必须是 `rk30board`,写错后缀这份 cfg 不会加载,chmod 永远不跑。 SELinux enforcing 时还要 te 规则。bring-up 阶段 `enforcing=0`。 --- ## 10\. 改 dtb 之后仍然 -22 刷错分区。`/dev/block/by-name/resource` 指向 eMMC,你从 SD 启动,dd 到 by-name 等于写了另一块介质。`cat /proc/partitions`,认 mmcblk0 / mmcblk1,dd 用 `/dev/block/mmcblkXpY`。 dtb 没进 resource。只替换了 Image。 `vcc_camera` 的 gpio 写在别的 dtsi,板级 `/delete-property/` 没覆盖到那个节点名。`dtc -I dtb -O dts` 全局搜 `RK_PC1` 和 `camera_pwr`,看还有谁引用 GPIO0\_C1。 手动 bind 的错误变成别的 pin。那就不是这根脚,按新的 `already requested by` 再搜。 相机「修完 uart0 之后不亮」:先确认你删的只是 gpio / pinctrl,没有把 `vcc_avdd` 那些硬连线 regulator 关掉。uart0 抢的是 GPIO0\_C1,相机供电不是这根脚。 compatible 保持 SoC dtsi 里的 `snps,dw-apb-uart` 一类,不要改成 8250 的别名碰运气。时钟、dma 也别在板级乱动。这章只删 `vcc_camera` 的 gpio,不动 uart0 节点的 clocks。 --- ## 11\. pinctrl 和 gpio 编号 Linux gpio 编号 = bank × 32 + 组内偏移。RK 的组:A=0、B=8、C=16、D=24。GPIO0\_C1 = 0×32 + 16 + 1 = 17。dmesg 写 `gpio0-17`,sysfs 导出是 `17`。混用「C1」和「17」的时候,先换算再搜。 占用情况: ```bash hdc shell "cat /sys/kernel/debug/pinctrl/pinctrl-rockchip/pinmux-pins | grep -i 'gpio0-17\|pc1\|uart0'" hdc shell "cat /sys/kernel/debug/gpio | grep gpio-17" ``` 修好之前,gpio-17 的 owner 是 `vcc-camera-regulator` 或 `sysfs`。修好之后应是 uart0 的 pinctrl 组。还停在 camera regulator 上,dtb 没生效。 示波器:GPIO0\_C1 上电之后应能看到 uart0 的 TX 空闲高电平(TTL 3.3 V)。`write` 的时候有比特波形。一直 0 V:脚被当成 gpio 拉低,或没接到转换芯片。一直 3.3 V 且 write 后 `tx:` 计数涨、脚上没跳变:pinctrl 还是 gpio,不是 uart 功能。 转换芯片的 VCC 常见 3.3 V 或 5 V,以模块丝印为准。没供电的转换芯片,TTL 侧回环可能仍 PASS(你短在 SoC 脚上),DB9 侧一定 FAIL。分层测,不要两边一起怀疑。 uart0 和相机同时亮,才算这章收工。只亮串口、相机没了,是误删了 avdd 那组 regulator,把 `/delete-property/` 用过了头。 --- ## 12\. 验收 1. `ls -l /dev/ttyS0` → `crw`,`4, 64`。不是普通文件。 2. `/proc/tty/driver/serial` 有 `0: uart:16550A mmio:0xFDD50000`。 3. `/sys/bus/platform/devices/fdd50000.serial/driver` 链到 `dw-apb-uart`。 4. `dmesg` 不再出现 `gpio0-17 already requested by vcc-camera-regulator`。 5. DB9 2/3 短接,`uart0_loop` 打印 `PASS`。 6. 对端 PC 115200 8N1,板子 write 的文本能出现在 PC 窗口,反过来也行。 1 到 4 过了、5 失败:转换芯片、供电、短接针。1 到 4 不过:还在抢脚或假文件,不要买新模块。 --- ## 13\. 现场记录(一次真实的下午) dtb 反编译确认 uart0 okay、pinctrl 指向 uart0-xfer。`/proc/device-tree` 同样 okay。`/dev/ttyS0` 存在。应用报 Not a tty。 `ls -l` 第一位是 `-`。假文件。删掉。节点不再出现。 `ls driver` 对 `fdd50000.serial` 失败。`devices_deferred` 没有它。手动 bind,dmesg 打出 gpio0-17 被 `vcc-camera-regulator` 占用。 搜板级 dts,没有 vcc\_camera。搜基 dtsi,有,always-on,gpio 就是 RK\_PC1。板级加 `/delete-property/` 四条。重打 dtb,刷 resource + boot\_linux。 重启。`0: uart:16550A`。`crw 4,64`。TTL 侧回环 PASS。DB9 侧第一次 FAIL:短接了针 2 和针 5(地)。改短 2 和 3,PASS。 相机预览还在。删 gpio 没有动 avdd。 这套步骤可以原样用在下一次「某路 UART 就是不出节点」:先看是不是假文件,再看 deferred 还是硬错误,再手动 bind 抓 `already requested by`。 --- ## 路径 | 路径 | 用途 | | --- | --- | | \`device/board/rk/rk3568\_evb/kernel/rk3568-evb-linux.dts\` | \`&uart0\`、\`&vcc\_camera\` 删 gpio | | 公版 dtsi 里的 \`vcc\_camera\` | 抢脚来源,不要改 dtsi,用板级覆盖 | | \`/dev/ttyS0\` | 用户态节点,必须是 \`c 4,64\` | | \`/proc/tty/driver/serial\` | \`0: uart:16550A mmio:0xFDD50000\` | | \`/sys/bus/platform/devices/fdd50000.serial/driver\` | 是否绑上 dw-apb-uart | | \`/sys/kernel/debug/devices\_deferred\` | 区分 defer 和硬错误 | | \`/sys/bus/platform/drivers/dw-apb-uart/bind\` | 手动 bind 抓 dmesg | | \`uart0\_loop.c\` | DB9 回环 | | \`entry/src/main/cpp/napi\_init.cpp\` | 复用 uartOpen 那套 termios | | \`device/board/rk/rk3568\_evb/board\_perm/board-perm.sh\` | \`chmod 0666 /dev/ttyS0\` | GPIO0\_C1 还给 uart0 之后,这路 RS232 就只剩电平转换和线序。室内没经纬度是 GPS 的事,不要拿到这里来改 probe。 --- ## DB9 针脚和三种线 DE-9 公头正视、缺口向上,常用针: | 针 | 信号 | 回环时 | | --- | --- | --- | | 2 | RXD | 与 3 短接 | | 3 | TXD | 与 2 短接 | | 5 | GND | 不要和 2 短,第一次 FAIL 经常短到这里 | 模块是 DCE 还是 DTE,会把 2/3 对调。TTL 侧回环(转换芯片靠 SoC 一侧把 TX 焊到 RX)能过、DB9 不过:转换芯片或它的供电。DB9 能过、对端 PC 不过:交叉线还是直通、PC 口不是 115200 8N1、流控勾了 RTS/CTS。板子 termios 已关 CRTSCTS,PC 端也要关。 波特率这路默认 **115200**,不是调试口的 1500000,也不是 GPS 的 9600。三个数字混用,窗口里全是 0x80 以上的脏字节。文本模式若不过滤非 ASCII,ArkTS 一 `split` 就崩,看起来像「RS232 把应用打挂了」。过滤在UART 那篇的 `uartRead` 里,这路同样要走。 假文件再强调一次:`ls -l /dev/ttyS0` 第一位必须是 `c`,主次设备号 `4, 64`。第一位是 `-`,那是有人 `echo > /dev/ttyS0` 在 tmpfs 上建的普通文件,删掉重开,不要在它上面调 termios。 手动 bind 的命令不要记错控制器名。uart2 能用时先抄它的驱动名: ```bash readlink /sys/bus/platform/devices/fe660000.serial/driver # .../dw-apb-uart echo fdd50000.serial > /sys/bus/platform/drivers/dw-apb-uart/bind dmesg | tail -20 ``` `already requested by vcc-camera-regulator` 出现,就不要再怀疑电平转换芯片。脚还在别人手里,转换芯片连信号都收不到。板级 dts 覆盖之后,这两条命令应当 bind 成功,`/proc/tty/driver/serial` 出现 `0: uart:16550A mmio:0xFDD50000`。 ArkTS 复用UART 那篇串口页,设备填 `/dev/ttyS0`,波特率 115200,文本模式。打开失败先 `ls -l`,不要在页面里重试一百次。回环 PASS 之后再接对端。对端乱码先对波特率,再对 2/3 交叉。 `ttyS0` 也要进 `board-perm.sh` 的 `chmod 0666`。HAP 不是 root,节点默认 0600 时应用 open 直接 -1,看起来又像「驱动没绑上」。root 的 hdc 工具能通、应用不通,先看权限这一层。 ```bash hdc shell "cat /proc/partitions" hdc shell "ls -l /dev/i2c-1 /dev/ttyS0" hdc shell "dmesg | grep -E 'i2c|mlx|hdc|uart0|vcc-camera' | tail -30" ``` 上面三条在换模块、改 dts、刷完分区之后各跑一次,比在应用里加 log 便宜。输出贴进记录,下一轮对照。 --- 系列第 42 篇 · 芯片:瑞芯微 RK3568 · OpenHarmony 4.1(API 11) · Linux 5.10