首页 文章 精选 留言 我的

精选列表

搜索[arduino],共274篇文章
优秀的个人博客,低调大师

Arduino、ESP32驱动BMP581气压温度传感器(压力传感器)

BMP581高精度气压温度传感器基于博世(Bosch)新一代高性能数字气压传感器BMP581核心设计,是一款集成了±0.3 hPa超高绝对精度、约700μA超低运行功耗、<0.1 Pa超低噪声输出、卓越长期稳定性以及硬件FIFO缓冲区的专业级环境监测模块。可同步直接输出高精度大气压、温度及经计算的海拔高度数据,其内置的先进数字温度和线性度补偿算法及可配置IIR滤波器,能显著抑制环境扰动引起的数据抖动。 ![图1](https://developer.qcloudimg.com/http-save/yehe-8201782/4f05f095c03513a1936507de1a9f4815.png) ## 1、传感器特性 BMP581高精度气压温度传感器的核心优势在于其卓越的测量性能。其绝对气压测量精度高达±0.3 hPa,能够精准捕捉微小的气压变化。结合高达1/64的数据分辨率,该传感器可计算出精度约为±0.5米(每10kPa变化)的相对高度,为无人机精准悬停、登山海拔测量等应用提供了高度可靠的数据依据。先进的数字补偿算法确保了在0\~65℃工作温度范围内的输出稳定性。 BMP581高精度气压温度传感器在实现高精度的同时,功耗控制表现出色,典型工作电流约为700μA,这使得它特别适合电池供电的便携设备或长期运行的物联网监测节点,能显著延长设备续航时间。同时,传感器输出的噪声极低,RMS值低于0.1 Pa,这意味着其数据输出平滑稳定,能够有效过滤环境中的高频干扰,在动态应用场景中提供更纯净、更有价值的原始数据。 BMP581高精度气压温度传感器集成了多项旨在优化系统性能的硬件功能。内置的硬件FIFO(先入先出)缓冲区允许传感器存储大量数据,主控制器可以降低查询频率,进行批量数据读取,从而有效降低系统整体功耗。此外,可编程的IIR(无限脉冲响应)滤波器可根据应用需求灵活配置滤波强度,进一步优化数据输出的平滑度。这些硬件特性减轻了主控芯片的负担,实现了更高效的系统级设计。 传感器特性如下所示: - 多协议接口:支持 I2C和UART通信,适配灵活 - 多参数同步输出:直接测量气压、温度及计算海拔高度 - 高精度测量:绝对精度±0.3 hPa,数据可靠 - 低运行功耗:工作电流约700μA,续航持久 - 低噪声输出:噪声低于0.1 Pa RMS,输出稳定 - 可编程中断:支持阈值报警,便于事件驱动设计 - 用户配置存储:内置 6 Bytes 非易失性内存,保存自定义配置 - 硬件 FIFO 缓冲:降低主机查询频率,节省系统功耗 - 集成可编程滤波器:可配置低通滤波,有效抑制高频噪声 - 气压测量范围:30\~125 kPa - 温度测量范围:0\~65℃ - 绝对气压测量精度:±0.3 hPa(Typ) - 相对气压测量精度:±0.06 hPa/10kPa(Typ) - 相对高度测量精度:±0.5 m/10kPa - 温度漂移系数:±0.5 Pa/K - 气压数据分辨率:1/64 - 超低噪声:< 0.1 Pa(RMS,未启用低通滤波器) ## 2、硬件原理图 传感器原理图如下所示: ![图2](https://developer.qcloudimg.com/http-save/yehe-8201782/17341c73c41399db4bb3b794c13ba107.png) ## 3、控制器和传感器连线图 I2C模式下控制器和传感器连线图如下所示: ![图3](https://developer.qcloudimg.com/http-save/yehe-8201782/3b8542c46451feb90c08f219228f0923.png) 按图示连接  BMP581 气压传感器与 ESP32-E,核心对应关系: - 传感器引脚 “VCC” → ESP32-E 3.3V - 传感器引脚 “GND” → ESP32-E GND - 传感器 I2C 引脚 “SCL” → ESP32-E SCL(默认 GPIO22) - 传感器 I2C 引脚 “SDA” → ESP32-E SDA(默认 GPIO21) UART​​​​​​模式下控制器和传感器连线图如下所示: ![图4](https://developer.qcloudimg.com/http-save/yehe-8201782/30d0a4fe48b38a82e132cc113053f77b.png) 按图示连接 BMP581 气压传感器与 ESP32-E,核心对应关系: - 传感器引脚 “VCC” → ESP32-E 3.3V - 传感器引脚 “GND” → ESP32-E GND - 传感器 UART 引脚 “RX” → ESP32-E D3 - 传感器 UART 引脚 “TX” → ESP32-E D2 ## 4、驱动程序 ### 4.1、I2C模式连续读取气压及温度数据 通过 ESP32-E 的 I2C 接口与 BMP581 气压传感器通信,连续读取气压、温度及海拔数据。 驱动程序如下所示: ```cpp #include "DFRobot_BMP58X.h" #define BMP5_COMM_I2C #define CALIBRATE_ABSOLUTE_DIFFERENCE const uint8_t ADDR = 0x47; DFRobot_BMP58X_I2C bmp58x(&Wire, ADDR); void setup() { Serial.begin(115200); while(!bmp58x.begin()){ Serial.println("Sensor init fail!"); delay(1000); } Serial.println("Sensor init success!"); //校准绝对误差(根据实际高度修改参数) #if defined(CALIBRATE_ABSOLUTE_DIFFERENCE) /*示例使用成都温江区540米的标高。使用时请用当地标高代替。*/ bmp58x.calibratedAbsoluteDifference(540.0); #endif //将测量模式设置为正常模式 bmp58x.setMeasureMode(bmp58x.eNormal); } void loop() { delay(1000); Serial.print("Temperature: "); Serial.print(bmp58x.readTempC()); Serial.println(" °C"); Serial.print("Atmospheric Pressure: "); Serial.print(bmp58x.readPressPa()); Serial.println(" Pa"); Serial.print("Altitude: "); Serial.print(bmp58x.readAltitudeM()); Serial.println(" m"); Serial.println("================================="); } ``` 运行效果如下所示: ![图5](https://developer.qcloudimg.com/http-save/yehe-8201782/2e8ac59e9b259813b3f84bca6e1245cc.png) ### 4.2、UART模式连续读取气压及温度数据 通过 ESP32-E 的 UART 接口与 BMP581 气压传感器通信,连续读取气压、温度及海拔数据。 驱动程序如下所示: ```cpp #include "DFRobot_BMP58X.h" #include "DFRobot_RTU.h" #define BMP5_COMM_UART #define CALIBRATE_ABSOLUTE_DIFFERENCE const uint8_t ADDR = 0x47; #if defined(BMP5_COMM_UART) DFRobot_BMP58X_UART bmp58x(&Serial1, 9600, ADDR, /*rx*/ D2, /*tx*/ D3); #else #error "Only UART communication is supported in this configuration" #endif void setup() { Serial.begin(115200); while(!bmp58x.begin()){ Serial.println("传感器初始化失败!"); delay(1000); } //校准绝对误差(根据实际高度修改参数) #if defined(CALIBRATE_ABSOLUTE_DIFFERENCE) /*示例使用成都温江区540米的标高。使用时请用当地标高代替。*/ bmp58x.calibratedAbsoluteDifference(540.0); #endif bmp58x.setMeasureMode(bmp58x.eNormal); } void loop() { delay(1000); Serial.print("temp: "); Serial.print(bmp58x.readTempC()); Serial.print(" (C) press: "); Serial.print(bmp58x.readPressPa()); Serial.print(" (Pa) alt: "); Serial.print(bmp58x.readAltitudeM()); Serial.println(" (M)"); } ``` 运行效果如下所示: ![图6](https://developer.qcloudimg.com/http-save/yehe-8201782/fbf9d8dfda317d132f9841b52ab89e87.png) ### 4.3、FIFO数据读取与中断触发 FIFO(First In, First Out,先进先出)是传感器内部集成的数据缓冲机制,其核心特性是数据会暂时存到这里,等你需要时再一次性取走,确保数据时序的一致性。 在气压传感器中,FIFO 作为临时数据存储单元,承担着数据暂存与批量处理的功能:传感器按设定频率采集的温度、压力数据会先被有序写入 FIFO,而非实时传输至外部主机;当需要获取数据时,主机可通过单次操作读取 FIFO 中缓存的所有数据,实现批量获取。 与无缓冲机制相比,FIFO 的优势显著: - 避免了高频实时通信带来的总线资源占用,降低系统交互开销 - 防止因主机处理延迟导致的瞬时数据丢失,保障数据完整性 - 支持按需求批量读取,适配不同场景下的数据分析节奏 简言之,FIFO 是传感器与主机之间的数据协调单元,通过有序缓冲与批量传输,优化了数据交互效率与可靠性。 使用FIFO连续读取气压及温度数据。如下所示: ```cpp #include "DFRobot_BMP58X.h" #include "DFRobot_RTU.h" #define BMP5_COMM_I2C /* 如果不需要消除绝对测量误差,请取消注释此行 */ #define CALIBRATE_ABSOLUTE_DIFFERENCE /** * 配置中断模式:取消下面宏的注释可使用锁存中断, * 否则为脉冲中断 */ // #define BMP5_INT_MODE_LATCHED const uint8_t ADDR = 0x47; DFRobot_BMP58X_I2C bmp58x(&Wire, ADDR); volatile uint8_t flag = 0; /* 中断服务函数:触发时设置标志位 */ void interrupt() { if (flag == 0) { flag = 1; } } void setup() { Serial.begin(115200); Serial.println("启动.."); while (!bmp58x.begin()) { Serial.println("传感器初始化失败!"); delay(1000); } /** * 配置FIFO参数: * - 数据类型:压力+温度 * - 下采样:无 * - 模式:满时覆盖旧数据 * - 阈值:2帧(达到时触发中断) */ bmp58x.configFIFO( bmp58x.eFIFOPressAndTempData, // 存储压力和温度数据 bmp58x.eNoDownSampling, // 不进行下采样 bmp58x.eFIFOOverwriteMode, // 覆盖模式 0x02 // 阈值为2帧 ); /** * 配置中断参数: * - 触发模式:脉冲/锁存(取决于宏定义) * - 极性:高电平有效 * - 输出类型:推挽 */ #if defined(BMP5_INT_MODE_LATCHED) bmp58x.configInterrupt(bmp58x.eIntModeLatched, bmp58x.eIntHighActive, bmp58x.eIntPushPull); #else bmp58x.configInterrupt(bmp58x.eIntModePulsed, bmp58x.eIntHighActive, bmp58x.eIntPushPull); #endif /* 设置中断源:FIFO达到阈值时触发 */ bmp58x.setIntSource(bmp58x.eIntFIFOThres); #if defined(CALIBRATE_ABSOLUTE_DIFFERENCE) /** * 以540米为参考海拔校准绝对差值 * (实际使用时修改为当地海拔) */ bmp58x.calibratedAbsoluteDifference(540.0); #endif /* 设置测量模式:正常模式(连续测量) */ bmp58x.setMeasureMode(bmp58x.eNormal); /* 将中断附着到ESP32的D6引脚(上升沿触发) */ attachInterrupt(digitalPinToInterrupt(D6), interrupt, RISING); } void loop() { /* 锁存中断需要读取状态寄存器以清除标志位 */ #if defined(BMP5_INT_MODE_LATCHED) bmp58x.getIntStatus(); #endif /* 检测到中断标志时,读取FIFO数据并打印 */ if (flag == 1) { DFRobot_BMP58X::sFIFOData_t data = bmp58x.getFIFOData(); Serial.print("FIFO len: "); Serial.println(data.len); /* 循环打印FIFO中的所有数据 */ for(int i = 0; i < data.len; ++i){ Serial.print("temp: "); Serial.print(data.fifoTempC[i]); Serial.print(" (C) pressure: "); Serial.print(data.fifoPressPa[i]); Serial.println(" (Pa)"); } flag = 0; // 清除标志位,等待下一次中断 } } ``` 运行效果如下所示: ![图7](https://developer.qcloudimg.com/http-save/yehe-8201782/203e31a0794310d2fcd8290156701ccb.png)

优秀的个人博客,低调大师

Arduino、ESP32驱动PAV3015空气流速传感器(气体传感器篇)

PAV3015空气流速传感器是一款基于热电堆原理的​​高精度数字风速计,采用博思发PAV3015D专业传感芯片。通过检测加热元件两侧的微小温差,精确计算出​​气流速度​​,量程覆盖0至15m/s,全量程精度高达±5%。与传统机械式风速计相比,PAV3015空气流速传感器成功摒弃了活动部件,实现了​​极其紧凑的微型化设计​​,典型响应时间快至125毫秒,非常适合集成到空间受限的设备和应用中进行​​实时气流监测​​。 ![图1](https://developer.qcloudimg.com/http-save/yehe-8201782/c65439e9f1baec60fb6cc69775fcc9cc.png) ## 1、传感器特性 PAV3015空气流速传感器采用先进的MEMS热电堆技术进行工作。其内部加热元件产生的热量会随气流流动而变化,通过测量上下游的温度差即可精确反算出流速值。这种测量方式完全无任何运动部件,从根本上避免了机械式风速计因轴承磨损或灰尘积累导致的精度下降和寿命缩短问题,确保了长期测量的稳定性和可靠性。适合用于嵌入任何服务器进行风道检测,或者是管道的气流流速检测等场景。也能够应用于无人机空速计,自行车风速计等项目。 凭借其内部敏感的热学元件和优化的算法,PAV3015空气流速传感器拥有仅125ms的快速响应时间。这一特性使其能够精准捕捉气流的瞬时波动,为需要实时反馈的控制系统(如自动风门调节、无人机飞行稳定性控制)提供及时可靠的数据支持,避免因测量延迟导致系统振荡或控制失灵。 产品特性如下: - 供电电压:3.3-5V - 工作温度:-25\~+85℃ - 工作湿度:0\~100%R.H(无凝结) - 工作电流:10mA - 响应时间:125ms - 量程:0\~15m/s - 精度:5% F.S ## 2、硬件原理图 传感器原理图如下所示: ![图2](https://developer.qcloudimg.com/http-save/yehe-8201782/3b500b8d419ccaadc4983262d8286a22.png) ## 3、控制器和传感器连线图 控制器和传感器连线图如下所示: ![图3](https://developer.qcloudimg.com/http-save/yehe-8201782/3c0376e68a2d4c0decb2aadd2bdf4a97.png) ## 4、驱动程序 烧录以下示例代码后,打开串口监视器即可看到空气流速: ```cpp /*! * @file PAV3000_1015.ino * @brief This is the example code for the PAV3000_1015 air velocity sensor. * @copyright Copyright (c) 2024 DFRobot Co.Ltd (http://www.dfrobot.com) * @license The MIT License (MIT) * @author [tangjie](jie.tang@dfrobot.com) * @version V1.0 * @date 2024-12-2 * @url https://github.com/DFRobot/DFRobot_PAV3000 */ #include "DFRobot_PAV3000.h" DFRobot_PAV3000 fs; void setup() { Serial.begin(115200); while(!fs.setRange(AIRFLOW_RANGE_15_MPS)){ Serial.println("Device init error"); delay(100); } Serial.println("Device init success"); } void loop() { Serial.print("PAV3000 Readings \tRaw: "); Serial.print(fs.readRaw()); Serial.print("\tm/s: "); Serial.print(fs.readMeterPerSec()); Serial.print("\tmph: "); Serial.println(fs.readMilePerHour()); delay(1000); } ``` 运行效果如下所示: ![图4](https://developer.qcloudimg.com/http-save/yehe-8201782/53a005f6dff5906468514d9f8d13fd4a.png)

优秀的个人博客,低调大师

Arduino、ESP32驱动STCC4二氧化碳传感器(气体传感器)

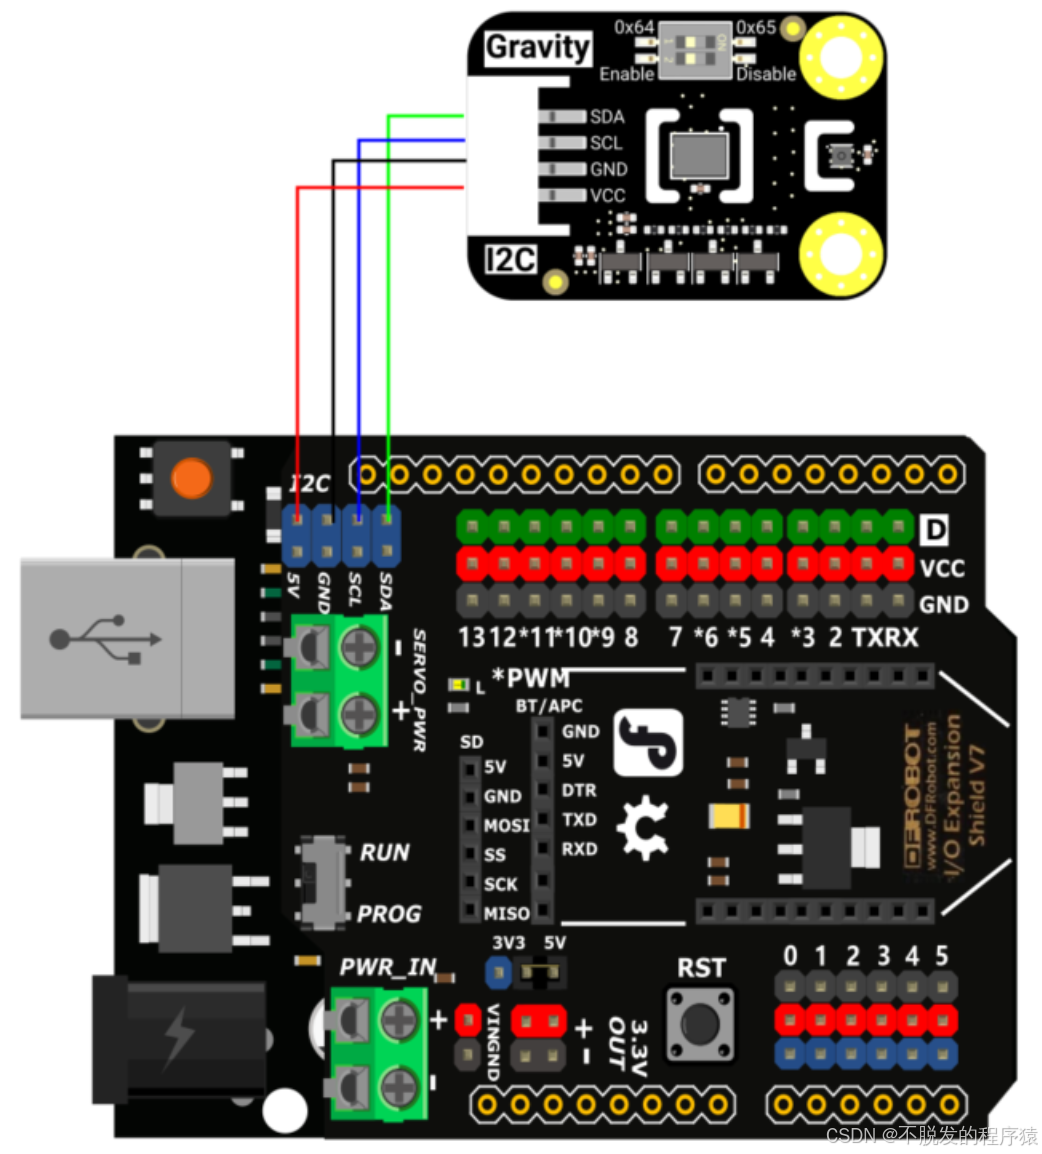
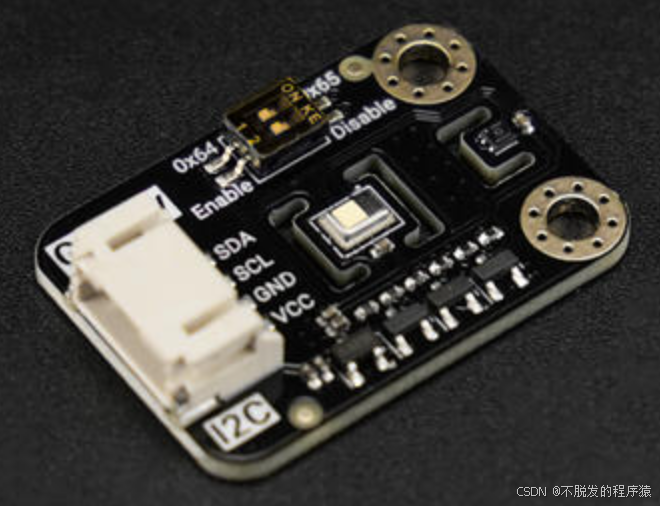
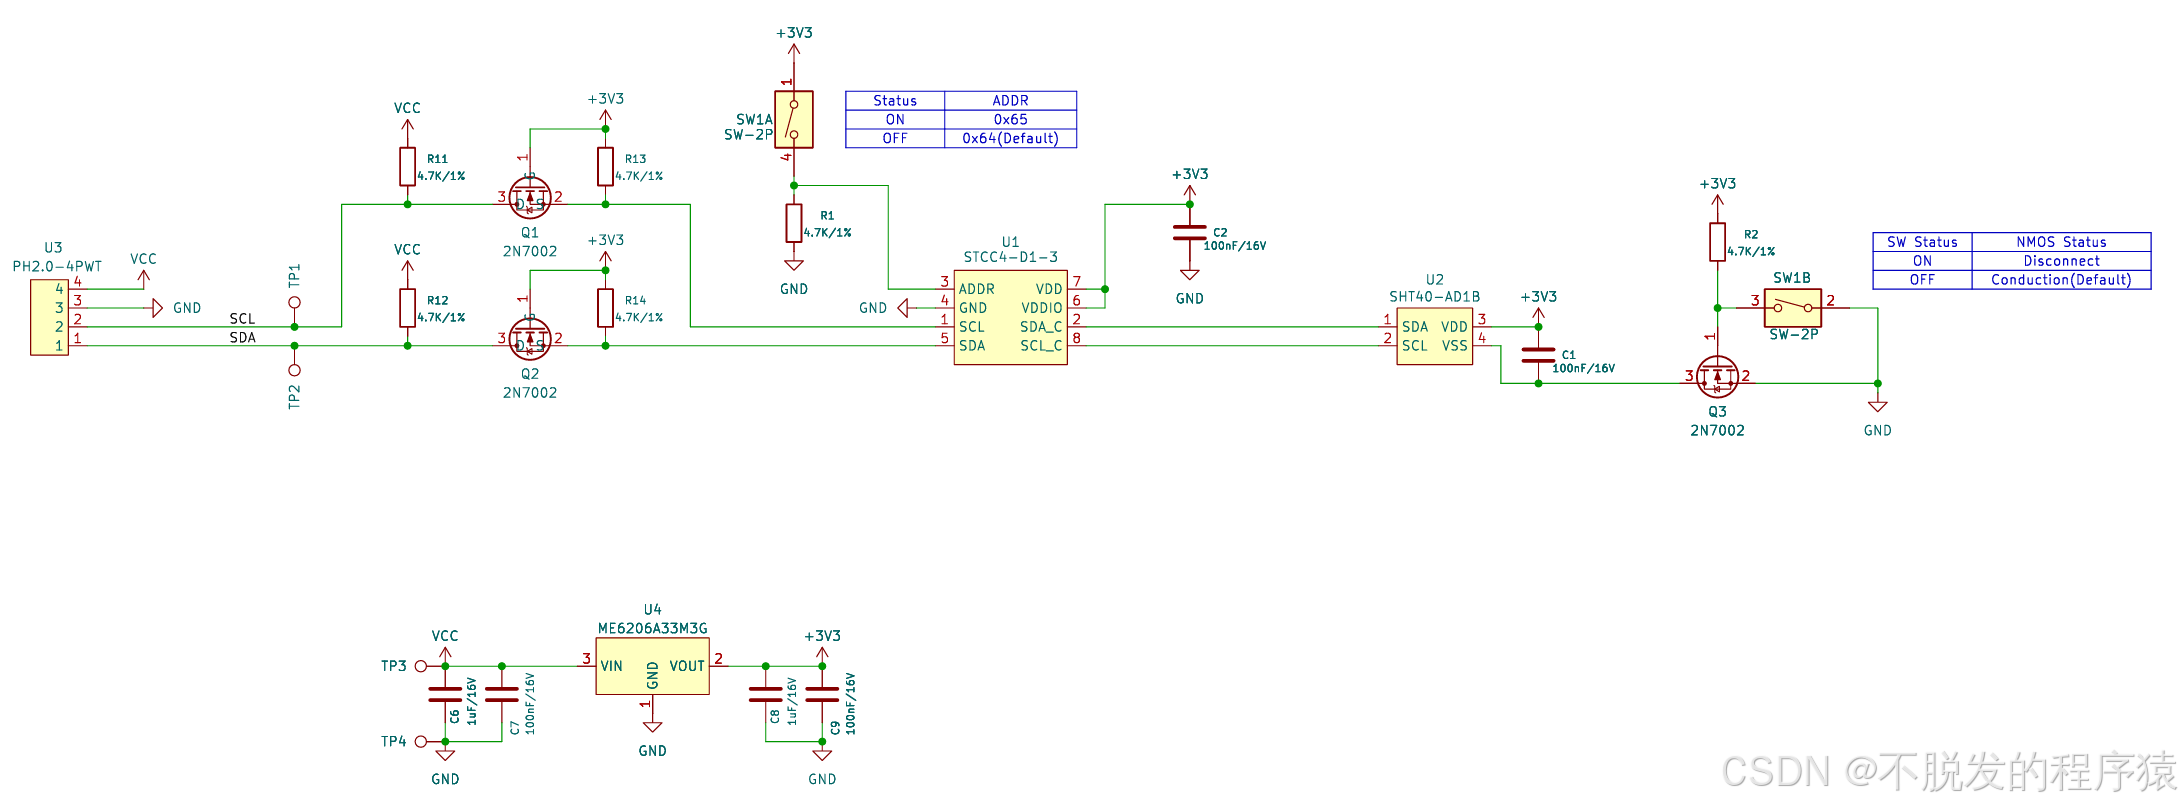
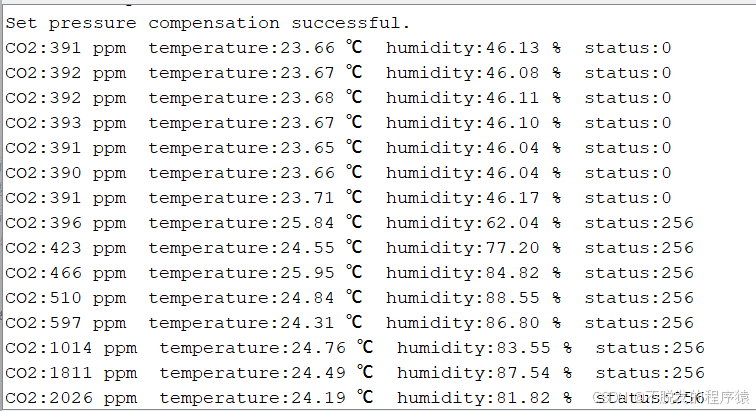
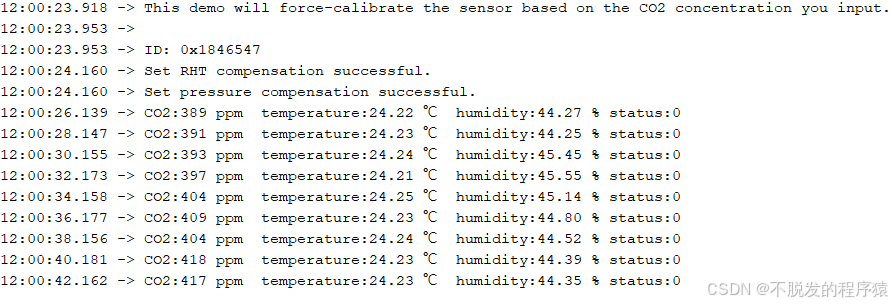
STCC4是一款颠覆传统的新一代CO₂传感器,采用Sensirion STCC4高性能气体传感芯片,基于热导(TC)测量原理,能够对空气中的二氧化碳(CO₂)浓度进行稳定、精准的测量。并直接输出ppm单位的二氧化碳浓度数据。该传感器具有出色的长期稳定性和抗干扰能力,适合在复杂环境下持续运行。 ![图1](https://developer.qcloudimg.com/http-save/yehe-8201782/900ee46d11837fa114d76c9735627b2c.png) ## 1、传感器特性 - 供电电压:3.3\~5V - 通信接口:I2C - 测量气体:二氧化碳(CO₂) - 测量范围:400\~5000ppm(理论测量范围可达380\~32000ppm) - 测量精度:±(100 ppm+10%读数) @400\~5000ppm, SHT4x温湿度补偿 - 响应时间:20s (Typ.) - 工作温度:10\~40 ℃ - 工作湿度:20\~80% R.H(无凝结) - 工作电流:4.2mA@Peak, 950μA@持续测量,100μA@单次测量,10秒采样,1μA@睡眠模式 ## 2、硬件原理图 传感器原理图如下所示: ![图2](https://developer.qcloudimg.com/http-save/yehe-8201782/35b76b0ddff57c58978b46d0277a3478.png) ## 3、控制器和传感器连线图 控制器和传感器连线图如下所示: ![图3](https://developer.qcloudimg.com/http-save/yehe-8201782/f9304199d63f67eb5c027e94b16c3939.png) ## 4、驱动程序 ### 4.1、连续测量 驱动程序如下所示: ```cpp /*! * * @copyright Copyright (c) 2025 DFRobot Co.Ltd (http://www.dfrobot.com) * @license The MIT License (MIT) * @author [lbx](liubx8023@gmail.com) * @version V1.0 * @date 2025-08-14 * @url https://github.com/DFRobot/DFRobot_STCC4 */ #include "DFRobot_STCC4.h" /** * 手动设置温度补偿 * 范围是 10 - 40℃. * 单位是摄氏度 * 当且仅当板载拨码被设置为Disable处会生效 */ const uint16_t tCompensation = 26; /** * 手动设置湿度补偿 * 范围是 20 - 80%RH. * 当且仅当板载拨码被设置为Disable处会生效 */ const uint16_t hCompensation = 55; /** * 手动设置气压补偿 * 范围是 400 - 1100 hPa. * 单位是 hPa. */ const uint16_t pCompensation = 950; /** * 从传感器处获取的环境温度 * 如果拨码设置为Disable,即未连接温湿度传感器,该数值将采用默认值或设定值。 */ float temperature; /** * 从传感器处获取的环境湿度 * 如果拨码设置为Disable,即未连接温湿度传感器,该数值将采用默认值或设定值。 */ float humidity; /* 从STCC4获得的二氧化碳浓度. */ uint16_t co2Concentration; /* 传感器的状态. */ uint16_t sensorStatus; /** * 该传感器可通过两个特定地址(0x64 和 0x65)进行通信。 * 拨码开关(适用于 Gravity 版本):电路板上一个可手动拨动的小开关。 */ const uint8_t ADDR = 0x64; DFRobot_STCC4_I2C sensor(&Wire, ADDR); // 使用 I2C 地址 ADDR 创建 DFRobot_STCC4_I2C 类的实例。 void setup() { Serial.begin(115200); while(!Serial) delay(100); // 请等待串口就绪。 Serial.println("This is a demo of continuous reading sensor data.\n"); /* 初始化传感器 */ while(!sensor.begin()){ Serial.println("Init error!"); delay(500); } /* 唤醒传感器 */ sensor.wakeup(); delay(10); /** * 获取传感器ID */ Serial.print("ID: 0x"); Serial.println(sensor.getID(), HEX); /** * @brief 设置温湿度补偿 * @param 温度 温度补偿值 * @param 湿度 湿度补偿值 * @return 成功则为 true,否则为 false */ if(sensor.setRHTcompensation(tCompensation, hCompensation)){ Serial.println("Set RHT compensation successful."); }else{ Serial.println("Set RHT compensation error!"); } /** * @brief 设置压力补偿 * @param 压力 压力补偿值 * @return 成功则为 true,否则为 false */ if(sensor.setPressureCompensation(pCompensation)){ Serial.println("Set pressure compensation successful."); }else{ Serial.println("Set pressure compensation error!"); } sensor.startMeasurement(); // 开始测量 } void loop() { delay(2000); /** * @brief 读取测量数据 * @param co2Concentration Pointer 用于存储二氧化碳浓度 * @param temperature Pointer 用于存放温度数据 * @param humidity Pointer 用于存放湿度数据 * @param sensorStatus Pointer 用于存储传感器状态,0 表示正常,否则表示错误。 * @return 成功则为 true,否则为 false */ if(sensor.measurement(&co2Concentration,&temperature,&humidity,&sensorStatus)){ Serial.print("CO2:"); Serial.print(co2Concentration); Serial.print(" ppm "); Serial.print(" temperature:"); Serial.print(temperature); Serial.print(" ℃ "); Serial.print(" humidity:"); Serial.print(humidity); Serial.print(" % "); Serial.print(" status:"); Serial.println(sensorStatus); } } ``` 串口监视器输出二氧化碳浓度,温湿度数据。 向传感器哈气后,二氧化碳浓度明显上升。 运行效果如下所示: ![图4](https://developer.qcloudimg.com/http-save/yehe-8201782/514d08212a9dda6066efab57a744b114.png) ### 4.2、校准 该程序首先进行30次连续采样,然后进行校准,随后继续进行连续采样。 如果连接温湿度传感器,则可以获取二氧化碳浓度和温湿度。 如果未连接温湿度传感器,获取的温湿度值为默认值。 驱动程序如下所示: ```cpp /*! * * @copyright Copyright (c) 2025 DFRobot Co.Ltd (http://www.dfrobot.com) * @license The MIT License (MIT) * @author [lbx](liubx8023@gmail.com) * @version V1.0 * @date 2025-08-14 * @url https://github.com/DFRobot/DFRobot_STCC4 */ #include "DFRobot_STCC4.h" #include /** * 用于校准的目标二氧化碳浓度。 * 允许二氧化碳浓度的输入范围为 0 至 32000 ppm。 */ const uint16_t target = 600; /* 传感器返回的 frc 校正值,通常不被使用。 */ uint16_t frcCorrection; /** * 从传感器处获取的环境温度 * 如果拨码设置为Disable,即未连接温湿度传感器,该数值将采用默认值或设定值。 */ float temperature; /** * 从传感器处获取的环境湿度 * 如果拨码设置为Disable,即未连接温湿度传感器,该数值将采用默认值或设定值。 */ float humidity; /* 从STCC4获得的二氧化碳浓度。 */ uint16_t co2Concentration; /* 传感器的状态。 */ uint16_t sensorStatus; /** * 手动设置温度补偿 * 范围是 10 - 40℃. * 单位是摄氏度 * 当且仅当板载拨码被设置为Disable处会生效 */ const uint16_t tCompensation = 26; /** * 手动设置湿度补偿 * 范围是 20 - 80%RH. * 当且仅当板载拨码被设置为Disable处会生效 */ const uint16_t hCompensation = 55; /** * 手动设置压力补偿 * 范围是 400 - 1100 hPa. * 单位是 hPa. */ const uint16_t pCompensation = 950; /** * 该传感器可通过两个特定地址(0x64 和 0x65)进行通信。 * 拨码开关(适用于 Gravity 版本):电路板上一个可手动拨动的小开关。 */ const uint8_t ADDR = 0x64; DFRobot_STCC4_I2C sensor(&Wire, ADDR); // 使用 I2C 地址 ADDR 创建 DFRobot_STCC4_I2C 类的实例。 void setup() { Serial.begin(115200); while(!Serial) delay(100); // 请等待串口就绪。 Serial.println("This demo will force-calibrate the sensor based on the CO2 concentration you input.\n"); /* 初始化传感器 */ while(!sensor.begin()){ Serial.println("Init error!"); delay(500); } /* 唤醒传感器 */ sensor.wakeup(); delay(10); /** * 获取传感器的ID。 */ Serial.print("ID: 0x"); Serial.println(sensor.getID(), HEX); /** * @brief 设置温湿度补偿 * @param 温度 温度补偿值 * @param 湿度 湿度补偿值 * @return 成功则为 true,否则为 false */ if(sensor.setRHTcompensation(tCompensation, hCompensation)){ Serial.println("Set RHT compensation successful."); }else{ Serial.println("Set RHT compensation error!"); } /** * @brief 设置压力补偿 * @param 压力 压力补偿值 * @return 成功则为 true,否则为 false */ if(sensor.setPressureCompensation(pCompensation)){ Serial.println("Set pressure compensation successful."); }else{ Serial.println("Set pressure compensation error!"); } /* 开始连续采样30次 */ sensor.startMeasurement(); for(uint8_t i = 0; i < 30; i++){ delay(2000); /** * @brief 读取测量数据 * @param co2Concentration Pointer 用于存储二氧化碳浓度 * @param temperature Pointer 用于存储温度 * @param humidity Pointer 用于储存湿度 * @param sensorStatus Pointer 用于储存传感器状态 * @return 成功则为 true,否则为 false */ if(sensor.measurement(&co2Concentration,&temperature,&humidity,&sensorStatus)){ Serial.print("CO2:"); Serial.print(co2Concentration); Serial.print(" ppm "); Serial.print(" temperature:"); Serial.print(temperature); Serial.print(" ℃ "); Serial.print(" humidity:"); Serial.print(humidity); Serial.print(" % "); Serial.print("status:"); Serial.println(sensorStatus); } } /* 停止采样 */ sensor.stopMeasurement(); delay(1000); /* 开始校准 */ /** * @brief 执行强制重新校准 * @param targetPpm 重新校准的目标PPM值 * @param frcCorrection Pointer to 用于存储修正值 * @return 成功则为 true,否则为 false */ sensor.forcedRecalibration(target, &frcCorrection); /**通过检查 frc 的值来判断校准是否有效。 *如果 frc 等于 0xffff 或 0,则校准无效;否则,校准有效。 */ while(frcCorrection == 0xffff || frcCorrection == 0){ Serial.println("Calibration failed!\n"); delay(1000); sensor.forcedRecalibration(target, &frcCorrection); } Serial.print("CO2 concentration correction:"); Serial.println(frcCorrection); /* 开始采样 */ sensor.startMeasurement(); } void loop() { delay(2000); if(sensor.measurement(&co2Concentration,&temperature,&humidity,&sensorStatus)){ Serial.print("After correction, CO2:"); Serial.print(co2Concentration); Serial.print(" ppm "); Serial.print(" temperature:"); Serial.print(temperature); Serial.print(" ℃ "); Serial.print(" humidity:"); Serial.print(humidity); Serial.print(" % "); Serial.print(" status:"); Serial.println(sensorStatus); } } ``` 运行效果如下所示: ![图5](https://developer.qcloudimg.com/http-save/yehe-8201782/d560e940d182b985f35f63ee5f1ff0d4.png)
优秀的个人博客,低调大师

Arduino、ESP32驱动BMV080 PM2.5空气质量传感器(气体传感器篇)

BMV080 PM2.5空气质量传感器基于博世(Bosch)研发的全球最小颗粒物传感器BMV080打造一款集成了无风扇静音设计、±10μg/m³专业级精度、2420mm超微型体积、6μA超低功耗以及长达10年使用寿命的革命性产品。采用激光散射原理,直接测量自由扩散的颗粒物,彻底解决了传统带风扇传感器存在的体积庞大、运行噪音显著、易积灰堵塞及寿命短暂(约1-2年)等核心痛点。其宽广的量程(0-1000μg/m³)可覆盖从日常环境到重度污染的各种场景,并同步输出PM1.0、PM2.5及PM10质量浓度数据,为桌面空气伴侣、高端静音空气净化器、智能新风系统、便携式检测设备等对空间与可靠性要求严苛的应用提供了理想的一体化解决方案。 ![图1](https://developer.qcloudimg.com/http-save/yehe-8201782/6b4036480bb591ecb107deba8ec6c85e.png) ## 1、传感器特性 BMV080 PM2.5空气质量传感器与依赖风扇强制通风的传统传感器不同,BMV080传感器通过创新的光学计数原理进行测量,空气通过自由扩散的方式进入传感区域。这种根本性的设计变革,完全消除了运动部件,从而实现了运行期间的绝对静音,并从根本上避免了因风扇积灰导致的性能衰减或故障,使得产品故障率极低,使用寿命显著延长至10年。 ![图2](https://developer.qcloudimg.com/http-save/yehe-8201782/f3c84b5a383ef73a31a6da72ad00ad5c.png) 得益于内置的博世BMV080传感器芯片,该产品具备卓越的测量性能。在0-100μg/m³浓度范围内,精度高达±10μg/m³;在101-1000μg/m³的高浓度范围内,精度也能保持在±10%。其激光散射技术稳定可靠,最小可检测0.5μm的颗粒物,启动时间仅需1.2秒,能在10秒内输出稳定数据,确保监测数据的准确性和响应及时性。 传感器技术指标如下: - 专业级精度:±10μg/m³高精度,数据准确可靠 - 宽广量程:0-1000μg/m³,覆盖日常至重度污染 - 激光原理:基于激光散射技术,测量稳定可靠 - 多参数测量:同步测量PM1/PM2.5/PM10质量浓度 - 超低功耗:工作电流低至6μA,极省电 - 静音免维护:无风扇设计,终身静音,故障率低 ## 2、硬件原理图 传感器原理图如下所示: ![图3](https://developer.qcloudimg.com/http-save/yehe-8201782/46594eddb54d43994822c666ee7994aa.png) ## 3、控制器和传感器连线图 I2C模式下控制器和传感器连线图如下所示: ![图4](https://developer.qcloudimg.com/http-save/yehe-8201782/706569917dc0db06439bac0950ded7cc.png) 按图示连接 BMV080 传感器与 ESP32-E,核心对应关系: - 传感器引脚 “3V3” → ESP32-E 3.3V - 传感器引脚 “GND” → ESP32-E GND - 传感器 I2C 引脚 “SCL” → ESP32-E SCL(默认 GPIO22) - 传感器 I2C 引脚 “SDA” → ESP32-E SDA(默认 GPIO21) SPI模式下控制器和传感器连线图如下所示: ![图5](https://developer.qcloudimg.com/http-save/yehe-8201782/6dc8e609e2f4456604bf48c13f0565c4.png) 按图示连接 BMV080 传感器与 ESP32-E,核心对应关系: - 传感器引脚 “3V3” → ESP32-E 3.3V - 传感器引脚 “GND” → ESP32-E GND - 传感器 SPI 引脚 “SCK” → ESP32-E SCK(默认 GPIO18) - 传感器 SPI 引脚 “MOSI” → ESP32-E MOSI(默认 GPIO23) - 传感器 SPI 引脚 “MISO” → ESP32-E MISO(默认 GPIO19) - 传感器 SPI 引脚 “CSB” → ESP32-E GPIO13 ## 4、驱动程序 ### 4.1、I2C模式下连续读取传感器数值 通过 ESP32-E 的 I2C 接口与 BMV080 通信,连续读取 PM2.5 测量数值。 ```cpp #include "DFRobot_BMV080.h" // 设置循环任务的栈大小为60KB SET_LOOP_TASK_STACK_SIZE(60 * 1024); // I2C地址选择表: /* * -------------------------------------- * | CSB引脚 | MISO引脚 | 地址 | * -------------------------------------- * | 0 | 0 | 0x54 | * -------------------------------------- * | 0 | 1 | 0x55 | * -------------------------------------- * | 1 | 0 | 0x56 | * -------------------------------------- * | 1 | 1 | 0x57 | * -------------------------------------- */ // 创建I2C传感器实例,地址为0x57(可根据实际接线修改) DFRobot_BMV080_I2C sensor(&Wire, 0x57); float pm1, pm2_5, pm10; void setup() { char id[13]; // 用于存储BMV080传感器的芯片ID Serial.begin(115200); while (!Serial) delay(100); Serial.println("连续读取模式启动"); while (sensor.begin() != 0) { Serial.println("传感器初始化失败!请检查传感器连接是否正确"); delay(1000); } Serial.println("传感器初始化成功"); while (sensor.openBmv080()) { Serial.println("传感器打开失败"); delay(1000); } Serial.println("传感器打开成功"); // 获取并打印芯片ID sensor.getBmv080ID(id); Serial.println("芯片ID:" + String(id)); // 启用遮挡检测(有遮挡时会提示数据可能无效) sensor.setObstructionDetection(true); // 设置测量模式为连续模式 if (0 == sensor.setBmv080Mode(CONTINUOUS_MODE)) { Serial.println("测量模式设置成功(连续模式)"); } else { Serial.println("测量模式设置失败"); } } void loop() { if (sensor.getBmv080Data(&pm1, &pm2_5, &pm10)) { // 打印PM1、PM2.5、PM10数值 Serial.print("PM1:" + String(pm1) + " ug/m³ "); Serial.print("PM2.5:" + String(pm2_5) + " ug/m³ "); Serial.print("PM10:" + String(pm10) + " ug/m³"); // 检测是否有遮挡 if (sensor.ifObstructed()) { Serial.print(" 注意:传感器被遮挡,数据可能无效"); } Serial.println(); } delay(100); } ``` 运行效果如下所示: ![图6](https://developer.qcloudimg.com/http-save/yehe-8201782/8c6f63c81d8819526ed20cd991e65fac.png) ### 4.2、SPI模式下连续读取传感器数值 通过 ESP32-E 的 SPI 接口与 BMV080 通信,连续读取 PM2.5 测量数值。 ```cpp #include "DFRobot_BMV080.h" // 设置循环任务栈大小(ESP32运行传感器需足够内存,避免崩溃) SET_LOOP_TASK_STACK_SIZE(60 * 1024); // SPI关键配置:定义片选(CS)引脚,需根据ESP32-E实际接线修改(示例为13引脚) #define SPI_CS_PIN 13 DFRobot_BMV080_SPI sensor(&SPI, SPI_CS_PIN); float pm1, pm2_5, pm10; void setup() { char id[13]; Serial.begin(115200); while (!Serial) delay(100); Serial.println("启动SPI模式读取PM值"); while (sensor.begin() != 0) { Serial.println("传感器初始化失败,请检查接线!"); delay(1000); } Serial.println("传感器初始化成功"); while (sensor.openBmv080()) { Serial.println("传感器打开失败"); delay(1000); } Serial.println("传感器打开成功"); // 读取并打印芯片ID(用于确认硬件识别正常) sensor.getBmv080ID(id); Serial.print("芯片ID:"); Serial.println(id); // 设为连续测量模式(读取PM值的基础模式) if (0 == sensor.setBmv080Mode(CONTINUOUS_MODE)) { Serial.println("已开启连续测量模式"); } else { Serial.println("模式设置失败"); } } void loop() { if (sensor.getBmv080Data(&pm1, &pm2_5, &pm10)) { Serial.print("PM1:" + String(pm1) + " ug/m³ "); Serial.print("PM2.5:" + String(pm2_5) + " ug/m³ "); Serial.print("PM10:" + String(pm10) + " ug/m³"); // 检测是否有遮挡 if (sensor.ifObstructed()) { Serial.print(" 注意:传感器被遮挡,数据可能无效"); } Serial.println(); } delay(100); } ``` 运行效果如下所示: ![图7](https://developer.qcloudimg.com/http-save/yehe-8201782/7aa7f8f2c90e2920a3c1effd6d68b2b4.png)

资源下载

更多资源
优质分享App

优质分享App

近一个月的开发和优化,本站点的第一个app全新上线。该app采用极致压缩,本体才4.36MB。系统里面做了大量数据访问、缓存优化。方便用户在手机上查看文章。后续会推出HarmonyOS的适配版本。

Nacos

Nacos

Nacos /nɑ:kəʊs/ 是 Dynamic Naming and Configuration Service 的首字母简称,一个易于构建 AI Agent 应用的动态服务发现、配置管理和AI智能体管理平台。Nacos 致力于帮助您发现、配置和管理微服务及AI智能体应用。Nacos 提供了一组简单易用的特性集,帮助您快速实现动态服务发现、服务配置、服务元数据、流量管理。Nacos 帮助您更敏捷和容易地构建、交付和管理微服务平台。

Spring

Spring

Spring框架(Spring Framework)是由Rod Johnson于2002年提出的开源Java企业级应用框架,旨在通过使用JavaBean替代传统EJB实现方式降低企业级编程开发的复杂性。该框架基于简单性、可测试性和松耦合性设计理念,提供核心容器、应用上下文、数据访问集成等模块,支持整合Hibernate、Struts等第三方框架,其适用范围不仅限于服务器端开发,绝大多数Java应用均可从中受益。

Sublime Text

Sublime Text

Sublime Text具有漂亮的用户界面和强大的功能,例如代码缩略图,Python的插件,代码段等。还可自定义键绑定,菜单和工具栏。Sublime Text 的主要功能包括:拼写检查,书签,完整的 Python API , Goto 功能,即时项目切换,多选择,多窗口等等。Sublime Text 是一个跨平台的编辑器,同时支持Windows、Linux、Mac OS X等操作系统。

用户登录
用户注册
修改密码
忘记密码