机械臂绘画的技术落地方案
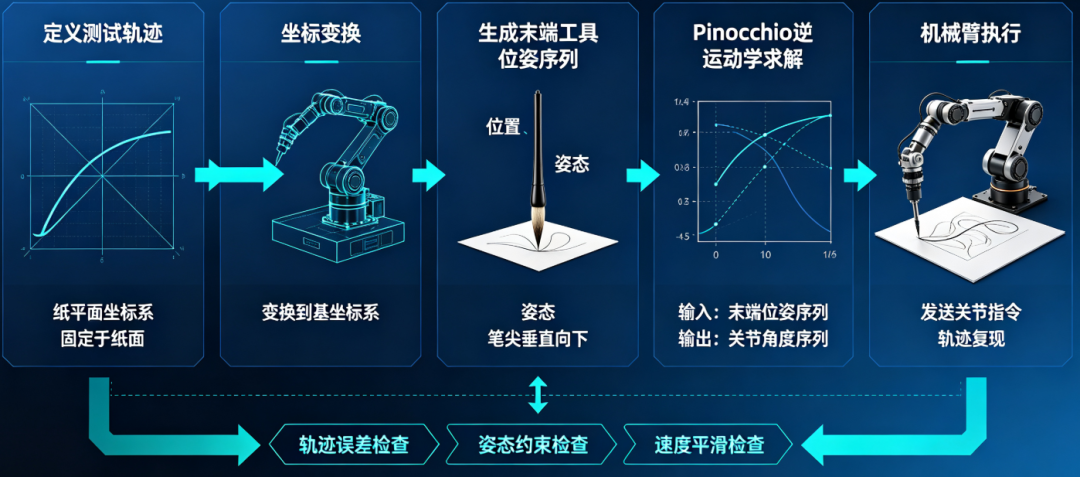
### 一、整体逻辑流 1. **定义测试轨迹**(在**纸平面坐标系**内,即一个固定于纸面的坐标系)。 1. **变换到机械臂基坐标系**(Pinocchio 的运动学解算基于基坐标系)。 1. **生成末端工具位姿序列**(不仅要有位置,还要有笔的姿态,通常是笔尖垂直纸面向下)。 1. **交给 Pinocchio 逆运动学求解**,得到关节角度序列。 1. 发送关节指令给机械臂执行。 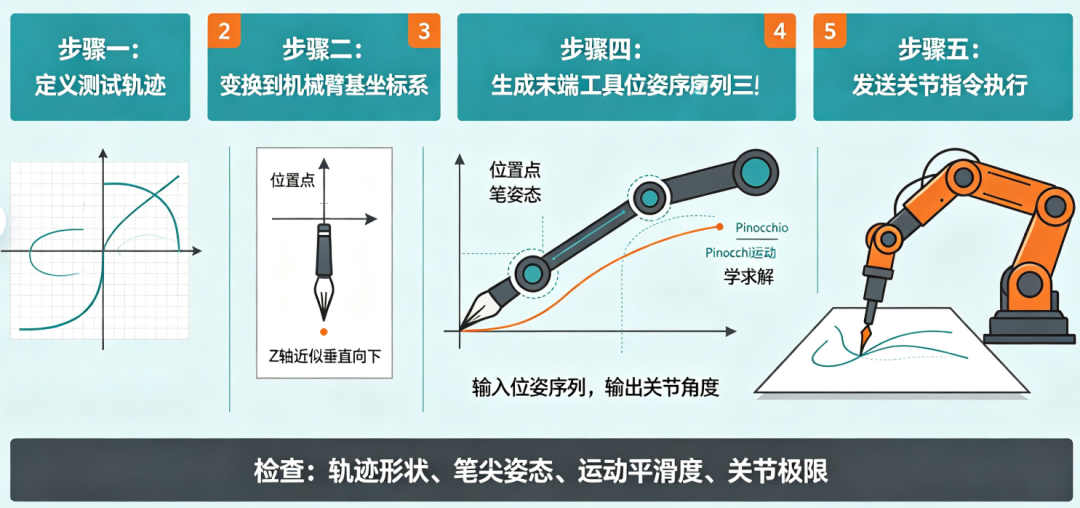 ### 二、标定(纸面坐标系与机械臂基坐标系) 纸必须相对于机器人基座固定,并且要知道它在哪。 - 将一张白纸平放在一个刚性平板上,平板放置在机械臂前方、工作空间内。 - 利用**末端探针/笔尖**和机器人已有的运动学,手动操作或编写一段简单的定位程序,让笔尖触碰纸面上标记好的**三个不共线的点**(例如纸面左上角、左下角、右下角)。 - 记录这三点在机械臂**基坐标系**下的坐标 P1,P2,P3。 - 利用这三个点建立**纸面坐标系** {Paper}: 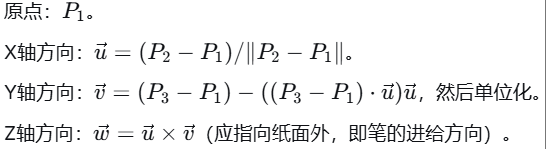 - 这样就得到了一个变换矩阵 T_paperbase,它把纸面上的二维点 (x, y, 0) 变换到基坐标系下。 --- ### 三、轨迹规划:定义要绘制的形状 在纸面坐标系里定义轨迹,轨迹最终需要转成一系列**离散的末端位姿点**,每个点间隔约 1~2mm,点数根据需要的平滑度确定。 #### 1. 正方形(边长 L = 100mm) 在纸面坐标系中,四个角点(按顺序): - A=(0,0) - B=(L,0) - C=(L,L) - D=(0,L) 需要**离散化**每条边,在每条边上均匀采样 N 个点(含端点),或者用插值函数,最终的离散路径点列表就是: ``` [(0,0), (Δx,0), (2Δx,0), ..., (L,0), (L,Δx), ..., (L,L), (L,L-Δx), ..., (0,L), (0,L-Δx), ..., (0,0)] ``` #### 2. 圆形(半径 R = 50mm) 圆心在纸面坐标系的 `(cx, cy)` 处,比如 `(50, 50),`圆的参数方程: - x(t)=cx+R⋅cos(θ) - y(t)=cy+R⋅sin(θ) 让 θ 从 0 到 2π 均匀步进(例如 360 个点),得到一系列点。 #### 3. 直线(用于测试重复定位或回差) 在纸面上从 `(x1, y1)` 到 `(x2, y2)` 的线段,等距采样。 **对于每个二维路径点 (x_paper, y_paper),要赋予完整的 6D 位姿**,才能调用逆运动学。 --- ### 四、为每个路径点生成末端工具位姿(Pinocchio 需要的格式) Pinocchio 的逆运动学通常需要一个**目标位姿**,表达为 4×4 齐次变换矩阵,或者位置+四元数。 对于一个路径点,其末端工具的位姿构建如下: 1. **位置**: 将纸面点 `(x_paper, y_paper, 0)` 通过变换矩阵映射到基坐标系: 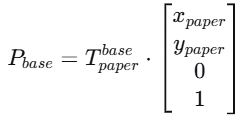 取的 `(P_x, P_y, P_z)` 是末端工具坐标系原点的位置,因为笔尖是工具末端,所以这实际是笔尖的位置。 1. **姿态**: 笔要垂直于纸面,即工具坐标系的 Z 轴应指向纸内,纸面法向量 w 就是笔应该对齐的方向。 - 设工具坐标系 Z 轴指向纸内,则 Z 方向 = −w。 - 工具坐标系 X 轴可以选择为纸面坐标系的 X 轴方向u(即纸的水平方向)。 - Y 轴由右手法则确定,可构造一个旋转矩阵 R_basetool(需保证是正交归一矩阵): 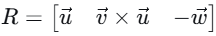 或者直接用纸面坐标系的 X, Y 轴作为工具 X, Y,Z 为纸面法向向内。 1. **组装变换矩阵**: 把 R 和 P_base 装成 4×4 矩阵 T: 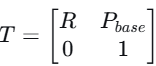 这就是 Pinocchio 逆运动学所需的**末端工具目标位姿**。 **注意**:笔是安装在末端模组上的,笔尖到末端法兰有一个固定的偏移变换 Ttoolflange,应当先用笔尖标定出这个工具偏置,然后在轨迹规划时,把笔尖位姿 T 转换为法兰位姿送给 IK。或者,更简单地,在 Pinocchio 的 URDF 中,把笔作为一个附加的虚拟连杆,其末端就是笔尖,IK 解算时直接给笔尖坐标系的目标位姿即可。 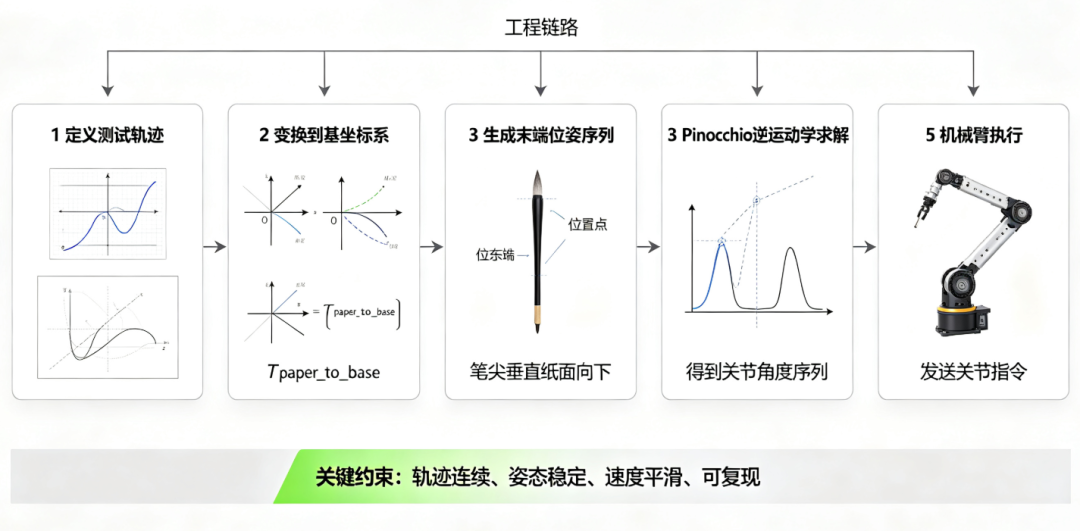 ### 五、具体实施步骤 **阶段1:准备** 1. 在 URDF 中添加一个笔工具连杆,固连在 J6 之后,其原点在笔尖,Z 轴指向纸面。 1. 固定好纸板,手动操作机械臂,用笔尖轻触纸面上预先画好的三个标记点,记录下这三个点在基坐标系下的坐标(通过正运动学读笔尖位置)。 1. 根据三点计算 `T_paper_base`。 **阶段2:轨迹生成脚本(Python 伪代码逻辑)** ``` # 定义纸面轨迹 (正方形) L = 0.1 # 100mm paper_points = [] # 离散化四条边,step 为步长 (如 0.002m) for p in 离散正方形点(L, step=0.002): # p 是 [x_paper, y_paper] # 构造纸面坐标系下的齐次位姿 (笔尖) T_paper_tip = np.eye(4) T_paper_tip[:3, 3] = [p[0], p[1], 0.0] # 位置 # 姿态:笔尖Z轴指向纸面法向的反方向 (即向下压),X轴沿纸面X R_paper_tip = 由纸面X轴、Y轴和-Z方向构成的矩阵 T_paper_tip[:3, :3] = R_paper_tip # 变换到基座标系 T_base_tip = T_paper_base @ T_paper_tip # 调用 Pinocchio IK,传入 T_base_tip q_sol = pinocchio.inverse_kinematics(model, data, T_base_tip, q_init) joint_trajectory.append(q_sol) q_init = q_sol # 用上一解作为初值,保证连续性 ``` **阶段3:执行** - 将 `joint_trajectory` 按时间戳通过位置接口发送给机械臂,移动速度要慢且均匀(比如 20mm/s),避免笔被拖动跳跃。 - 可让笔尖在纸上轻轻接触,无需用力,只需画出线。 --- ### 六、误差分析 - **正方形边长** vs 100mm:若偏小,可能是基座标系的尺度不准(连杆长度参数偏小或关节减速比有误),调整 URDF 中的连杆长度 `a` 或考虑关节传动比。 - **正方形的直角不直**:说明关节轴不垂直,可能存在轴线偏斜(需修正 DH 参数中的 `alpha`)。 - **圆不圆,呈椭圆**:通常因 X、Y 轴灵敏度不一致,或某关节存在反向间隙。可检查关节回差。 - **起点和终点不闭合**:重复定位误差大,传动存在间隙或零位漂移。 这些观察可以明确调整 DH 参数表的哪一项,例如,若 100mm 边长变成了 99mm,且误差是线性的,可以在 Pinocchio 中按比例修正连杆长度,再重新测试。