首页 文章 精选 留言 我的

精选列表

搜索[分区技术],共10000篇文章
优秀的个人博客,低调大师

【技术原理】网络IO模型分析介绍(下)

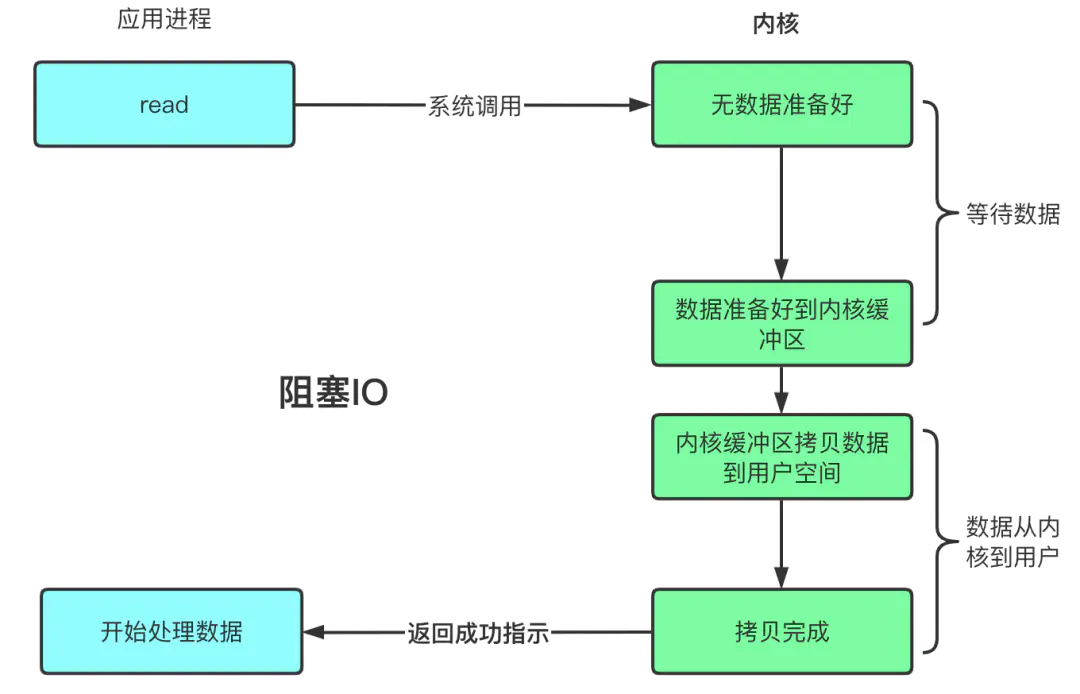
每日努力 请一定要有自信。你就是一道风景,没必要在别人风景里面仰视。 网络IO模型的分类 BIO 伪异步 NIO AIO BIO BIO是一个典型的网络编程模型,是通常我们实现一个服务端程序的过程。 步骤如下 主线程accept请求阻塞 请求到达,创建新的线程来处理这个套接字,完成对客户端的响应。 主线程继续accept下一个请求 这种模型有一个很大的问题是:当客户端连接增多时,服务端创建的线程也会暴涨,系统性能会急剧下降。 伪异步(线程池模式的BIO) 在BIO模型的基础上,类似于tomcat的bio connector,采用的是线程池来避免对于每一个客户端都创建一个线程:把请求抛到线程池中异步等待处理。 NIO(非阻塞机制) NIO API主要是三个部分:缓冲区(Buffers)、通道(Channels)和 Selector。 NIO基于事件驱动思想来实现的,它采用Reactor模式实现,主要用来解决BIO模型中一个服务端无法同时并发处理大量客户端连接的问题。 NIO基于Selector(事件循环器)进行轮训,当socket有数据可读、可写、连接完成、新的TCP请求接入事件时,操作系统内核会触发(通过JNI回调给Java线程栈中的方法栈帧),Selector返回准备就绪的SelectionKey集合,通过SelectableChannel进行读写操作。(通过SelectionKey作为事件的标志字段) 由于JDK的Selector底层基于epoll实现,理论可以同时处理操作系统最大文件句柄个数的连接。 SelectableChannel 的读写操作都是=非阻塞的,当由于数据没有就绪导致读半包时(数据准备阶段),立即返回,不会同步阻塞等待数据就绪,当TCP缓冲区数据就绪之后,会触发Selector的读事件,驱动下一次读操作。 因此,一个Reactor线程就可以同时处理N个客户端的连接,使得Java服务器的并发读写能力得到极大的提升。 JDK1.4开始引入了NIO类库,这里的NIO指的是Non-block IO,主要是使用Selector多路复用器来实现。Selector在Linux等主流操作系统上是通过epoll实现的。 NIO的实现流程,类似于select: 创建ServerSocketChannel监听客户端连接并绑定监听端口,设置为非阻塞模式。 创建Reactor线程,创建多路复用器(Selector)并启动线程。 将ServerSocketChannel注册到Reactor线程的Selector上。监听accept事件。 Selector在线程run方法中无线循环轮询准备就绪的Key。 Selector监听到新的客户端接入,处理新的请求,完成tcp三次握手,建立物理连接。 将新的客户端连接注册到Selector上,监听读操作。读取客户端发送的网络消息。 客户端发送的数据就绪则读取客户端请求,进行处理。 AIO JDK1.7引入NIO2.0,提供了异步文件通道和异步套接字通道的实现。其底层在windows上是通过IOCP,在Linux上是通过epoll来实现的 LinuxAsynchronousChannelProvider.java, UnixAsynchronousServerSocketChannelImpl.java 创建AsynchronousServerSocketChannel,绑定监听端口 调用AsynchronousServerSocketChannel的accept方法,传入自己实现的CompletionHandler。包括上一步,都是非阻塞的 连接传入,回调CompletionHandler的completed方法,在里面,调用AsynchronousSocketChannel的read方法,传入负责处理数据的CompletionHandler。 数据就绪,触发负责处理数据的CompletionHandler的completed方法。继续做下一步处理即可。写入操作类似,也需要传入CompletionHandler。 同步和异步 这两个概念与消息的通知机制 (synchronous communication/ asynchronous communication)有关。 同步 一个任务的完成需要依赖另外一个任务时,只有等待被依赖的任务完成后,依赖的任务才能算完成,这是一种可靠的任务序列。要么都成功,要么都失败,两个任务的状态可以保持一致。 在发出一个调用时,在没有得到结果之前,该调用就不返回。但是一旦调用返回,就得到返回值了。换句话说,就是由调用者主动等待这个调用的结果。 对于同步型的调用,应用层需要自己去向系统内核问询,如果数据还未读取完毕,那此时读取文件的任务还未完成。 应用层根据其阻塞和非阻塞的划分,或挂起或去做其他事情(所以同步和异步并不决定其等待数据返回时的状态); 如果数据已经读取完毕,那此时系统内核将数据返回给应用层,应用层即可以用取得的数据做其他相关的事情。 异步 不需要等到被依赖的任务完成,只是通知被依赖的任务要完成什么工作,依赖的任务也立即执行,只要自己完成了整个任务就算完成了。至于被依赖的任务最终是否真正完成,依赖它的任务无法确定,所以它是不可靠的任务序列。 调用在发出之后,这个调用就直接返回了,所以没有返回结果。 换句话说,当一个异步过程调用发出后,调用者不会立刻得到结果。 而是在调用发出后,被调用者通过状态、通知来通知调用者,或通过回调函数处理这个调用。 而对于异步型的调用,应用层无需主动向系统内核问询,在系统内核读取完文件数据之后,会主动通知应用层数据已经读取完毕,此时应用层即可以接收系统内核返回过来的数据,再做其他事情。也就是说,是否是同步还是异步,关注的是任务完成时消息通知的方式。由调用方盲目主动问询的方式是同步调用,由被调用方主动通知调用方任务已完成的方式是异步调用。 消息的三种通知机制:状态、通知和回调。 前者低效,后两者高效、类似。 阻塞与非阻塞 这两个概念与程序(线程)等待消息通知(无所谓同步或者异步)时的状态有关。 阻塞调用 调用结果返回之前,当前线程会被挂起,一直处于等待消息通知,不能够执行其他业务。函数只有在得到结果之后才会返回。 非阻塞调用 指在不能立刻得到结果之前,该函数不会阻塞当前线程,而会立刻返回去完成其他任务。 总结来说,是否是阻塞还是非阻塞,关注的是接口调用(发出请求)后等待数据返回时的状态。被挂起无法执行其他操作的则是阻塞型的,可以被立即「抽离」去完成其他「任务」的则是非阻塞型的。 阻塞和同步的讨论 有人也许会把阻塞调用和同步调用等同起来,实际上它们是不同的。 对于同步调用来说,很多时候当前线程可能还是激活的,只是从逻辑上当前函数没有返回而已,此时,这个线程可能也会处理其他的消息。还有一点,在这里先扩展下: 如果这个线程在等待当前函数返回时,仍在执行其他消息处理,那这种情况就叫做同步非阻塞; 如果这个线程在等待当前函数返回时,没有执行其他消息处理,而是处于挂起等待状态,那这种情况就叫做同步阻塞; 所以同步的实现方式会有两种:同步阻塞、同步非阻塞;同理,异步也会有两种实现:异步阻塞、异步非阻塞; 对于阻塞调用来说,则当前线程就会被挂起等待当前函数返回; 虽然表面上看非阻塞的方式可以明显的提高CPU的利用率,但是也带了另外一种后果就是系统的线程切换增加。增加的CPU执行时间能不能补偿系统的切换成本需要好好评估。 同步异步/阻塞非阻塞 在说明synchronous IO和asynchronous IO的区别之前,需要先给出两者的定义。Stevens给出的定义(其实是POSIX的定义)是这样子的: A synchronous I/O operation causes the requesting process to be blocked until that I/O operation completes; An asynchronous I/O operation does not cause the requesting process to be blocked; 两者的区别就在于synchronous IO做”IO operation”的时候会将process阻塞。按照这个定义,之前所述的blocking IO,non-blocking IO,IO multiplexing都属于synchronous IO。 有人可能会说,non-blocking IO并没有被block啊。这里有个非常“狡猾”的地方,定义中所指的”IO operation”是指真实的IO操作,就是例子中的recvfrom这个system call。 non-blocking IO在执行recvfrom这个system call的时候,如果kernel的数据没有准备好,这时候不会block进程。 但是,当kernel中数据准备好的时候,recvfrom会将数据从kernel拷贝到用户内存中,这个时候进程是被block了,在这段时间内,进程是被block的。 而asynchronous IO则不一样,当进程发起IO 操作之后,就直接返回再也不理睬了,直到kernel发送一个信号,告诉进程说IO完成。在这整个过程中,进程完全没有被block。 同步异步/阻塞非阻塞 "同步异步"和"阻塞非阻塞"是两个不同范围的概念。 synchronous / asynchronous is to describe the relation between two modules. blocking / non-blocking is to describe the situation of one module. An example: "I": a "bookstore" : b a asks b: do you have a book named "c++ primer"? blocking: before b answers a, a keeps waiting there for the answer. Now a (one module) is blocking. a and b are two threads or two processes or one thread or one process? we DON'T know. non-blocking: before b answers a, a just leaves there and every two minutes, a comes here for looking for the answer. Here a (one module) is non-blocking. a and b are two threads or two processes or one process? we DON'T know. BUT we are sure that a and b couldn't be one thread. synchronous: before b answers a, a keeps waiting there for the answer. It means that a can't continue until b finishes its job. Now we say: a and b (two modules) is synchronous. a and b are two threads or two processes or one thread or one process? we DON'T know. asynchronous: before b answers a, a leaves there and a can do other jobs. When b gets the answer, b will call a: hey! I have it! Then a will come to b to get the book when a is free. Now we say: a and b (two modules) is asynchronous. a and b are two threads or two processes or one process? we DON'T know. BUT we are sure that a and b couldn't be one thread. 同步异步/阻塞非阻塞 同步和异步是一个非常广的概念,它们的重点在于多个任务和事件发生时,一个事件的发生或执行是否会导致整个流程的暂时等待。 阻塞和非阻塞的区别关键在于当发出请求一个操作时,如果条件不满足,是会一直等待还是返回一个标志信息。 在讨论IO(硬盘、网络、外设)时,一个完整的IO读请求操作包括两个阶段: 1)查看数据是否就绪; 2)进行数据拷贝(内核将数据拷贝到用户线程) 阻塞(blocking IO)和非阻塞(non-blocking IO)的区别就在于第一个阶段,如果数据没有就绪,在查看数据是否就绪的过程中是一直等待,还是直接返回一个标志信息。 在《Unix网络编程》一书中对同步IO和异步IO的定义是这样的: 事实上,同步IO和异步IO模型是针对用户线程和内核的交互来说的: 同步IO:当用户发出IO请求操作之后,如果数据没有就绪,需要通过用户线程或者内核不断地去轮询数据是否就绪,当数据就绪时,再将数据从内核拷贝到用户线程; 异步IO:只有IO请求操作的发出是由用户线程来进行的,IO操作的两个阶段都是由内核自动完成,然后发送通知告知用户线程IO操作已经完成。也就是说在异步IO中,不会对用户线程产生任何阻塞。 这是同步IO和异步IO关键区别所在,同步IO和异步IO的关键区别反映在数据拷贝阶段是由用户线程完成还是内核完成。 所以说<u>异步IO必须要有操作系统的底层支持</u>。 注意同步IO和异步IO与阻塞IO和非阻塞IO是不同的两组概念。 阻塞IO和非阻塞IO是反映在当用户请求IO操作时,如果数据没有就绪,是用户线程一直等待数据就绪,还是会收到一个标志信息这一点上面的。也就是说,阻塞IO和非阻塞IO是反映在IO操作的第一个阶段,在查看数据是否就绪时是如何处理的。 同步/异步与阻塞/非阻塞 同步阻塞:效率是最低的。 异步阻塞:异步操作是可以被阻塞住的,只不过它不是在处理消息时阻塞,而是在等待消息通知时被阻塞。 同步非阻塞:实际上是效率低下的,这个程序需要在两种不同的行为之间来回的切换,效率可想而知是低下的。 异步非阻塞:效率更高。 用户空间与内核空间 现在操作系统都是采用虚拟存储器,对32位操作系统而言,它的寻址空间(虚拟存储空间)为4G(2的32次方)。 操作系统的核心是内核,独立于普通的应用程序,可以访问受保护的内存空间,也有访问底层硬件设备的所有权限。 为了保证用户进程不能直接操作内核(kernel),保证内核的安全,操作系统将虚拟空间划分为两部分,一部分为内核空间,一部分为用户空间。 针对linux操作系统而言,将最高的1G字节(从虚拟地址0xC0000000到0xFFFFFFFF),供内核使用,称为内核空间,而将较低的3G字节(从虚拟地址0x00000000到0xBFFFFFFF),供各个进程使用,称为用户空间。 进程切换 为了控制进程的执行,内核必须有能力挂起正在CPU上运行的进程,并恢复以前挂起的某个进程的执行。这种行为被称为进程切换/任务切换/上下文切换。因此可以说,任何进程都是在操作系统内核的支持下运行的,是与内核紧密相关的。 从一个进程的运行转到另一个进程上运行,这个过程中经过下面这些变化: 保存处理机上下文,包括程序计数器和其他寄存器。 更新PCB信息。 把进程的PCB移入相应的队列,如就绪、在某事件阻塞等队列。 选择另一个进程执行,并更新其PCB。 更新内存管理的数据结构。 恢复处理机上下文。 进程的阻塞 正在执行的进程,由于期待的某些事件未发生,如请求系统资源失败、等待某种操作的完成、新数据尚未到达或无新工作做等,则由系统自动执行阻塞原语(Block),使自己由运行状态变为阻塞状态。可见,进程的阻塞是进程自身的一种主动行为,也因此只有处于运行态的进程(获得CPU),才可能将其转为阻塞状态。当进程进入阻塞状态,是不占用CPU资源的。 文件描述符fd 文件描述符(File descriptor)是计算机科学中的一个术语,是一个用于表述指向文件的引用的抽象化概念。 文件描述符在形式上是一个非负整数。实际上,它是一个索引值,指向内核为每一个进程所维护的该进程打开文件的记录表。当程序打开一个现有文件或者创建一个新文件时,内核向进程返回一个文件描述符。在程序设计中,一些涉及底层的程序编写往往会围绕着文件描述符展开。但是文件描述符这一概念往往只适用于UNIX、Linux这样的操作系统。 缓存 IO 缓存 IO 又被称作标准 IO,大多数文件系统的默认 IO 操作都是缓存 IO。在 Linux 的缓存 IO 机制中,操作系统会将IO的数据缓存在文件系统的页缓存( page cache )中,也就是说,数据会先被拷贝到操作系统内核的缓冲区中,然后才会从操作系统内核的缓冲区拷贝到应用程序的地址空间。 缓存 IO 的缺点 数据在传输过程中需要在应用程序地址空间和内核进行多次数据拷贝操作,这些数据拷贝操作所带来的CPU 以及内存开销是非常大的。

优秀的个人博客,低调大师

GNSS接收机技术以及应用复习

1.GPS GNSS 名词解释 (1) GPS:Global Positioning System GNSS:Global Navigation Satellite System 全球导航卫星系统:美国的GPS、俄罗斯的Glonass、欧洲的Galileo、中国的[北斗卫星导航系统] (2)GPS特点 实现全球全天候连续的导航定位服务 定位精度高 观测时间短 测站间无需通视 仪器操作简便 GPS具有更强的适应性,对环境的要求非常小 2.子午仪 英文:transit 定位原理:使用了多普勒效应 3.GPS结构 空间星座部分:24星、6个轨道面、倾角55°、卫星高约20200Km 地面控制系统:系统主控站(1个)、地面监控站(5个)、地面接收站(3个) 【 主控站、监测站、注入站】 用户设备部分: 4.北斗发展 (1)北斗一代 RDSS:RDSS(Radio Determination Satellite Service),卫星无线电测定服务。用户需要响应服务波束并将观测数据回传到中心站(简单说就是发出申请)才能定位,所以RDSS是一种有源服务 (2)北斗二代 RNSS:RNSS(Radio Navigation Satellite System),卫星无线电导航系统。GPS系统属于典型的RNSS,是无源的。北斗二代主要发展了无源定位系统。 (3)北斗:精密授时、短报文通信、定位精度高、具有兼容性 5. MATLAB基本知识 (1)基本命令(2)预定义变量(3)常用函数(4)向量创建 创建数组(行向量)a=[1 3 pi 3+5i] 向量元素间用空格或英文的逗点“,”分开。 b=1:10 b=1 2 3 4 5 6 7 8 9 10 x= linspace(1,2,5) x=1.0000 1.2500 1.5000 1.7500 2.0000 (5)矩阵创建 函数ones(生成全1矩阵)、zeros (生成全0矩阵) A: >>ones(3) 创建全1的3x3数组 B:>>ones(3,4) 创建全1的3x4数组 求方阵A的逆矩阵可调用函数inv(A)。 (6)选择语句 if 和 switch 结束后面都要加上 end (7)绘图B:三维网线图(mesh)和曲面图(surf) (8)函数 输出形参 用[ ] 输入形参用 ( ) 6. 开普勒三大定律 (1)第一定律:所有的行星分别在不同的椭圆轨道上围绕太阳运动, 太阳处在这些椭圆的一个焦点上。(卫星在轨道上相对近地点的位置,是时间的函数) (2)第二定律:卫星的地心向径,即地球质心与卫星质心间的距离向量,在相同的时间内所扫过的面积相等。 (3)所有行星的椭圆轨道的长半轴的三次方跟公转周期的二次方的比值都相等。(6)卫星轨道6个参数 7.GPS卫星信号 卫星信号:GPS卫星向用户发送的用于定位导航的调制波 l结构组成:3种信号成分——载波、伪码、数据码 l时钟基本f频率(f0):10.23MHz(星上原子钟基准 频率) 两种载波:载波选择特高频波段的原因: 特高频的信号以直射波形式传播,有利于减弱信号所受的电离层折射影响 用载波对伪码信号调制,要求载波频率要远远高于伪码频宽 为了有效利用频谱资源,并减少无线电之间的干扰 卫星运动能过获得较高的多普勒频移,有利于测量用户的行驶速度(fd、frequency_step) L1上有 C/A码、P码、数据码 L2上只有P码和数据码L1载波上的信号(重点) C/A码:1.023MHz navigation message:50Hz P码 10.23MHz 信号表达式L2载波上的信号 navigation message:50Hz P码 10.23MHz 信号表达式: 8.伪随机噪声 (1)m序列(自己推导一个周期) (2)C/A码:由两个10级反馈移位寄存器组合产生 (T = 1ms) 数码率为1.023 Mb/s 良好的自相关特性; 优良的互相关特性,可供码分多址系统选用; 短码,易于搜索和捕获; 导航电文结构:帧、子帧、bit 电文的传输速率是50b/s,所以播发一帧电文需要30s,而一子帧电文的持续播发时间为6s。 9.卫星信号捕获 (1)接收机结构(要了解每部分的作用) 接收机处理流程:天线—>射频前端—>基带信号处理—>定位导航解算 捕获:对某个具体的卫星信号要在载波频移范围内和C/A码相位范围内进行二维搜索,以获得最接近的载波频率和C/A码相位 跟踪:精确确定载波频率和C/A码相位,并跟踪其变化 解析:从扩频信号恢复原来基带信号D(t)的过程 解调:从已调无线电信号中提取信息 (2)串行捕获: 串行捕获原理(参考): 接收机在本地不停的产生本地伪码,并且知道产生的伪码相位。输入系统的GPS中频信号与本地的NCO载波发生器分别相乘得到两个互相正交分量,本地产生的伪码按照一定的速率抽样之后与上一步得到的两个正交分量相乘,分别分到I路和Q路信号。C/A码调制和P码支路正交的支路上,假设是I支路。当然由于信号传输过程中引入了相位差,解调时的I支路不一定是调制时的I支路,Q支路也一样,二者不一定一一对应,因此为了确定是否检测到接收信号,需要同时对两支路信号进行研究。相关后的积分是为了获取所有相关数据长度的值的相加结果,平方运算是为了获得信号的功率。最后将两个支路的功率相加,只有当本地伪码和本地载波的频率相位都与中频信号相同时,最后得到的功率才很大,否则结果近似为零。根据这个结论考虑到噪声的干扰,在实际设计时应该设定一个判定门限,当两路信号功率和大于设定的门限时则判定为捕获成功,转入跟踪过程,否则继续扫描其它频率或相位。过程公式推导(重点理解)(3)Costas环卫载波跟踪环法(重点理解框图和公式推导)推导:

资源下载

更多资源
Mario

Mario

马里奥是站在游戏界顶峰的超人气多面角色。马里奥靠吃蘑菇成长,特征是大鼻子、头戴帽子、身穿背带裤,还留着胡子。与他的双胞胎兄弟路易基一起,长年担任任天堂的招牌角色。

腾讯云软件源

腾讯云软件源

为解决软件依赖安装时官方源访问速度慢的问题,腾讯云为一些软件搭建了缓存服务。您可以通过使用腾讯云软件源站来提升依赖包的安装速度。为了方便用户自由搭建服务架构,目前腾讯云软件源站支持公网访问和内网访问。

Nacos

Nacos

Nacos /nɑ:kəʊs/ 是 Dynamic Naming and Configuration Service 的首字母简称,一个易于构建 AI Agent 应用的动态服务发现、配置管理和AI智能体管理平台。Nacos 致力于帮助您发现、配置和管理微服务及AI智能体应用。Nacos 提供了一组简单易用的特性集,帮助您快速实现动态服务发现、服务配置、服务元数据、流量管理。Nacos 帮助您更敏捷和容易地构建、交付和管理微服务平台。

Rocky Linux

Rocky Linux

Rocky Linux(中文名:洛基)是由Gregory Kurtzer于2020年12月发起的企业级Linux发行版,作为CentOS稳定版停止维护后与RHEL(Red Hat Enterprise Linux)完全兼容的开源替代方案,由社区拥有并管理,支持x86_64、aarch64等架构。其通过重新编译RHEL源代码提供长期稳定性,采用模块化包装和SELinux安全架构,默认包含GNOME桌面环境及XFS文件系统,支持十年生命周期更新。


用户登录
用户注册